تلفن پشتیبانی: ۰۳۱-۵۷۴۲۰۶۸۷ موبایل: ۰۹۲۰۲۷۲۰۲۷۰ هفت روز هفته و 24 ساعته
تحویل سریع ۸:۰۰-۲۲:۰۰

فرامقاله

پد سلولزی یکی از اجزای اصلی کولرهای تبخیری است که وظیفه دارد با عبور جریان هوا از میان لایه‌های مرطوب، شرایط لازم برای تبخیر آب و کاهش دمای هوا را فراهم کند. عملکرد صحیح این قطعه فقط به میزان خیس‌شدن سطح آن وابسته نیست؛ بلکه ساختار داخلی، میزان عبور هوا، توزیع آب و مقاومت مسیر جریان نیز در کیفیت عملکرد دستگاه نقش دارند. یکی از شاخص‌های مهم برای ارزیابی وضعیت پد، افت فشار هوا هنگام عبور از آن است.
 
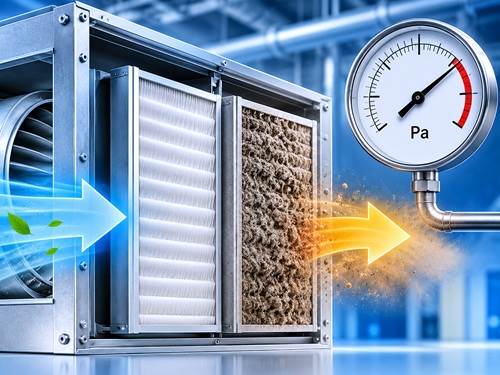
افت فشار نشان می‌دهد هوا برای عبور از ساختار پد با چه میزان مقاومت روبه‌رو می‌شود. در پد سلولزی نو، مسیرهای عبور هوا معمولاً باز، منظم و بدون انسداد ناشی از رسوبات هستند. با گذشت زمان، املاح آب، گردوغبار و آلودگی‌های محیطی ممکن است در بخش‌های مختلف پد تجمع پیدا کنند و مقاومت جریان را افزایش دهند. به همین دلیل، مقایسه افت فشار پد نو و رسوب‌گرفته می‌تواند اطلاعات ارزشمندی درباره وضعیت نگهداری و عملکرد کولر در اختیار تعمیرکار قرار دهد.

افت فشار در پد سلولزی به چه معناست؟

هنگامی که فن کولر هوا را به سمت پد سلولزی هدایت می‌کند، جریان باید از میان کانال‌ها و مسیرهای باریک موجود در ساختار پد عبور کند. برخورد جریان با سطوح داخلی، تغییر جهت حرکت هوا و اصطکاک در مسیر عبور باعث ایجاد مقاومت می‌شود. اختلاف فشار میان دو طرف پد، افت فشار نامیده می‌شود.
 
هرچه مقاومت مسیر بیشتر باشد، برای عبور مقدار مشخصی هوا به اختلاف فشار بیشتری نیاز خواهد بود. البته افت فشار فقط به وضعیت تمیزی پد بستگی ندارد. سرعت عبور هوا، ضخامت پد، شکل کانال‌ها، زاویه آرایش لایه‌های سلولزی و میزان رطوبت نیز بر مقدار آن اثر می‌گذارند.
 
بنابراین، برای مقایسه درست دو پد باید شرایط اندازه‌گیری یکسان باشد. مقایسه پد نو با پد رسوب‌گرفته در سرعت‌های متفاوت فن یا شرایط رطوبتی مختلف، نتیجه قابل اعتمادی ارائه نمی‌دهد. بهتر است هر دو پد با ابعاد و مشخصات مشابه و در سرعت هوای یکسان بررسی شوند.

چرا پد سلولزی نو افت فشار مشخصی دارد؟

پد سلولزی نو نیز مانند هر تجهیز عبوردهنده هوا، کاملاً بدون مقاومت نیست. ساختار لانه‌زنبوری و کانال‌های داخلی آن باعث تماس جریان هوا با سطوح مختلف می‌شود. این تماس، اصطکاک و افت فشار طبیعی ایجاد می‌کند.
 
در پد استاندارد، مسیرهای عبور هوا به‌صورت منظم طراحی شده‌اند تا میان سطح تماس مورد نیاز برای تبخیر و مقاومت جریان تعادل برقرار شود. اگر طراحی پد مناسب باشد، هوا می‌تواند با مقاومت قابل قبول از آن عبور کند و در عین حال سطح کافی برای تماس با آب داشته باشد.
 
ضخامت پد یکی از عوامل تعیین‌کننده است. پدهای ضخیم‌تر معمولاً سطح تماس و زمان عبور بیشتری فراهم می‌کنند، اما ممکن است مقاومت بیشتری نیز در برابر جریان هوا ایجاد کنند. البته این رابطه به هندسه کانال‌ها و سرعت جریان وابسته است و نمی‌توان صرفاً براساس ضخامت، افت فشار دو پد را مقایسه کرد.
 
سرعت هوا نیز اهمیت زیادی دارد. با افزایش سرعت عبور هوا، برخورد جریان با دیواره‌های داخلی و مقاومت آیرودینامیکی بیشتر می‌شود. به همین دلیل، اندازه‌گیری افت فشار باید همراه با ثبت سرعت یا دبی هوا انجام شود.

رسوب چگونه مسیر عبور هوا را محدود می‌کند؟

آب مورد استفاده در کولرهای تبخیری ممکن است حاوی مواد معدنی محلول مانند کلسیم و منیزیم باشد. هنگام تبخیر آب، بخشی از این مواد روی سطوح باقی می‌مانند و به‌تدریج رسوب تشکیل می‌دهند. اگر تخلیه آب و نگهداری دستگاه به‌درستی انجام نشود، تجمع رسوبات می‌تواند در بخش‌های مختلف پد افزایش پیدا کند.
 
رسوب ممکن است سطح داخلی کانال‌ها را بپوشاند، مقطع عبور هوا را کاهش دهد یا باعث ایجاد ناهمواری در مسیر جریان شود. در چنین شرایطی، هوا برای عبور از پد با مقاومت بیشتری مواجه خواهد شد. این موضوع می‌تواند افت فشار را افزایش دهد و بر دبی هوای عبوری اثر بگذارد.
 
البته همه رسوبات تأثیر یکسانی ندارند. رسوب نازک و سطحی ممکن است تغییر محدودی در مقاومت ایجاد کند، اما رسوب ضخیم و تجمع‌یافته در مسیرهای باریک می‌تواند عملکرد پد را به‌طور جدی مختل کند.

تفاوت ظاهری پد نو و رسوب‌گرفته

پد سلولزی نو معمولاً رنگ و بافت یکنواخت‌تری دارد و کانال‌های آن از نظر ظاهری باز و منظم هستند. در مقابل، پد رسوب‌گرفته ممکن است لکه‌های سفید، زرد یا قهوه‌ای داشته باشد. این تغییر رنگ می‌تواند نشانه تجمع املاح یا آلودگی باشد، اما به‌تنهایی برای تشخیص میزان افت فشار کافی نیست.
 
گاهی رسوب در بخش‌هایی از پد تشکیل می‌شود که از بیرون به‌راحتی قابل مشاهده نیستند. همچنین ممکن است سطح پد نسبتاً تمیز به نظر برسد، اما در عمق آن مواد معدنی و ذرات معلق تجمع پیدا کرده باشند. به همین دلیل، بررسی ظاهری باید در کنار اندازه‌گیری فشار و ارزیابی جریان هوا انجام شود.

نقش توزیع آب در وضعیت پد

توزیع نامناسب آب می‌تواند تشکیل رسوب را تشدید کند. اگر آب فقط از قسمت محدودی از پد عبور کند، برخی نواحی بیش از حد خیس و برخی دیگر خشک باقی می‌مانند. در بخش‌هایی که آب به‌طور مداوم تبخیر می‌شود، املاح می‌توانند به‌تدریج تجمع پیدا کنند.
 
گرفتگی سوراخ‌های توزیع‌کننده آب، شیب نامناسب مسیر توزیع و کثیفی مخزن از عواملی هستند که ممکن است موجب خیس‌شدن غیریکنواخت پد شوند. این وضعیت علاوه بر کاهش کیفیت سرمایش تبخیری، شرایط تشکیل رسوب موضعی را نیز فراهم می‌کند.
 
در نتیجه، بررسی افت فشار بدون توجه به وضعیت سیستم توزیع آب، تصویر کاملی از عملکرد پد ارائه نمی‌دهد. برای ارزیابی دقیق باید مسیر آب‌رسانی، وضعیت مخزن، پمپ و سطح خیس‌شدن پد نیز بررسی شوند.

موتورهای BLDC یا موتورهای جریان مستقیم بدون جاروبک به دلیل راندمان بالا، صدای کم، قابلیت کنترل دقیق سرعت و طول عمر مناسب، در تجهیزات مختلفی مانند فن‌کویل، داکت اسپلیت، پمپ‌های سیرکولاتور، فن‌های صنعتی و سیستم‌های تهویه مطبوع استفاده می‌شوند. یکی از ویژگی‌های مهم این موتورها، امکان تنظیم سرعت چرخش روتور در محدوده‌های مختلف است. با وجود این مزایا، گاهی موتور BLDC در یک سرعت مشخص دچار لرزش می‌شود؛ در حالی که در سرعت‌های پایین‌تر یا بالاتر، عملکرد نسبتاً طبیعی دارد.
 
این نوع لرزش معمولاً نشانه وجود یک مشکل در هماهنگی میان بخش الکتریکی، سیستم کنترل، ساختار مکانیکی یا بار متصل به موتور است. نکته مهم این است که لرزش وابسته به سرعت همیشه به معنای خرابی موتور نیست. در برخی شرایط، ممکن است فرکانس تحریک موتور با فرکانس طبیعی یکی از اجزای مکانیکی برابر شود و پدیده تشدید رخ دهد. در شرایط دیگر، ناهماهنگی جریان فازها، تنظیم نامناسب کنترلر یا ایراد در سنسورهای موقعیت روتور می‌تواند عامل اصلی باشد. شناخت دقیق این عوامل به عیب‌یابی اصولی و جلوگیری از آسیب بیشتر کمک می‌کند.

۱. آشنایی با رفتار لرزشی موتور BLDC

در موتور BLDC، تولید گشتاور از طریق تعامل میدان مغناطیسی استاتور و آهنرباهای دائمی روتور انجام می‌شود. کنترلر با توجه به موقعیت روتور، جریان فازهای موتور را در زمان مناسب تغییر می‌دهد تا چرخش پیوسته ایجاد شود.
 
در حالت ایده‌آل، گشتاور خروجی موتور باید تا حد امکان یکنواخت باشد. با این حال، در موتور واقعی ممکن است گشتاور در طول هر دور تغییرات محدودی داشته باشد. این تغییرات می‌توانند به شکل نوسان سرعت، صدای غیرعادی یا لرزش مکانیکی ظاهر شوند.
 
اگر این نوسانات در تمام محدوده سرعت وجود داشته باشند، احتمال دارد مشکل به ساختار موتور یا تنظیمات عمومی کنترلر مربوط باشد. اما اگر لرزش فقط در یک محدوده مشخص اتفاق بیفتد، باید علاوه بر عوامل الکتریکی، احتمال تشدید مکانیکی و رفتار دینامیکی مجموعه نیز بررسی شود.

۲. نقش نوسان گشتاور الکترومغناطیسی

یکی از دلایل مهم لرزش موتور BLDC، نوسان گشتاور الکترومغناطیسی است. این پدیده زمانی رخ می‌دهد که نیروی تولیدشده توسط میدان مغناطیسی در طول چرخش روتور کاملاً یکنواخت نباشد.
 
عوامل مختلفی می‌توانند موجب این وضعیت شوند؛ از جمله شکل نامناسب جریان فازها، تغییرات شار مغناطیسی، طراحی نامناسب سیم‌پیچ‌ها و هماهنگ نبودن زمان‌بندی کموتاسیون.
 
در موتورهایی که از کموتاسیون شش‌مرحله‌ای استفاده می‌کنند، جریان فازها در بازه‌های مشخص تغییر می‌کند. هنگام جابه‌جایی وضعیت کلیدهای قدرت، ممکن است گشتاور لحظه‌ای دچار افت یا افزایش شود. اگر این تغییرات در یک محدوده سرعت با ویژگی‌های مکانیکی مجموعه هم‌زمان شوند، لرزش محسوس‌تر خواهد شد.
 
برای کاهش این مشکل، تنظیم دقیق زمان کموتاسیون، کنترل مناسب جریان و استفاده از روش‌های پیشرفته‌تر کنترل گشتاور اهمیت دارد.

۳. تأثیر تنظیم نامناسب پارامترهای کنترلر

کنترلر BLDC نقش مهمی در پایداری سرعت و گشتاور موتور دارد. در بسیاری از سیستم‌ها، تنظیمات کنترل سرعت و جریان به کمک الگوریتم‌های کنترلی انجام می‌شود.
 
اگر ضرایب کنترل‌کننده متناسب با مشخصات موتور و بار انتخاب نشده باشند، ممکن است سیستم در بعضی سرعت‌ها دچار نوسان شود. برای مثال، بهره بیش از حد کنترل‌کننده سرعت می‌تواند باعث اصلاحات مکرر و شدید در فرمان گشتاور شود. این اصلاحات گاهی به شکل نوسان سرعت و لرزش بدنه موتور مشاهده می‌شوند.
 
از طرف دیگر، پاسخ کند کنترلر نیز ممکن است باعث شود تغییرات بار به‌درستی جبران نشوند. در چنین شرایطی، موتور برای حفظ سرعت با نوسانات بیشتری کار می‌کند.
 
برای تشخیص این مشکل، باید سرعت واقعی موتور، فرمان سرعت و جریان مصرفی در زمان بروز لرزش بررسی شوند. اگر سرعت به‌صورت دوره‌ای بالا و پایین برود، احتمال ناپایداری حلقه کنترل وجود دارد.

۴. خرابی یا اختلال در سنسورهای هال

برخی موتورهای BLDC برای تشخیص موقعیت روتور از سنسورهای هال استفاده می‌کنند. این سنسورها اطلاعات موقعیت مغناطیسی روتور را به کنترلر ارسال می‌کنند تا زمان مناسب تغییر جریان فازها مشخص شود.
 
اگر یکی از سنسورها خراب باشد، اتصالات آن دچار قطعی شوند یا سیگنال خروجی نویز داشته باشد، کنترلر ممکن است موقعیت روتور را اشتباه تشخیص دهد.
 
این وضعیت می‌تواند موجب کموتاسیون نامناسب، کاهش گشتاور، افزایش جریان و ایجاد لرزش شود. گاهی اختلال فقط در محدوده مشخصی از سرعت محسوس است؛ زیرا در سرعت‌های مختلف، شرایط دریافت و پردازش سیگنال تغییر می‌کند.
 
برای بررسی این بخش، باید سیگنال هر سه سنسور هال با ابزار مناسب و در محدوده سرعت‌های مختلف بررسی شود. ترتیب سیگنال‌ها، پایداری سطح منطقی و نبود قطعی لحظه‌ای اهمیت زیادی دارد.

۵. پدیده تشدید مکانیکی و ارتباط آن با سرعت موتور

یکی از مهم‌ترین دلایل لرزش در یک سرعت مشخص، پدیده تشدید مکانیکی است. هر مجموعه مکانیکی دارای فرکانس‌های طبیعی ارتعاش است. اگر فرکانس تحریک ایجادشده توسط موتور با یکی از این فرکانس‌ها برابر یا به آن نزدیک شود، دامنه لرزش می‌تواند به‌شدت افزایش یابد.
 
در موتور BLDC، تحریک مکانیکی ممکن است از عدم تعادل روتور، نیروی مغناطیسی، تغییرات گشتاور یا بار متصل به محور ایجاد شود.
 
برای مثال، اگر موتور به پروانه فن متصل باشد، عدم بالانس پروانه می‌تواند نیروی تناوبی ایجاد کند. با افزایش سرعت، فرکانس این نیرو نیز افزایش می‌یابد. هنگامی که این فرکانس به محدوده تشدید مجموعه نزدیک شود، لرزش بیشتری مشاهده خواهد شد.
 
در این شرایط ممکن است موتور در سرعت‌های پایین و بالا عملکرد نسبتاً آرامی داشته باشد، اما در یک محدوده مشخص لرزش قابل‌توجهی ایجاد کند. بنابراین، بررسی پایه‌ها، اتصالات، شفت و بار مکانیکی برای تشخیص این پدیده ضروری است.
مطالعه بیشتر 1405/08/20 10

موتورهای BLDC یا موتورهای جریان مستقیم بدون جاروبک به دلیل راندمان بالا، مصرف انرژی مناسب، قابلیت کنترل دقیق سرعت و طول عمر مطلوب، در تجهیزات مختلفی مانند فن‌کویل، داکت اسپلیت، پمپ‌های سیرکولاتور، سیستم‌های تهویه مطبوع و تجهیزات صنعتی مورد استفاده قرار می‌گیرند. عملکرد صحیح این موتورها تا حد زیادی به کیفیت طراحی و عملکرد کنترلر الکترونیکی آن‌ها وابسته است. کنترلر BLDC وظیفه مدیریت جریان، تنظیم سرعت، کنترل گشتاور و هماهنگ‌سازی جریان الکتریکی در سیم‌پیچ‌های موتور را بر عهده دارد.
 
یکی از عوامل محیطی مهم که می‌تواند عملکرد کنترلر را تحت تأثیر قرار دهد، دمای محیط است. افزایش یا کاهش دما روی مشخصات الکتریکی، تلفات حرارتی، پایداری عملکرد و طول عمر قطعات قدرت تأثیر می‌گذارد. قطعاتی مانند ماسفت‌ها، ترانزیستورهای قدرت، دیودها، خازن‌های الکترولیتی و مدارهای راه‌انداز گیت، در برابر تغییرات دمایی حساس هستند. به همین دلیل، بررسی تأثیر دمای محیط بر عملکرد قطعات قدرت کنترلر BLDC برای جلوگیری از خرابی زودهنگام، کاهش راندمان و افزایش قابلیت اطمینان سیستم اهمیت زیادی دارد.

۱. آشنایی با قطعات قدرت در کنترلر BLDC

در ساختار یک کنترلر BLDC، بخش قدرت وظیفه تبدیل و هدایت انرژی الکتریکی به سیم‌پیچ‌های موتور را بر عهده دارد. این بخش معمولاً از یک مدار اینورتر سه‌فاز تشکیل شده که در آن شش کلید نیمه‌هادی قدرت برای کنترل جریان فازهای موتور به کار می‌روند. در بسیاری از کنترلرهای جدید، این کلیدها از نوع MOSFET هستند.
 
ماسفت‌ها با دریافت فرمان از مدار کنترل، مسیر عبور جریان را در زمان مناسب باز و بسته می‌کنند. تغییر وضعیت این کلیدها باعث ایجاد توالی جریان موردنیاز برای چرخش روتور می‌شود. علاوه بر ماسفت‌ها، خازن‌های باس DC، دیودهای حفاظتی، مقاومت‌های اندازه‌گیری جریان و مدارهای درایور گیت نیز در عملکرد صحیح بخش قدرت نقش دارند.
 
هرکدام از این قطعات دارای محدوده دمای کاری مشخصی هستند. اگر دمای محیط از محدوده طراحی خارج شود، شرایط حرارتی قطعات تغییر می‌کند و ممکن است عملکرد الکتریکی آن‌ها نیز دچار اختلال شود.

۲. تأثیر افزایش دما بر عملکرد ماسفت‌های قدرت

ماسفت یکی از مهم‌ترین قطعات قدرت در کنترلر BLDC است. هنگام عبور جریان از کانال ماسفت، به دلیل مقاومت داخلی قطعه مقداری انرژی الکتریکی به گرما تبدیل می‌شود. این تلفات در زمان سوئیچینگ نیز افزایش پیدا می‌کنند.
 
با افزایش دمای محیط، دفع گرمای تولیدشده در ماسفت دشوارتر می‌شود. در نتیجه دمای پیوند داخلی نیمه‌هادی می‌تواند به محدوده‌های بالاتری برسد. افزایش دمای پیوند معمولاً مقاومت روشن ماسفت را بیشتر می‌کند و این موضوع می‌تواند تلفات هدایتی را افزایش دهد.
 
افزایش تلفات هدایتی باعث تولید گرمای بیشتر می‌شود و در صورت نامناسب بودن سیستم خنک‌کاری، یک چرخه افزایشی حرارتی شکل می‌گیرد. البته رفتار دقیق مقاومت روشن به نوع ماسفت و مشخصات سازنده وابسته است.
 
از طرف دیگر، افزایش دمای پیوند می‌تواند حاشیه اطمینان قطعه را در برابر تنش‌های الکتریکی کاهش دهد. اگر جریان، ولتاژ یا شرایط سوئیچینگ نیز نامناسب باشند، احتمال آسیب‌دیدگی ماسفت افزایش خواهد یافت.
 
بنابراین، انتخاب ماسفت تنها براساس جریان نامی کافی نیست و باید شرایط دمای محیط، مقاومت حرارتی، تلفات سوئیچینگ و ظرفیت دفع حرارت نیز در نظر گرفته شوند.

۳. تأثیر دمای محیط بر تلفات سوئیچینگ

در کنترلر BLDC، ماسفت‌ها با سرعت مشخصی روشن و خاموش می‌شوند تا ولتاژ و جریان موردنیاز موتور تنظیم شود. هنگام تغییر وضعیت کلید، ولتاژ و جریان برای مدت کوتاهی به‌صورت هم‌زمان در قطعه وجود دارند و همین موضوع باعث ایجاد تلفات سوئیچینگ می‌شود.
 
دمای محیط به‌صورت مستقیم و غیرمستقیم می‌تواند بر این تلفات تأثیر بگذارد. تغییر مشخصات نیمه‌هادی، تغییر مقاومت داخلی و شرایط عملکرد مدار در دماهای مختلف، رفتار سوئیچینگ را تغییر می‌دهند.
 
همچنین افزایش دما ممکن است عملکرد مدار درایور گیت و زمان روشن و خاموش شدن ماسفت را تحت تأثیر قرار دهد. اگر سرعت سوئیچینگ کاهش پیدا کند یا زمان هم‌پوشانی ولتاژ و جریان افزایش یابد، انرژی تلف‌شده در هر چرخه بیشتر خواهد شد.
 
این مسئله به‌خصوص در کنترلرهایی که با فرکانس PWM بالا کار می‌کنند اهمیت دارد؛ زیرا تلفات کوچک در هر چرخه، در تعداد زیاد چرخه‌های سوئیچینگ به مقدار قابل‌توجهی گرما تبدیل می‌شوند.

۴. نقش دمای محیط در عملکرد خازن‌های باس DC

خازن‌های باس DC وظیفه تثبیت ولتاژ تغذیه، کاهش ریپل ولتاژ و تأمین جریان‌های لحظه‌ای موردنیاز مدار قدرت را بر عهده دارند. در بسیاری از کنترلرهای BLDC از خازن‌های الکترولیتی استفاده می‌شود که نسبت به دما حساسیت قابل‌توجهی دارند.
 
افزایش دمای محیط، به‌خصوص زمانی که با افزایش جریان ریپل همراه باشد، می‌تواند دمای داخلی خازن را بالا ببرد. این شرایط سرعت فرسودگی الکترولیت را افزایش می‌دهد و عمر مفید خازن را کاهش می‌دهد.
 
با کاهش ظرفیت خازن یا افزایش مقاومت سری معادل آن، عملکرد فیلترکردن نوسانات ولتاژ ضعیف‌تر می‌شود. در چنین شرایطی ممکن است ریپل ولتاژ باس DC افزایش پیدا کند و تنش بیشتری به ماسفت‌ها و سایر قطعات قدرت وارد شود.
 
به همین دلیل، انتخاب خازن مناسب با توجه به دمای کاری، جریان ریپل مجاز، ولتاژ نامی و عمر طراحی، نقش مهمی در پایداری کنترلر BLDC دارد.

۵. تأثیر دما بر دیودهای قدرت و مدارهای حفاظتی

دیودهای قدرت در کنترلر BLDC برای هدایت جریان‌های برگشتی، حفاظت از مسیرهای الکتریکی و مدیریت انرژی ذخیره‌شده در بارهای القایی استفاده می‌شوند. این قطعات هنگام عبور جریان، تلفات حرارتی ایجاد می‌کنند و دمای کاری آن‌ها به جریان عبوری، نوع دیود، شرایط نصب و سیستم خنک‌کاری وابسته است.
 
افزایش دما می‌تواند جریان نشتی معکوس دیود را افزایش دهد. در نتیجه، اگر دیود در شرایط نامناسب ولتاژ و دما قرار بگیرد، احتمال افزایش تلفات و آسیب‌دیدگی آن وجود دارد. همچنین تغییر افت ولتاژ مستقیم دیود در اثر دما می‌تواند بر توزیع تلفات در مدار تأثیر بگذارد.
 
در برخی طراحی‌ها، دیودهای بدنه ماسفت‌ها مسیر عبور جریان در زمان خاموش بودن کلیدها را فراهم می‌کنند. عملکرد نامناسب این مسیرها، به‌ویژه هنگام سوئیچینگ با فرکانس بالا، می‌تواند موجب افزایش تلفات و تولید گرمای اضافی شود.
 
بنابراین، بررسی مشخصات حرارتی دیودها و توجه به شرایط واقعی کارکرد آن‌ها برای افزایش پایداری کنترلر ضروری است.

۶. تأثیر دمای محیط بر درایور گیت

درایور گیت وظیفه تأمین سیگنال و انرژی لازم برای روشن و خاموش کردن ماسفت‌های قدرت را بر عهده دارد. این مدار باید فرمان‌های کنترلی را با زمان‌بندی دقیق به کلیدهای نیمه‌هادی منتقل کند.
 
تغییر دمای محیط می‌تواند مشخصاتی مانند زمان تأخیر انتشار، مقاومت خروجی، جریان راه‌اندازی گیت و رفتار داخلی مدار درایور را تغییر دهد. اگر این تغییرات باعث افزایش زمان روشن یا خاموش شدن ماسفت شوند، تلفات سوئیچینگ نیز ممکن است افزایش پیدا کنند.
 
یکی از مشکلات مهم در این بخش، پدیده هدایت هم‌زمان دو ماسفت در یک شاخه اینورتر است. در این وضعیت، مسیر تقریباً مستقیم بین مثبت و منفی باس DC ایجاد می‌شود که به آن اتصال کوتاه گذرای شاخه یا Shoot-through گفته می‌شود.
 
برای جلوگیری از این اتفاق، زمان مرده یا Dead Time بین فرمان خاموش شدن یک کلید و روشن شدن کلید مقابل در نظر گرفته می‌شود. طراحی نامناسب زمان مرده و بی‌توجهی به تغییرات زمانی مدار در دماهای مختلف می‌تواند قابلیت اطمینان کنترلر را کاهش دهد.

۷. تأثیر دمای پایین بر قطعات قدرت

اگرچه افزایش دما یکی از مهم‌ترین عوامل ایجاد تنش حرارتی در کنترلر BLDC است، دمای پایین نیز می‌تواند رفتار برخی قطعات را تغییر دهد.
 
در دماهای پایین، مقاومت روشن بسیاری از ماسفت‌ها کاهش پیدا می‌کند؛ اما این موضوع به معنای عملکرد بهتر تمام بخش‌های کنترلر نیست. برای مثال، ویژگی‌های خازن‌ها، زمان پاسخ برخی قطعات نیمه‌هادی و رفتار مواد عایقی ممکن است با کاهش دما تغییر کنند.
 
همچنین در محیط‌های سرد، تشکیل رطوبت و میعان روی برد الکترونیکی می‌تواند خطرناک باشد. اگر کنترلر از محیط سرد وارد فضای گرم و مرطوب شود، احتمال تشکیل قطرات آب روی سطح برد وجود دارد. این شرایط می‌تواند موجب کاهش مقاومت عایقی، خوردگی اتصالات و ایجاد جریان نشتی شود.
 
بنابراین، کنترلرهای BLDC باید متناسب با محدوده دمایی واقعی محل نصب طراحی و انتخاب شوند.
مطالعه بیشتر 1405/08/20 11

پمپ‌های سیرکولاتور یکی از اجزای اصلی سیستم‌های گرمایشی و سرمایشی ساختمان هستند و وظیفه گردش آب در مدارهای بسته، مانند سیستم فن‌کویل، گرمایش از کف، رادیاتورها و مبدل‌های حرارتی را بر عهده دارند. این پمپ‌ها معمولاً برای ساعت‌های طولانی فعالیت می‌کنند؛ بنابراین میزان توان مصرفی آن‌ها تأثیر مستقیمی بر هزینه برق و راندمان انرژی تأسیسات دارد.
 
یکی از اشتباهات رایج در ارزیابی مصرف برق پمپ سیرکولاتور، استفاده از توان درج‌شده روی پلاک به‌عنوان مصرف واقعی دستگاه است. درحالی‌که توان نامی معمولاً مشخصه‌ای از ظرفیت یا شرایط طراحی موتور است و الزاماً نشان‌دهنده مقدار برق مصرفی در تمام لحظات کارکرد نیست. بار هیدرولیکی، دبی آب، ارتفاع پمپاژ، سرعت چرخش، راندمان موتور و وضعیت شیرهای کنترلی می‌توانند توان واقعی را تغییر دهند.
 
برای محاسبه دقیق مصرف انرژی باید اطلاعات واقعی عملکرد پمپ جمع‌آوری شوند. اندازه‌گیری ولتاژ، جریان، ضریب توان، دبی و اختلاف فشار به تکنسین کمک می‌کند تا علاوه بر محاسبه توان الکتریکی، میزان انرژی منتقل‌شده به آب و راندمان مجموعه را نیز ارزیابی کند. این روش برای بررسی عملکرد پمپ‌های سیرکولاتور در موتورخانه‌ها و سیستم‌های تهویه مطبوع اهمیت زیادی دارد.

تفاوت توان نامی و توان مصرفی واقعی

توان درج‌شده روی پلاک موتور معمولاً بیانگر توان خروجی مکانیکی نامی آن در شرایط تعریف‌شده سازنده است. این مقدار با توان الکتریکی ورودی یکسان نیست؛ زیرا موتور برای تبدیل انرژی الکتریکی به انرژی مکانیکی مقداری تلفات دارد.
 
برای مثال، اگر روی پلاک یک موتور توان ۵۵۰ وات درج شده باشد، نباید نتیجه گرفت که دستگاه در تمام مدت دقیقاً ۵۵۰ وات برق مصرف می‌کند. مصرف واقعی به بار متصل به محور، شرایط هیدرولیکی پمپ و راندمان موتور وابسته است.
 
در پمپ‌های سیرکولاتور دارای کنترل دور، این اختلاف اهمیت بیشتری پیدا می‌کند. هنگامی که نیاز سیستم به گردش آب کاهش می‌یابد، کنترلر می‌تواند سرعت موتور را پایین بیاورد. در این وضعیت، توان مصرفی نیز معمولاً کاهش پیدا می‌کند. البته میزان این کاهش به مشخصات پمپ و تغییرات نقطه کاری بستگی دارد.
 
بنابراین برای محاسبه مصرف واقعی، اندازه‌گیری مستقیم توان الکتریکی با پاورمتر یا تحلیل داده‌های معتبر اندازه‌گیری‌شده، روش مناسب‌تری از اتکا به اطلاعات پلاک است.

اطلاعات موردنیاز برای محاسبه توان مصرفی

اولین داده موردنیاز، ولتاژ تغذیه پمپ است. این مقدار باید در زمان فعالیت واقعی دستگاه اندازه‌گیری شود؛ زیرا افت یا افزایش ولتاژ می‌تواند بر جریان، عملکرد موتور و شرایط کاری آن تأثیر بگذارد.
 
داده دوم، جریان مصرفی است. جریان باید در شرایط پایدار و در زمانی اندازه‌گیری شود که پمپ در حال گردش آب است. در موتورهای سه‌فاز، بهتر است جریان هر سه فاز جداگانه بررسی شود تا عدم تعادل احتمالی مشخص شود.
 
ضریب توان یا Power Factor نیز یکی از پارامترهای ضروری محاسبه توان اکتیو در موتورهای جریان متناوب است. این ضریب نشان می‌دهد چه نسبتی از توان ظاهری الکتریکی به توان اکتیو تبدیل می‌شود. مقدار آن ممکن است با تغییر بار موتور تغییر کند؛ بنابراین استفاده از مقدار واقعی اندازه‌گیری‌شده، دقت محاسبه را افزایش می‌دهد.
 
علاوه بر اطلاعات الکتریکی، اندازه‌گیری دبی و اختلاف فشار برای بررسی توان هیدرولیکی ضروری است. دبی نشان‌دهنده حجم آب عبوری در واحد زمان است و اختلاف فشار مشخص می‌کند پمپ چه میزان انرژی به جریان آب منتقل می‌کند.

اندازه‌گیری ولتاژ و جریان

برای اندازه‌گیری ولتاژ می‌توان از مولتی‌متر مناسب و برای اندازه‌گیری جریان از آمپرمتر کلمپی استفاده کرد. این اندازه‌گیری‌ها باید در محل مناسب و با رعایت اصول ایمنی انجام شوند. در سیستم سه‌فاز، ولتاژ خط به خط و جریان هر فاز باید به‌درستی ثبت شوند.
 
نکته مهم این است که اندازه‌گیری ولتاژ و جریان به‌تنهایی برای تعیین توان اکتیو واقعی کافی نیست؛ زیرا ضریب توان نیز باید مشخص باشد. به همین دلیل، استفاده از پاورمتر یا تحلیلگر توان که مستقیماً توان اکتیو را نمایش می‌دهد، روش دقیق‌تری محسوب می‌شود.
 
اگر اندازه‌گیری با ابزارهای جداگانه انجام شود، بهتر است ولتاژ و جریان در یک بازه زمانی نزدیک به هم ثبت شوند تا تغییرات بار باعث خطای محاسباتی نشود. همچنین در موتورهای مجهز به درایو کنترل دور، شکل موج خروجی ممکن است غیرسینوسی باشد؛ بنابراین استفاده از ابزار مناسب اندازه‌گیری درایو اهمیت دارد.

بررسی دبی واقعی آب

دبی یکی از مهم‌ترین پارامترهای عملکرد پمپ سیرکولاتور است. این مقدار نشان می‌دهد چه حجمی از آب در مدت مشخص از مدار عبور می‌کند. برای اندازه‌گیری دبی می‌توان از فلومتر، فلومتر اولتراسونیک کلمپی یا تجهیزات اندازه‌گیری نصب‌شده در مدار استفاده کرد.
 
در روش اولتراسونیک، حسگرها بدون نیاز به بازکردن لوله روی سطح خارجی آن نصب می‌شوند و با تحلیل عبور امواج فراصوت، سرعت جریان و دبی تخمین زده می‌شود. دقت این روش به جنس و قطر لوله، شرایط نصب، کیفیت تماس حسگر و ویژگی‌های سیال وابسته است.
 
دبی واقعی ممکن است به دلیل گرفتگی صافی، هواگرفتگی مدار، بسته‌شدن شیرها یا رسوب‌گرفتگی مبدل حرارتی از مقدار طراحی کمتر باشد. بنابراین اندازه‌گیری دبی در کنار توان مصرفی می‌تواند اطلاعات مهمی درباره وضعیت عملکرد پمپ ارائه دهد.

اندازه‌گیری اختلاف فشار و هد پمپ

برای محاسبه توان هیدرولیکی باید اختلاف فشار واقعی میان ورودی و خروجی پمپ مشخص شود. این کار با استفاده از فشارسنج‌های مناسب و نصب آن‌ها در نقاط اندازه‌گیری صحیح انجام می‌شود.
 
در شرایطی که نقاط اندازه‌گیری در ارتفاع و قطر لوله مشابه قرار دارند و سرعت جریان در دو نقطه تفاوت زیادی ندارد، اختلاف فشار می‌تواند مبنای مناسبی برای برآورد هد پمپ باشد. در شرایط دیگر، باید اختلاف ارتفاع و انرژی جنبشی جریان نیز در محاسبات لحاظ شوند.
 
هد پمپ بیانگر انرژی منتقل‌شده به واحد وزن سیال است و معمولاً با متر ستون آب بیان می‌شود. تبدیل اختلاف فشار به هد باید با توجه به چگالی واقعی سیال انجام شود.
 
در مدارهای بسته گرمایشی و سرمایشی، نباید فشار استاتیکی کل ساختمان را مستقیماً به‌عنوان هد کاری پمپ در نظر گرفت. آنچه برای بررسی عملکرد پمپ اهمیت دارد، اختلاف انرژی میان ورودی و خروجی آن در شرایط کارکرد واقعی است.
مطالعه بیشتر 1405/08/19 10

کولرهای تبخیری یا کولرهای آبی از تجهیزات پرکاربرد سرمایشی هستند که با استفاده از تبخیر آب، دمای هوای ورودی را کاهش می‌دهند. این دستگاه‌ها در مقایسه با سیستم‌های سرمایشی تراکمی، ساختار ساده‌تر و مصرف برق کمتری دارند و در مناطق دارای آب‌وهوای گرم و خشک عملکرد مناسبی ارائه می‌کنند. بااین‌حال، میزان سرمایش تولیدشده توسط کولر تبخیری به شرایط رطوبتی و دمایی هوای محیط وابستگی زیادی دارد.
 
یکی از مهم‌ترین عوامل مؤثر بر عملکرد این دستگاه‌ها، رطوبت نسبی هوای ورودی است. هرچه رطوبت هوای ورودی افزایش پیدا کند، ظرفیت هوا برای جذب بخار آب کاهش می‌یابد و فرایند تبخیر با محدودیت بیشتری روبه‌رو می‌شود. در نتیجه، افت دمای هوا در مسیر عبور از پوشال یا پد سلولزی کاهش پیدا می‌کند. شناخت این ارتباط به مهندسان، تکنسین‌ها و مصرف‌کنندگان کمک می‌کند تا عملکرد کولر را دقیق‌تر ارزیابی کنند و شرایط مناسب‌تری برای بهره‌برداری از آن فراهم سازند.

اصول عملکرد کولر تبخیری

عملکرد کولر تبخیری بر پایه انتقال هم‌زمان حرارت و جرم میان آب و هوای عبوری است. در این سیستم، آب توسط پمپ به سطح پوشال یا پد سلولزی منتقل می‌شود و سطح آن را مرطوب نگه می‌دارد. سپس فن، هوای محیط را از میان این سطوح عبور می‌دهد. بخشی از آب موجود روی سطح پوشال تبخیر می‌شود و برای تبدیل‌شدن از حالت مایع به بخار، گرمای محسوس هوا را جذب می‌کند.
 
با انتقال این گرما، دمای خشک هوا کاهش می‌یابد و مقدار رطوبت موجود در آن افزایش پیدا می‌کند. در یک فرایند مستقیم و تقریباً آدیاباتیک، دمای حباب تر هوا تقریباً ثابت می‌ماند، درحالی‌که دمای حباب خشک کاهش و نسبت رطوبت افزایش پیدا می‌کند. این ویژگی اساس عملکرد کولرهای آبی معمولی است.
 
میزان کاهش دما به شرایط اولیه هوا، کیفیت سطح تبخیر، سرعت عبور جریان، توزیع آب و راندمان اشباع دستگاه بستگی دارد. بنابراین صرفاً روشن‌بودن پمپ و فن تضمین نمی‌کند که کولر در تمام شرایط آب‌وهوایی سرمایش یکسانی تولید کند.

رطوبت نسبی هوای ورودی چیست؟

رطوبت نسبی نشان می‌دهد که هوای موجود در یک دمای مشخص، چه مقدار بخار آب نسبت به حداکثر ظرفیت تعادلی خود در همان دما در اختیار دارد. این کمیت معمولاً به‌صورت درصد بیان می‌شود. برای مثال، رطوبت نسبی ۳۰ درصد نشان‌دهنده شرایطی است که هوا نسبت به حالت اشباع در دمای فعلی، رطوبت کمتری دارد.
 
نکته مهم این است که رطوبت نسبی به‌تنهایی مقدار واقعی بخار آب موجود در هوا را مشخص نمی‌کند. دمای هوا نیز بر آن تأثیر دارد. به همین دلیل، برای تحلیل دقیق عملکرد کولر تبخیری باید دمای حباب خشک و رطوبت نسبی به‌صورت هم‌زمان اندازه‌گیری شوند.
 
با افزایش رطوبت نسبی، اختلاف فشار بخار آب میان سطح مرطوب و جریان هوا کاهش پیدا می‌کند. این اختلاف یکی از عوامل محرک انتقال جرم است. در نتیجه، سرعت تبخیر آب معمولاً کمتر می‌شود و امکان کاهش بیشتر دمای هوا محدود خواهد شد.

چرا افزایش رطوبت باعث افت سرمایش می‌شود؟

برای تبخیر آب، انرژی حرارتی لازم است. این انرژی در کولر تبخیری عمدتاً از هوای عبوری تأمین می‌شود. هنگامی که هوای ورودی خشک باشد، توانایی بیشتری برای دریافت بخار آب دارد. بنابراین آب بیشتری از سطح پوشال تبخیر می‌شود و گرمای بیشتری از هوا گرفته می‌شود.
 
اما در شرایطی که رطوبت نسبی هوا بالا باشد، اختلاف شرایط رطوبتی میان هوا و سطح آب کمتر خواهد بود. در نتیجه، نرخ تبخیر کاهش می‌یابد و افت دمای حباب خشک محدودتر می‌شود.
 
برای مثال، ممکن است یک کولر در هوای گرم و خشک بتواند دمای هوا را به میزان قابل‌توجهی کاهش دهد، اما همان دستگاه در روزی با دمای مشابه و رطوبت بالاتر، هوای خروجی گرم‌تری تولید کند. این اتفاق الزاماً به معنای خرابی کولر نیست، بلکه می‌تواند نتیجه محدودیت طبیعی فرایند تبخیر باشد.

نقش دمای حباب تر در محاسبه سرمایش

دمای حباب تر یکی از مهم‌ترین شاخص‌ها برای ارزیابی ظرفیت سرمایش تبخیری است. این دما نشان می‌دهد که هوا در شرایط تبخیر مستقیم و نزدیک به اشباع، تا چه اندازه امکان کاهش دمای خشک دارد.
 
اختلاف دمای حباب خشک و حباب تر را افت پتانسیل تبخیری یا اختلاف حباب تر می‌نامند. هرچه این اختلاف بیشتر باشد، ظرفیت بالقوه سرمایش تبخیری افزایش پیدا می‌کند. با بالا رفتن رطوبت نسبی در دمای خشک ثابت، دمای حباب تر افزایش می‌یابد و این اختلاف کوچک‌تر می‌شود.
 
به همین دلیل، برای ارزیابی شرایط محیطی نباید تنها به دمای هوا توجه کرد. دو روز با دمای یکسان ممکن است به دلیل تفاوت رطوبت نسبی، شرایط سرمایشی کاملاً متفاوتی برای کولر ایجاد کنند.

ارتباط راندمان اشباع با افت دمای هوا

راندمان اشباع یا اثربخشی سرمایش تبخیری نشان می‌دهد که کولر تا چه اندازه توانسته است دمای هوای خروجی را به دمای حباب تر هوای ورودی نزدیک کند. این شاخص برای ارزیابی عملکرد واقعی دستگاه بسیار کاربردی است.
 
راندمان اشباع به عواملی مانند ضخامت و جنس پوشال، یکنواختی توزیع آب، زمان تماس هوا با سطح مرطوب، سرعت جریان و وضعیت نگهداری دستگاه وابسته است. بنابراین حتی در شرایط رطوبتی یکسان، دو کولر با طراحی یا وضعیت نگهداری متفاوت ممکن است دمای خروجی یکسانی نداشته باشند.
 
باید توجه داشت که افزایش راندمان اشباع نمی‌تواند محدودیت ترمودینامیکی ناشی از رطوبت بالای هوای ورودی را به‌طور کامل از بین ببرد. این راندمان تنها نشان می‌دهد دستگاه چه سهمی از ظرفیت بالقوه سرمایش موجود را استفاده کرده است.

تفاوت سرمایش محسوس و افزایش رطوبت

در کولر تبخیری مستقیم، کاهش دمای خشک هوا با افزایش محتوای رطوبتی آن همراه است. بنابراین سرمایش تولیدشده صرفاً به کاهش دما محدود نمی‌شود و ویژگی‌های رطوبتی هوای خروجی نیز تغییر می‌کنند.
 
این موضوع در محیط‌های بسته اهمیت زیادی دارد. اگر هوای مرطوب خروجی بدون تخلیه مناسب وارد ساختمان شود، رطوبت داخلی ممکن است به‌تدریج افزایش پیدا کند. در چنین شرایطی، احساس آسایش حرارتی کاهش می‌یابد؛ حتی اگر دمای اتاق نسبت به محیط بیرون پایین‌تر باشد.
 
بنابراین ارزیابی عملکرد کولر باید علاوه بر دمای خروجی، تغییرات رطوبت و شرایط تهویه ساختمان را نیز در نظر بگیرد.
مطالعه بیشتر 1405/08/19 19

موتورهای جریان مستقیم بدون جاروبک یا BLDC به دلیل راندمان بالا، مصرف انرژی مناسب، صدای کم و قابلیت کنترل دقیق سرعت، در تجهیزات تهویه مطبوع، فن‌کویل‌ها، هواسازها، داکت اسپلیت‌ها و بسیاری از دستگاه‌های صنعتی مورد استفاده قرار می‌گیرند. یکی از ویژگی‌های مهم این موتورها، امکان تنظیم سرعت از طریق کنترلر الکترونیکی است. در این ساختار، سیم فرمان سرعت وظیفه انتقال دستور کنترلی از یک منبع خارجی یا واحد کنترل به درایور موتور را بر عهده دارد.
 
اختلال در سیم فرمان سرعت می‌تواند باعث شود موتور با سرعت نامناسب کار کند، به فرمان تغییر دور پاسخ ندهد، در سرعت مشخصی باقی بماند یا به‌طور کامل از حرکت بایستد. گاهی نیز موتور بدون وجود مشکل در سیم‌پیچ یا بخش قدرت، عملکرد ناپایداری نشان می‌دهد. به همین دلیل، تشخیص صحیح ایراد سیم فرمان سرعت اهمیت زیادی دارد.
 
برای عیب‌یابی اصولی باید ابتدا نوع سیگنال کنترلی، مشخصات ورودی درایور و نحوه سیم‌کشی مشخص شود. سپس با استفاده از مولتی‌متر، اسیلوسکوپ و بررسی اتصالات می‌توان منشأ اختلال را شناسایی کرد.

سیم فرمان سرعت در موتور BLDC چه وظیفه‌ای دارد؟

سیم فرمان سرعت یکی از مسیرهای ارتباطی میان کنترل‌کننده و درایور موتور است. این سیم اطلاعات مربوط به سرعت موردنظر را منتقل می‌کند تا کنترلر بتواند عملکرد موتور را مطابق فرمان تنظیم کند. برخلاف سیم‌های تغذیه که انرژی الکتریکی موردنیاز موتور را تأمین می‌کنند، سیم فرمان معمولاً حامل یک سیگنال کنترلی با سطح ولتاژ یا ساختار دیجیتال مشخص است.
 
در بسیاری از موتورهای BLDC، سرعت از طریق ولتاژ آنالوگ، سیگنال PWM یا ارتباط دیجیتال تنظیم می‌شود. نوع ورودی به طراحی درایور بستگی دارد و نمی‌توان برای تمام موتورها یک روش سیم‌کشی یکسان در نظر گرفت.
 
در روش آنالوگ، تغییر ولتاژ ورودی باعث تغییر مقدار فرمان سرعت می‌شود. برای مثال، برخی درایورها از ورودی صفر تا پنج ولت استفاده می‌کنند و برخی دیگر محدوده‌های متفاوتی دارند. در روش PWM، کنترلر با تغییر نسبت زمان روشن‌بودن به کل دوره سیگنال، مقدار فرمان را تعیین می‌کند. در نتیجه، بررسی نوع سیگنال پیش از هرگونه اندازه‌گیری ضروری است.

مهم‌ترین نشانه‌های خرابی سیم فرمان سرعت

یکی از رایج‌ترین علائم خرابی، بی‌تفاوتی موتور نسبت به تغییر فرمان سرعت است. در این حالت، با تغییر تنظیمات ترموستات، کنترلر یا پتانسیومتر، دور موتور تغییر نمی‌کند. اگر موتور همچنان در یک سرعت ثابت کار کند، احتمال قطع‌شدن سیم فرمان، خرابی ورودی درایور یا انتخاب اشتباه حالت کنترلی وجود دارد.
 
علامت دیگر، نوسان غیرعادی سرعت است. ممکن است موتور بدون تغییر فرمان، به‌صورت متناوب تند و کند شود. این وضعیت می‌تواند ناشی از اتصال ضعیف، نویز الکتریکی، آسیب‌دیدگی عایق سیم یا ناپایداری منبع تولید سیگنال باشد.
 
در برخی شرایط، موتور تنها در محدوده خاصی از فرمان کار می‌کند. برای مثال، در دور پایین پاسخ مناسبی دارد، اما با افزایش فرمان متوقف می‌شود یا رفتار نامنظمی نشان می‌دهد. این مشکل می‌تواند به افت سطح سیگنال، تنظیم نادرست محدوده ورودی یا اختلال در مدار دریافت فرمان مربوط باشد.
 
همچنین اگر سیم فرمان به‌طور کامل قطع شده باشد، رفتار موتور به طراحی درایور وابسته خواهد بود. بعضی کنترلرها در نبود سیگنال موتور را متوقف می‌کنند، اما برخی دیگر ممکن است فرمان پیش‌فرض یا آخرین مقدار معتبر را حفظ کنند.

بررسی اولیه سیم‌کشی و اتصالات

پیش از استفاده از ابزار اندازه‌گیری، باید وضعیت ظاهری سیم فرمان بررسی شود. ابتدا برق دستگاه را قطع کرده و سپس مسیر سیم را از خروجی کنترل‌کننده تا ترمینال ورودی درایور دنبال کنید. وجود بریدگی، له‌شدگی، سوختگی، تغییر رنگ عایق و آسیب ناشی از حرارت می‌تواند نشانه خرابی باشد.
 
اتصالات ترمینال‌ها نیز اهمیت زیادی دارند. شل‌بودن پیچ اتصال، اکسیدشدگی سطح فلزی یا قرارگیری نامناسب رشته‌های سیم ممکن است باعث ایجاد مقاومت تماسی و انتقال ناپایدار سیگنال شود. در چنین شرایطی، ممکن است موتور گاهی فرمان را دریافت کند و گاهی بدون دلیل مشخص تغییر سرعت ندهد.
 
همچنین باید شماره ترمینال‌ها و علائم درج‌شده روی درایور بررسی شوند. معمولاً ورودی‌های فرمان با نشانه‌هایی مانند SPEED، SV، PWM، GND یا COM مشخص می‌شوند. بااین‌حال، معنای دقیق هر ترمینال باید از نقشه سیم‌کشی همان مدل استخراج شود.

تشخیص نوع سیگنال فرمان

یکی از مهم‌ترین مراحل عیب‌یابی، تشخیص نوع سیگنال ورودی است. اگر درایور برای دریافت ولتاژ آنالوگ طراحی شده باشد، باید مقدار ولتاژ میان ورودی سرعت و مرجع مشترک اندازه‌گیری شود. در مقابل، اگر ورودی از نوع PWM باشد، صرف اندازه‌گیری ولتاژ با مولتی‌متر برای تشخیص کامل وضعیت کافی نیست.
 
در سیگنال PWM، فرکانس و چرخه کاری هر دو اهمیت دارند. ممکن است مولتی‌متر مقدار ولتاژ میانگین را نمایش دهد، اما نتواند شکل موج، نوسان لحظه‌ای یا پالس‌های نامنظم را مشخص کند. بنابراین برای بررسی دقیق این نوع فرمان، اسیلوسکوپ ابزار مناسب‌تری است.
 
نکته مهم این است که ورودی فرمان سرعت با خروجی PWM تولیدشده برای راه‌اندازی سیم‌پیچ‌های موتور یکسان نیست. این دو سیگنال وظایف متفاوتی دارند و اشتباه‌گرفتن آن‌ها می‌تواند باعث تشخیص نادرست خرابی شود.

اهمیت سیم زمین مشترک

در بسیاری از سیستم‌های فرمان آنالوگ و PWM، انتقال صحیح سیگنال به وجود مرجع الکتریکی مشترک وابسته است. اگر اتصال زمین فرمان قطع یا نامناسب باشد، درایور ممکن است ولتاژ ورودی را اشتباه تشخیص دهد.
 
برای مثال، ممکن است کنترل‌کننده ولتاژ مناسبی تولید کند، اما به دلیل اختلاف پتانسیل میان زمین منبع فرمان و زمین ورودی درایور، مقدار واقعی دریافت‌شده متفاوت باشد. این وضعیت می‌تواند موجب تغییرات ناخواسته سرعت یا توقف موتور شود.
 
البته در برخی طراحی‌ها، ورودی فرمان دارای جداسازی الکتریکی است. بنابراین نباید بدون بررسی نقشه سازنده، زمین‌های مختلف را مستقیماً به یکدیگر متصل کرد.
مطالعه بیشتر 1405/08/19 19

موتورهای جریان مستقیم بدون جاروبک (BLDC) به دلیل راندمان بالا، مصرف انرژی مناسب، صدای کم و طول عمر مطلوب، در تجهیزات مختلف صنعتی و سیستم‌های تهویه مطبوع مورد استفاده قرار می‌گیرند. برخلاف موتورهای DC معمولی، در این موتورها عملیات کموتاسیون به کمک مدار الکترونیکی انجام می‌شود. به همین دلیل، کنترلر الکترونیکی یکی از مهم‌ترین اجزای مجموعه محسوب می‌شود و علاوه بر تنظیم سرعت و گشتاور، وظیفه محافظت از موتور در برابر شرایط غیرعادی را نیز بر عهده دارد.
 
یکی از مهم‌ترین خطراتی که می‌تواند عملکرد موتور BLDC را مختل کند، اضافه‌جریان است. عبور جریان بیشتر از محدوده مجاز ممکن است باعث افزایش دمای سیم‌پیچ، آسیب‌دیدن ترانزیستورهای قدرت، تخریب عایق الکتریکی و در نهایت ازکارافتادن موتور شود. کنترلر الکترونیکی با اندازه‌گیری جریان، مقایسه آن با محدوده مجاز و اجرای واکنش حفاظتی مناسب، از بروز بسیاری از این مشکلات جلوگیری می‌کند. شناخت نحوه عملکرد این سیستم برای انتخاب، نصب و نگهداری صحیح موتورهای BLDC اهمیت زیادی دارد.

اضافه‌جریان در موتور BLDC چگونه ایجاد می‌شود؟

اضافه‌جریان به شرایطی گفته می‌شود که جریان عبوری از مدار موتور یا بخش قدرت درایور از محدوده تعیین‌شده فراتر برود. این وضعیت ممکن است در زمان راه‌اندازی، هنگام افزایش بار مکانیکی یا در اثر بروز ایراد الکتریکی ایجاد شود. برای مثال، زمانی که پروانه یک فن به دلیل تجمع گردوغبار یا گیرکردن جسم خارجی به‌درستی نمی‌چرخد، موتور برای حفظ حرکت به گشتاور بیشتری نیاز پیدا می‌کند. افزایش تقاضای گشتاور می‌تواند جریان مصرفی را بالا ببرد.
 
اتصال کوتاه در سیم‌پیچ‌ها، آسیب‌دیدن کابل‌های تغذیه، خرابی قطعات قدرت و اختلال در مدار کموتاسیون نیز از عوامل احتمالی ایجاد اضافه‌جریان هستند. همچنین انتخاب نامناسب موتور نسبت به بار مکانیکی می‌تواند باعث شود مجموعه در شرایطی خارج از محدوده طراحی فعالیت کند.
 
البته هر افزایش لحظه‌ای جریان به معنای خرابی نیست. هنگام شروع حرکت، موتور برای غلبه بر اینرسی روتور و بار متصل به محور به گشتاور بیشتری احتیاج دارد. بنابراین جریان راه‌اندازی ممکن است از جریان کارکرد پایدار بیشتر باشد. کنترلر باید بتواند میان افزایش طبیعی جریان و اضافه‌جریان خطرناک تفاوت قائل شود.

نقش اصلی کنترلر الکترونیکی در حفاظت

کنترلر الکترونیکی وظیفه دارد وضعیت عملکرد موتور را به‌صورت پیوسته یا در بازه‌های زمانی مشخص بررسی کند. یکی از اطلاعات مهم برای این کار، مقدار جریان عبوری از مدار است. کنترلر این مقدار را از طریق حسگر جریان دریافت می‌کند و با حدود مجاز تعریف‌شده در طراحی مقایسه می‌کند.
 
اگر جریان از محدوده تعیین‌شده عبور کند، کنترلر می‌تواند متناسب با شدت و مدت خطا، فرمان PWM را کاهش دهد، جریان موتور را محدود کند یا خروجی مدار قدرت را به‌طور کامل متوقف سازد. این واکنش مانع ادامه شرایط خطرناک می‌شود.
 
نکته مهم این است که حفاظت اضافه‌جریان تنها به قطع کامل موتور محدود نیست. در بسیاری از کنترلرهای پیشرفته، ابتدا تلاش می‌شود با محدودسازی جریان، عملکرد موتور در محدوده ایمن حفظ شود. اگر شرایط غیرعادی ادامه پیدا کند، سیستم وارد مرحله حفاظتی شدیدتر خواهد شد.

روش اندازه‌گیری جریان موتور

برای تشخیص اضافه‌جریان، کنترلر به یک سیستم اندازه‌گیری دقیق نیاز دارد. یکی از روش‌های رایج، استفاده از مقاومت شنت است. این مقاومت با مقدار بسیار کم در مسیر جریان قرار می‌گیرد و هنگام عبور جریان، اختلاف ولتاژ کوچکی در دو سر آن ایجاد می‌شود. مقدار این اختلاف ولتاژ با جریان عبوری ارتباط مستقیم دارد.
 
کنترلر با دریافت و پردازش این سیگنال می‌تواند مقدار جریان را تخمین بزند. انتخاب مقاومت شنت باید با توجه به جریان کاری، جریان لحظه‌ای، توان تلفاتی و دقت موردنیاز انجام شود. اگر مقاومت نامناسب انتخاب شود، ممکن است افت ولتاژ اضافی ایجاد کند یا در اثر گرم‌شدن، دقت اندازه‌گیری کاهش پیدا کند.
 
روش دیگر، استفاده از حسگر جریان اثر هال است. این حسگر میدان مغناطیسی ایجادشده در اطراف مسیر عبور جریان را تشخیص می‌دهد و متناسب با آن سیگنال خروجی تولید می‌کند. یکی از مزایای این روش، امکان اندازه‌گیری بدون قرارگرفتن مقاومت شنت در مسیر اصلی جریان است. همچنین در طراحی‌های مناسب، جداسازی الکتریکی میان مدار قدرت و بخش اندازه‌گیری امکان‌پذیر خواهد بود.

اهمیت مقایسه‌گر در تشخیص اضافه‌جریان

پس از اندازه‌گیری جریان، مقدار به‌دست‌آمده باید با یک حد مرجع مقایسه شود. این وظیفه در بسیاری از کنترلرها بر عهده مدار مقایسه‌گر قرار دارد. مقایسه‌گر می‌تواند در مدت کوتاهی تشخیص دهد که سیگنال جریان از آستانه تعیین‌شده عبور کرده است یا خیر.
 
در صورت تشخیص اضافه‌جریان، خروجی مقایسه‌گر به بخش حفاظتی کنترلر ارسال می‌شود تا فرمان سوئیچینگ متوقف یا محدود شود. سرعت عملکرد این بخش اهمیت زیادی دارد؛ زیرا در شرایطی مانند اتصال کوتاه، جریان ممکن است در مدت بسیار کوتاهی به مقدار خطرناک برسد.
 
به همین دلیل، طراحی مناسب مدار اندازه‌گیری و مقایسه‌گر نقش مهمی در افزایش قابلیت اطمینان موتور BLDC دارد.
مطالعه بیشتر 1405/08/19 15

هواساز یکی از تجهیزات اصلی سامانه‌های تهویه مطبوع است که وظیفه تأمین، تصفیه، سرمایش یا گرمایش و توزیع هوا را بر عهده دارد. فن در این مجموعه، انرژی لازم برای حرکت هوا در مسیر کانال‌ها و عبور آن از فیلتر، کویل، دمپر و سایر اجزا را فراهم می‌کند. از آنجا که فن معمولاً سهم قابل توجهی از برق مصرفی هواساز را به خود اختصاص می‌دهد، سرعت چرخش آن بر دبی هوا، فشار قابل تأمین و توان الکتریکی مورد نیاز اثر مستقیم دارد. شناخت این ارتباط برای طراحی درست، انتخاب موتور مناسب و بهره‌برداری اقتصادی اهمیت زیادی دارد.
 
سرعت فن معمولاً با تعداد دور پروانه در دقیقه بیان می‌شود. با افزایش دور، پره‌ها در واحد زمان هوای بیشتری را جابه‌جا می‌کنند و در شرایط مشابه، دبی حجمی افزایش می‌یابد. در عین حال، پروانه باید به جریان هوا انرژی بیشتری منتقل کند تا بر مقاومت مسیر غلبه شود. بنابراین افزایش سرعت فقط به معنای تولید هوای بیشتر نیست؛ بلکه فشار تولیدی و توان مورد نیاز نیز تغییر می‌کنند. اگر دور فن بدون توجه به نیاز واقعی ساختمان بالا برده شود، ممکن است برق بیشتری مصرف شود، صدای جریان هوا افزایش یابد و فشار نامطلوب به کانال‌ها و اتصالات وارد شود.
 
مهم‌ترین چارچوب برای تحلیل این رفتار، قوانین تشابه فن است. در یک فن با هندسه ثابت، با فرض ثابت بودن چگالی هوا و مشابه ماندن شرایط جریان، دبی حجمی تقریباً با سرعت چرخش متناسب است. فشار تولیدی با مربع سرعت تغییر می‌کند و توان مکانیکی مورد نیاز روی محور تقریباً با توان سوم سرعت متناسب خواهد بود. این روابط نشان می‌دهند که افزایش اندک دور می‌تواند افزایش نسبتاً بزرگی در توان ایجاد کند. برای نمونه، اگر سرعت فن ده درصد بیشتر شود، دبی نظری حدود ده درصد، فشار حدود بیست و یک درصد و توان محور حدود سی و سه درصد افزایش می‌یابد. این مقادیر برآوردهای ایده‌آل هستند و عملکرد واقعی ممکن است به دلیل ویژگی موتور، درایو و شبکه کانال متفاوت باشد.
 
همین رابطه در زمان کاهش دور نیز اهمیت دارد. اگر دور فن به نود درصد مقدار اولیه برسد، دبی نظری به حدود نود درصد، فشار به حدود هشتاد و یک درصد و توان محور به حدود هفتاد و سه درصد مقدار اولیه می‌رسد. بنابراین کاهش محدود سرعت، در شرایط مناسب، می‌تواند صرفه‌جویی قابل توجهی ایجاد کند. با این حال، کاهش توان نباید به قیمت افت دبی مورد نیاز یا برهم خوردن شرایط آسایش و کیفیت هوای داخل تمام شود. هدف مهندسی، یافتن کمترین سرعتی است که همچنان نیاز واقعی فضاها و فشار لازم شبکه را تأمین کند.

تفاوت توان فن و توان برق مصرفی

در بررسی مصرف انرژی باید میان توان مکانیکی محور فن و توان الکتریکی ورودی موتور تفاوت قائل شد. پروانه برای غلبه بر مقاومت هوا به توان مکانیکی نیاز دارد. موتور این توان را با بازده مشخص تولید می‌کند و بخشی از انرژی ورودی در سیم‌پیچ‌ها، هسته مغناطیسی، یاتاقان‌ها و سایر اجزا به گرما و تلفات تبدیل می‌شود. در سیستم‌های تسمه‌ای، اصطکاک و لغزش تسمه و وضعیت پولی‌ها نیز بر بازده انتقال اثر می‌گذارند. در صورت استفاده از درایو دورمتغیر، تلفات خود درایو نیز باید در محاسبه لحاظ شود. به همین دلیل، توان اندازه‌گیری‌شده در تابلو الزاماً برابر با توان مکانیکی محاسبه‌شده برای فن نیست.
 
بازده موتور در همه سرعت‌ها ثابت نمی‌ماند. برخی موتورها در بارهای نزدیک به محدوده طراحی، عملکرد بهتری دارند و در بار بسیار کم ممکن است بازده یا ضریب توان آن‌ها افت کند. همچنین موتور باید برای کار پیوسته در محدوده سرعت انتخاب‌شده مناسب باشد. در موتورهایی که خنک‌کاری آن‌ها به فن متصل به محور وابسته است، کاهش زیاد دور می‌تواند جریان هوای خنک‌کننده را کم کند و دمای سیم‌پیچ را بالا ببرد. در چنین شرایطی، حتی اگر بار مکانیکی کاهش یافته باشد، باید محدودیت حرارتی موتور و دستورالعمل سازنده بررسی شود.

نقش مقاومت شبکه کانال

فن به تنهایی کار نمی‌کند و همواره با شبکه‌ای از کانال‌ها و تجهیزات متصل به آن مواجه است. طول و قطر کانال، زانوها، سه‌راهی‌ها، تبدیل‌ها، دمپرها، فیلترها، کویل‌ها و دریچه‌ها همگی در برابر عبور هوا مقاومت ایجاد می‌کنند. مجموع این مقاومت‌ها مشخصه فشار سیستم را شکل می‌دهد. نقطه کار واقعی فن از محل برخورد منحنی عملکرد فن با منحنی مقاومت شبکه به دست می‌آید. با تغییر سرعت، منحنی فن جابه‌جا می‌شود و نقطه کار جدیدی شکل می‌گیرد؛ بنابراین دبی واقعی فقط به دور موتور وابسته نیست و وضعیت کل شبکه نیز در آن نقش دارد.
 
در بسیاری از شبکه‌های کانال، افت فشار با افزایش دبی به‌سرعت بالا می‌رود و در محدوده معمول طراحی، می‌توان آن را تقریباً متناسب با مربع دبی در نظر گرفت. به همین دلیل افزایش دبی معمولاً به افزایش قابل توجه فشار و توان نیاز دارد. با این حال، وجود فشارهای ثابت، دمپرهای کنترلی، نشتی کانال، تغییر وضعیت دریچه‌ها یا گرفتگی فیلتر می‌تواند رفتار واقعی را از حالت ایده‌آل دور کند. قوانین تشابه برای تخمین اولیه بسیار مفیدند، اما جایگزین منحنی عملکرد سازنده و اندازه‌گیری در محل نیستند.
 
پیش از هر تغییر، شرایط طراحی و محدودیت‌های سازنده بررسی شود تا صرفه‌جویی انرژی به افت تهویه یا آسیب تجهیز منجر نشود. این موضوع مهم، ضروری است.
مطالعه بیشتر 1405/08/18 17

توزیع یکنواخت آب روی پوشال کولر آبی یکی از عوامل اساسی در عملکرد صحیح سیستم سرمایش تبخیری است. زمانی که آب به‌صورت متعادل در تمام سطح پوشال جریان پیدا می‌کند، رطوبت موردنیاز برای تبخیر در بخش‌های مختلف تأمین می‌شود و هوای عبوری از کولر می‌تواند از ظرفیت سرمایشی سطح مرطوب استفاده کند. بااین‌حال، در بسیاری از کولرهای آبی مشاهده می‌شود که آب از یک سمت پوشال بیشتر عبور می‌کند، درحالی‌که قسمت دیگر رطوبت کمتری دارد یا تقریباً خشک باقی می‌ماند. این وضعیت ممکن است در ابتدا یک مشکل ساده در مسیر آبرسانی به نظر برسد، اما عوامل مختلفی مانند گرفتگی ناودانی، نصب نامناسب قطعات، رسوب املاح، ضعف پمپ و تغییر شکل پوشال می‌توانند در ایجاد آن نقش داشته باشند.
 
عبور نامتعادل آب فقط ظاهر پوشال را تغییر نمی‌دهد، بلکه می‌تواند راندمان سرمایش، کیفیت هوای خروجی و میزان مصرف انرژی دستگاه را نیز تحت تأثیر قرار دهد. در چنین شرایطی، بخشی از سطح پوشال بدون رطوبت کافی باقی می‌ماند و نمی‌تواند از تمام ظرفیت تبخیر خود استفاده کند. از طرف دیگر، تجمع بیش از اندازه آب در یک قسمت ممکن است موجب ریزش آب، پاشش قطرات به مسیر جریان هوا و افزایش احتمال خوردگی قطعات داخلی شود. بنابراین، شناخت علت اصلی این پدیده و اصلاح اصولی آن برای حفظ عملکرد مناسب کولر ضروری است.

نقش سیستم توزیع آب در عملکرد کولر آبی

سیستم آبرسانی کولر آبی معمولاً از پمپ، شیلنگ انتقال آب، اتصالات، لوله یا ناودانی توزیع و مسیرهای هدایت آب به بالای پوشال تشکیل می‌شود. پمپ، آب موجود در تشتک را به قسمت بالایی دستگاه منتقل می‌کند. سپس آب از طریق مسیرهای توزیع به ناودانی‌ها می‌رسد و از سوراخ‌ها یا خروجی‌های تعبیه‌شده در آن‌ها روی پوشال جریان پیدا می‌کند.
 
هدف از طراحی این مجموعه، رساندن آب به تمام قسمت‌های موردنیاز و ایجاد یک لایه رطوبتی نسبتاً یکنواخت است. آب باید به‌اندازه کافی روی سطح پوشال پخش شود تا محیط مناسبی برای تبخیر فراهم گردد. اگر توزیع آب در یکی از مسیرها مختل شود، بخش‌هایی از پوشال خشک و قسمت‌های دیگر بیش از حد خیس خواهند شد.
 
البته میزان رطوبت در تمام نقاط پوشال الزاماً کاملاً یکسان نیست؛ زیرا هندسه ناودانی، نحوه قرارگیری پوشال، فشار آب، جنس پوشال و شرایط جریان هوا بر الگوی خیس‌شدن اثر می‌گذارند. آنچه اهمیت دارد، جلوگیری از ایجاد اختلاف شدید و پایدار میان بخش‌های مختلف سطح پوشال است. 

گرفتگی سوراخ‌های ناودانی توزیع آب

یکی از رایج‌ترین دلایل عبور بیشتر آب از یک سمت پوشال، مسدود شدن تعدادی از سوراخ‌های ناودانی است. آب کولر معمولاً حاوی املاح معدنی، ذرات معلق و مواد ناشی از خوردگی یا آلودگی تشتک است. با گذشت زمان، این مواد ممکن است در سوراخ‌های خروجی جمع شوند و سطح مقطع عبور آب را کاهش دهند.
 
اگر تعدادی از سوراخ‌های یک سمت ناودانی مسدود شوند، جریان آب در آن قسمت کاهش پیدا می‌کند. در مقابل، سوراخ‌های باز در سمت دیگر آب بیشتری دریافت می‌کنند و پوشال زیر آن‌ها خیس‌تر می‌شود. این اختلاف ممکن است به‌تدریج افزایش پیدا کند؛ به‌خصوص زمانی که رسوبات به‌صورت پیوسته در مسیر جریان باقی بمانند.
 
برای تشخیص این مشکل، باید پس از قطع برق و اطمینان از ایمن بودن دستگاه، وضعیت ناودانی و سوراخ‌های خروجی بررسی شود. وجود رسوب سفید، گرفتگی موضعی یا تفاوت محسوس در میزان خروج آب از سوراخ‌ها می‌تواند نشانه این ایراد باشد. تمیزکاری باید با ابزار مناسب انجام شود تا سوراخ‌ها گشاد، تغییر شکل یا آسیب‌دیده نشوند. استفاده از سیم ضخیم یا ابزار تیز ممکن است قطر خروجی‌ها را تغییر دهد و توزیع آب را نامتعادل‌تر کند.

نصب نامتوازن ناودانی و شیب نامناسب کولر

یکی دیگر از عوامل مهم، تراز نبودن ناودانی توزیع آب است. اگر لوله یا ناودانی در امتداد طول خود شیب نامناسب داشته باشد، آب تحت تأثیر نیروی گرانش به سمت قسمت پایین‌تر حرکت می‌کند. در نتیجه، ممکن است در یک سمت آب بیشتری جمع شود و از خروجی‌های همان قسمت با حجم بیشتری خارج گردد.
 
این مسئله گاهی به دلیل نصب غیراصولی قطعات، تغییر شکل نگهدارنده‌ها، شل شدن اتصالات یا جابه‌جایی ناودانی در اثر سرویس‌های قبلی ایجاد می‌شود. حتی تغییر شکل جزئی در یک قطعه طولانی می‌تواند الگوی جریان را تغییر دهد. همچنین اگر بدنه کولر روی پایه‌ای ناپایدار قرار گرفته باشد، تراز نبودن کل مجموعه می‌تواند بر نحوه توزیع آب اثر بگذارد.
 
برای بررسی این وضعیت، باید تراز بودن ناودانی و قرارگیری صحیح آن در بالای پوشال کنترل شود. همچنین لازم است مشخص شود که آب در تمام طول مسیر امکان حرکت آزادانه دارد یا در یک نقطه تجمع پیدا می‌کند. تنظیم تراز باید براساس طراحی سازنده انجام شود؛ زیرا ایجاد شیب دلخواه و بدون بررسی ممکن است مشکل را بیشتر کند.

رسوب املاح و کاهش کیفیت توزیع آب

آب مصرفی کولر آبی در بسیاری از مناطق دارای املاح محلول است. هنگام تبخیر، آب از سطح پوشال خارج می‌شود، اما بخش زیادی از مواد معدنی در دستگاه باقی می‌مانند. با تکرار این فرآیند، غلظت املاح افزایش پیدا می‌کند و احتمال تشکیل رسوب در ناودانی، شیلنگ، اتصالات و سطح پوشال بیشتر می‌شود.
 
رسوبات معدنی می‌توانند مسیر عبور آب را محدود کنند و باعث تغییر الگوی پخش آن شوند. گاهی نیز سطح پوشال در قسمت‌هایی سخت، متراکم یا چسبنده می‌شود و توانایی جذب و توزیع آب در آن کاهش پیدا می‌کند. در این شرایط، حتی اگر پمپ و مسیر اصلی آب سالم باشند، رطوبت به‌صورت نامتعادل روی پوشال پخش خواهد شد.
 
کیفیت آب، میزان تبخیر، دفعات تخلیه آب تشتک و برنامه نگهداری دستگاه در سرعت تشکیل رسوب مؤثر هستند. بنابراین، بررسی دوره‌ای وضعیت آب و رسوبات برای جلوگیری از اختلال در عملکرد سیستم ضروری است. 

گرفتگی شیلنگ یا اتصالات انتقال آب

مسیر انتقال آب از پمپ تا ناودانی نیز ممکن است عامل توزیع نامناسب باشد. شیلنگ‌های فرسوده، خم‌شدگی شدید، تاخوردگی، رسوب داخلی یا ورود ذرات به اتصالات می‌توانند جریان آب را محدود کنند. در بعضی کولرها، وجود سه‌راهی یا تقسیم‌کننده نامناسب باعث می‌شود فشار آب در شاخه‌های مختلف یکسان نباشد.
 
اگر یکی از شاخه‌های توزیع دچار گرفتگی شود، آب کمتری به ناودانی مربوط به آن قسمت می‌رسد. در نتیجه، پوشال همان بخش رطوبت کمتری دریافت می‌کند. بررسی مسیر انتقال باید از خروجی پمپ تا تمام انشعابات ادامه پیدا کند تا محل دقیق افت جریان مشخص شود.
مطالعه بیشتر 1405/08/18 12

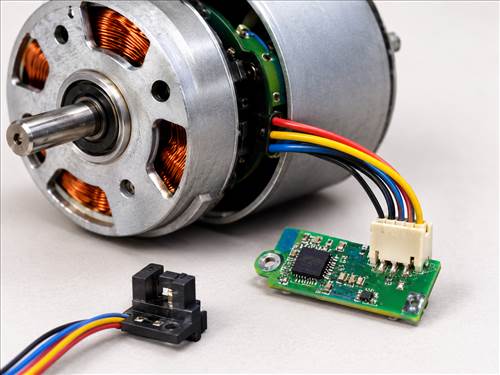
موتورهای جریان مستقیم بدون جاروبک یا BLDC در بسیاری از تجهیزات تهویه مطبوع، فن‌کویل‌ها، داکت اسپلیت‌ها، پمپ‌ها و ماشین‌آلات صنعتی استفاده می‌شوند. یکی از اجزای مهم در بسیاری از این موتورها، سنسور هال است؛ قطعه‌ای الکترونیکی که با تشخیص میدان مغناطیسی روتور، اطلاعات لازم برای تعیین موقعیت آن را در اختیار درایور قرار می‌دهد. اگر این اطلاعات به‌درستی تولید یا منتقل نشوند، زمان‌بندی کموتاسیون مختل می‌شود و موتور ممکن است به‌درستی راه‌اندازی نشود، لرزش داشته باشد یا با جریان غیرعادی کار کند. به همین دلیل، تشخیص دقیق خرابی سنسور هال باید بخشی از فرآیند عیب‌یابی موتورهای مجهز به این حسگر باشد.
 
بااین‌حال، هرگونه بدراه‌افتادن یا صدای غیرعادی موتور به معنی خرابی سنسور هال نیست. ایراد در تغذیه حسگر، سیم‌کشی، سوکت، برد درایور، سیم‌پیچ‌ها، یاتاقان یا حتی گیر مکانیکی روتور می‌تواند علائمی مشابه ایجاد کند. روش اصولی آن است که ابتدا نشانه‌ها ثبت شوند و سپس تغذیه، اتصال‌ها و شکل سیگنال هر حسگر به‌ترتیب بررسی شود. تعویض سنسور بدون انجام این بررسی‌ها ممکن است هزینه اضافی ایجاد کند و عیب اصلی را برطرف نکند.

سنسور هال چه وظیفه‌ای در موتور BLDC دارد؟

سنسور هال بر پایه اثر هال کار می‌کند. هنگامی که جریان از عنصر نیمه‌رسانا عبور می‌کند و میدان مغناطیسی عمود بر آن وجود دارد، ولتاژ کوچکی در جهت عرضی ایجاد می‌شود. مدار داخلی حسگر این تغییر را پردازش می‌کند و در انواع دیجیتال، خروجی را به یکی از دو وضعیت منطقی بالا یا پایین تبدیل می‌کند. در موتور BLDC، آهنرباهای دائم روتور هنگام چرخش از مقابل حسگرها عبور می‌کنند و میدان مغناطیسی دریافتی تغییر می‌کند. بنابراین خروجی حسگرها با موقعیت روتور تغییر می‌کند.
 
در بسیاری از موتورهای سه‌فاز مجهز به حسگر، سه سنسور هال با برچسب‌هایی مانند H1، H2 و H3 وجود دارد. ترکیب سه خروجی، یک کد سه‌بیتی می‌سازد که موقعیت روتور را در یکی از بخش‌های الکتریکی مشخص می‌کند. کنترلر با خواندن این کد، زمان مناسب فعال‌سازی فازهای استاتور را تعیین می‌کند. در کموتاسیون شش‌مرحله‌ای متداول، در هر چرخه الکتریکی شش وضعیت معتبر و پی‌درپی دیده می‌شود و در هر مرز، معمولاً یکی از سیگنال‌ها تغییر می‌کند. ترتیب دقیق کدها به طراحی موتور، آرایش حسگرها و جهت چرخش وابسته است؛ بنابراین نباید یک جدول عمومی را بدون تطبیق با مشخصات سازنده برای همه موتورها به‌کار برد.
 
در بعضی طراحی‌ها حسگرها با فاصله الکتریکی ۱۲۰ درجه و در برخی با آرایش ۶۰ درجه کار می‌کنند. زاویه الکتریکی الزاماً با زاویه مکانیکی یکسان نیست، زیرا تعداد جفت‌قطب‌های روتور بر ارتباط این دو اثر می‌گذارد. همچنین همه موتورهای BLDC الزاماً سه حسگر مجزا ندارند؛ برخی مدل‌ها از روش تخمین موقعیت بدون حسگر استفاده می‌کنند. پیش از آزمون باید نقشه سیم‌کشی، نوع حسگر و ولتاژ تغذیه مجاز از برگه اطلاعات یا سازنده مشخص شود.

نشانه‌های رایج خرابی سنسور هال

یکی از نشانه‌های مهم، روشن نشدن موتور با وجود سالم بودن تغذیه اصلی و دریافت فرمان راه‌اندازی است. اگر کنترلر نتواند موقعیت روتور را تشخیص دهد، ممکن است کموتاسیون را آغاز نکند یا برای حفاظت، خروجی را غیرفعال کند. در بعضی درایورها موتور فقط صدای وزوز می‌دهد، کمی تکان می‌خورد و متوقف می‌شود. این حالت می‌تواند ناشی از قطع شدن یکی از کانال‌های هال باشد، اما اتصال اشتباه فازها یا قفل بودن محور نیز باید بررسی شود.
 
راه‌اندازی نامنظم، حرکت ضربه‌ای، لرزش و نوسان سرعت از علائم دیگر هستند. وقتی یک حسگر دیرتر از زمان مورد انتظار تغییر وضعیت دهد یا سیگنال آن قطع‌و‌وصل شود، کنترلر ممکن است بخش الکتریکی نادرستی را تحریک کند. در نتیجه گشتاور یکنواخت تولید نمی‌شود و موتور صدای غیرعادی یا لرزش نشان می‌دهد. افزایش جریان ورودی و داغ شدن موتور یا درایور نیز ممکن است رخ دهد، زیرا تحریک نامناسب می‌تواند باعث جریان‌کشی بیشتر شود. ادامه کار در این وضعیت توصیه نمی‌شود.
 
گاهی موتور در یک جهت بهتر از جهت دیگر کار می‌کند، در دور پایین دچار مکث می‌شود یا پس از گرم شدن خاموش می‌شود. خرابی حرارتی حسگر، اتصال ناپایدار سوکت، شکستگی رشته سیم یا لحیم معیوب می‌تواند باعث شود ایراد فقط در شرایط خاص ظاهر شود. اگر سیگنال در حالت سرد طبیعی باشد اما پس از گرم شدن ناپدید شود، باید حسگر و اتصالات آن در همان شرایط دمایی بررسی شوند. بااین‌حال، قطع حرارتی درایور، حفاظت اضافه‌جریان و خرابی سیم‌پیچ نیز می‌توانند رفتار مشابه داشته باشند.

تفاوت خرابی حسگر با ایرادهای مشابه

برای جلوگیری از تشخیص اشتباه، ابتدا محور موتور را در حالت بی‌برق از نظر گیرپاژ، صدای یاتاقان و اصطکاک بررسی کنید. سپس سلامت تغذیه ورودی درایور، فرمان فعال‌سازی و وضعیت خطاهای برد را ارزیابی کنید. اگر موتور با جدا کردن بار مکانیکی همچنان مشکل دارد، احتمال ایراد الکتریکی بیشتر می‌شود؛ اما این آزمون به‌تنهایی خرابی سنسور را ثابت نمی‌کند. مقاومت فازها باید با روش و ابزار مناسب مقایسه شود و اتصال ناخواسته سیم‌پیچ به بدنه نیز طبق دستورالعمل ایمنی بررسی گردد.
 
در موتورهای دارای حسگر، ترتیب نادرست سیم‌های فاز و سیگنال هال ممکن است باعث لرزش، جریان بالا یا راه‌اندازی ناموفق شود. این وضعیت به‌ویژه پس از تعویض موتور، سوکت یا برد رخ می‌دهد. رنگ سیم‌ها استاندارد یکسانی در همه سازندگان ندارد؛ پس تشخیص پایه‌ها فقط بر اساس رنگ، روش مطمئنی نیست. نقشه سازنده و شماره پایه‌ها مرجع اصلی هستند. همچنین خرابی ورودی میکروکنترلر یا مدار پول‌آپ روی برد می‌تواند سیگنال سالم حسگر را در محل کنترلر به شکل نادرست نشان دهد.
 

اصول ایمنی پیش از اندازه‌گیری

پیش از باز کردن قاب یا دست زدن به سوکت‌ها، برق دستگاه را از منبع جدا کنید و مطابق دستورالعمل سازنده، زمان لازم برای تخلیه خازن‌های باس DC را در نظر بگیرید. درایورهای موتور ممکن است حتی پس از قطع برق، ولتاژ خطرناک ذخیره‌شده داشته باشند. از اتصال یا جدا کردن سوکت حسگر در حالی که مدار روشن است خودداری کنید، مگر آنکه سازنده صریحاً چنین آزمونی را مجاز دانسته باشد. برای اندازه‌گیری زنده، فقط فرد آموزش‌دیده با مولتی‌متر و پراب عایق مناسب اقدام کند و از اتصال کوتاه پایه‌ها جلوگیری شود.
 

شناسایی پایه‌های تغذیه، زمین و خروجی

در بسیاری از مجموعه‌ها، دسته‌سیم حسگر شامل تغذیه، زمین و سه خروجی سیگنال است؛ اما تعداد سیم‌ها و آرایش پایه‌ها ممکن است متفاوت باشد. برخی بردها مقاومت‌های پول‌آپ را درون خود دارند و برخی دیگر به مدار خارجی نیاز دارند. ابتدا نقشه موتور یا برد را پیدا کنید و ولتاژ نامی حسگر را از مستندات استخراج کنید. هرگز صرفاً بر اساس ظاهر سوکت یا رنگ سیم، ولتاژ را حدس نزنید. اعمال ولتاژ نامناسب می‌تواند خود حسگر را معیوب کند.
 

بررسی ولتاژ تغذیه با مولتی‌متر

در صورت نیاز به اندازه‌گیری هنگام روشن بودن مدار، موتور را از بار جدا یا در وضعیت ایمن قرار دهید و روش آزمون سازنده را رعایت کنید. مولتی‌متر را روی ولتاژ مستقیم قرار دهید و ولتاژ بین پایه تغذیه حسگر و زمین مرجع آن را اندازه بگیرید. مقدار باید با محدوده اعلام‌شده برای همان حسگر و برد مطابقت داشته باشد. در بسیاری از محصولات ولتاژهای کم‌ولتاژ مانند ۵ ولت یا ۳٫۳ ولت دیده می‌شود، اما این اعداد عمومی‌اند و نباید جایگزین مشخصات قطعه شوند.
 

آزمون تغییر وضعیت خروجی‌ها

برای آزمون عملکرد، باید بدانید خروجی حسگر از نوع کلکتور باز، درین باز یا خروجی فعال دیگر است. در خروجی کلکتور باز، حسگر معمولاً سطح ولتاژ را به‌تنهایی به سطح بالا نمی‌برد و برای مشاهده سطح منطقی بالا به مقاومت پول‌آپ نیاز دارد. نبود پول‌آپ ممکن است به اشتباه به‌عنوان خرابی حسگر تفسیر شود. این موضوع را از نقشه مدار بررسی کنید و از افزودن مقاومت یا منبع خارجی بدون اطلاع از طراحی خودداری کنید.
 
در آزمون ساده، با تغذیه صحیح و رعایت شرایط ایمنی، ولتاژ خروجی هر کانال نسبت به زمین مرجع اندازه‌گیری می‌شود. با چرخاندن آرام روتور، خروجی سالم باید مطابق عبور قطب‌های مغناطیسی از مقابل حسگر، بین دو سطح منطقی تغییر کند. چرخش را بدون اعمال نیروی زیاد و فقط در شرایطی انجام دهید که سازنده اجازه داده باشد. برای برخی موتورهای دارای گیربکس یا ترمز، چرخاندن دستی ممکن است مجاز یا عملی نباشد. مولتی‌متر معمولی ممکن است تغییرات سریع را نشان ندهد؛ در این شرایط ثبت‌کننده منطقی یا اسیلوسکوپ ابزار مناسب‌تری است.
 

بررسی شکل موج با اسیلوسکوپ

اسیلوسکوپ امکان مشاهده مستقیم شکل موج و ترتیب تغییر وضعیت سه کانال را فراهم می‌کند. با اتصال صحیح پراب‌ها و مرجع زمین مناسب، باید پالس‌های دیجیتال منظم و متناسب با چرخش روتور دیده شوند. در چرخش یکنواخت، فاصله زمانی لبه‌ها باید با سرعت چرخش هماهنگ باشد و توالی سه سیگنال با جدول کموتاسیون همان موتور مطابقت داشته باشد. پالس حذف‌شده، ثابت ماندن یک کانال، لبه‌های بسیار نویزی یا تغییرات نامنظم می‌تواند نشانه عیب حسگر، سیم‌کشی، تغذیه یا تداخل الکترومغناطیسی باشد.
 

تفسیر نتایج و تصمیم برای تعمیر

اگر تغذیه و زمین صحیح باشند، سیم‌کشی سالم باشد و خروجی یک حسگر هنگام عبور میدان مغناطیسی هیچ تغییری نکند، احتمال خرابی خود حسگر بالا می‌رود. بااین‌حال، فاصله نامناسب حسگر از آهنربا، جابه‌جایی مکانیکی، آلودگی یا آسیب قطعه مغناطیسی نیز باید بررسی شود. اگر خروجی در محل حسگر طبیعی است ولی در کانکتور برد تغییر نمی‌کند، مسیر انتقال سیگنال را تعمیر کنید. اگر هر سه سیگنال صحیح‌اند اما موتور درست نمی‌چرخد، عیب‌یابی باید به سمت ترتیب فازها، تنظیمات کموتاسیون، درایور قدرت، سیم‌پیچ و بار مکانیکی ادامه یابد.
 
در تجهیزات تهویه مطبوع، خرابی حسگر هال می‌تواند باعث توقف فن، نوسان دور، صدای غیرعادی و کاهش قابلیت اطمینان دستگاه شود. سرویس اصولی و استفاده از قطعه سازگار، از آسیب احتمالی به درایور و سیم‌پیچ جلوگیری می‌کند. 
 
 
مطالعه بیشتر 1405/08/18 26

موتورهای جریان مستقیم بدون جاروبک یا BLDC به دلیل راندمان بالا، مصرف انرژی کمتر، صدای عملکرد پایین و قابلیت کنترل دقیق سرعت، در سال‌های اخیر جایگاه مهمی در تجهیزات تهویه مطبوع، فن‌کویل‌ها، داکت اسپلیت‌ها، پمپ‌های سیرکولاتور و سیستم‌های صنعتی پیدا کرده‌اند. یکی از مهم‌ترین ویژگی‌های این موتورها، امکان تنظیم سرعت چرخش متناسب با نیاز واقعی سیستم است. بااین‌حال، کیفیت عملکرد موتور تنها به نوع سیم‌پیچ، توان نامی یا ساختار آهنربای روتور وابسته نیست؛ بلکه روش کنترل دور نیز تأثیر مستقیمی بر پایداری، راندمان و طول عمر مجموعه دارد.
 
در سیستم‌های کنترلی موتور BLDC دو روش اصلی برای تنظیم سرعت وجود دارد که با عنوان کنترل حلقه‌باز و کنترل حلقه‌بسته شناخته می‌شوند. این دو روش از نظر نحوه دریافت اطلاعات از موتور، واکنش به تغییرات بار، دقت تنظیم سرعت و پیچیدگی مدار الکترونیکی تفاوت‌های قابل‌توجهی دارند. شناخت این تفاوت‌ها به مهندسان، طراحان سیستم‌های تهویه مطبوع و تکنسین‌های تعمیرات کمک می‌کند تا متناسب با شرایط کاری، کنترلر مناسبی انتخاب کنند.

آشنایی با مفهوم کنترل دور در موتور BLDC

موتور BLDC برخلاف موتورهای دارای جاروبک، برای ایجاد چرخش به یک سیستم الکترونیکی نیاز دارد که جریان سیم‌پیچ‌های استاتور را در زمان مناسب تغییر دهد. این فرآیند کموتاسیون الکترونیکی نام دارد. درایور موتور با استفاده از مدار قدرت، معمولاً متشکل از ترانزیستورهای قدرت، ولتاژ و جریان موردنیاز فازها را تأمین می‌کند.
 
سرعت چرخش روتور تحت تأثیر عوامل مختلفی مانند ولتاژ تغذیه، بار مکانیکی، مشخصات سیم‌پیچ، میدان مغناطیسی و نحوه تحریک فازها قرار دارد. کنترلر با تغییر الگوی فرمان و میزان انرژی الکتریکی اعمال‌شده به موتور، سرعت موردنظر را تنظیم می‌کند. یکی از روش‌های رایج برای این کار، مدولاسیون پهنای پالس یا PWM است. در این روش، کنترلر با تغییر نسبت زمان روشن بودن کلیدهای الکترونیکی به زمان یک دوره، مقدار مؤثر انرژی اعمال‌شده به سیم‌پیچ‌ها را کنترل می‌کند.
 
نکته مهم این است که تنظیم فرمان سرعت با اندازه‌گیری واقعی سرعت یکسان نیست. ممکن است کنترلر فرمان مشخصی برای چرخش موتور صادر کند، اما به دلیل افزایش بار یا افت ولتاژ، سرعت واقعی با مقدار درخواستی تفاوت داشته باشد. همین مسئله اساس تفاوت میان کنترل حلقه‌باز و حلقه‌بسته را تشکیل می‌دهد.

کنترل دور حلقه‌باز چیست؟

در روش حلقه‌باز، کنترلر بدون آنکه سرعت واقعی شفت را به‌صورت پیوسته اندازه‌گیری و با سرعت درخواستی مقایسه کند، فرمان مشخصی برای راه‌اندازی و تنظیم موتور صادر می‌کند. در این ساختار، مقدار فرمان ورودی مبنای تعیین شرایط تحریک موتور است و سیستم اصلاح خودکار سرعت بر اساس خطای اندازه‌گیری‌شده ندارد.
 
برای مثال، زمانی که کاربر سرعت فن را روی یک سطح مشخص تنظیم می‌کند، کنترلر متناسب با این فرمان، مقدار مشخصی برای PWM در نظر می‌گیرد. سپس مدار قدرت مطابق برنامه، سیم‌پیچ‌ها را تحریک می‌کند. اگر شرایط مکانیکی و الکتریکی ثابت باقی بمانند، موتور می‌تواند با سرعت نسبتاً قابل‌پیش‌بینی کار کند؛ اما در صورت تغییر بار، کنترلر الزاماً متوجه اختلاف سرعت واقعی با مقدار موردنظر نمی‌شود.
 
در این روش ممکن است از اطلاعات اولیه موتور، جدول‌های از پیش تعیین‌شده یا الگوهای زمانی برای تنظیم فرمان استفاده شود. بنابراین، عملکرد سیستم به دقت طراحی اولیه، مشخصات موتور و میزان ثبات شرایط کاری وابستگی زیادی دارد.
 
البته حلقه‌باز به معنای نبود هرگونه حسگر در موتور BLDC نیست. برخی کنترلرها برای تشخیص موقعیت روتور و اجرای صحیح کموتاسیون از حسگرهای هال استفاده می‌کنند، اما همچنان حلقه تنظیم سرعت آن‌ها باز است؛ زیرا سرعت اندازه‌گیری‌شده به مسیر مقایسه و اصلاح فرمان سرعت بازگردانده نمی‌شود. این تمایز از نظر فنی اهمیت زیادی دارد.

نحوه عملکرد کنترل حلقه‌باز

در یک سیستم حلقه‌باز، ابتدا فرمان سرعت از طریق پنل، برد اصلی یا سیگنال کنترلی به درایور ارسال می‌شود. پردازنده بر اساس این فرمان، مقدار اولیه PWM و توالی مناسب تحریک فازها را تعیین می‌کند. پس از آن، مدار اینورتر با کلیدزنی الکترونیکی، جریان لازم را در سیم‌پیچ‌های موتور برقرار می‌کند.
 
با تغییر فرمان ورودی، نسبت روشن و خاموش بودن کلیدهای قدرت تغییر می‌کند و شرایط الکتریکی موتور متناسب با سطح جدید تنظیم می‌شود. در نتیجه، سرعت موتور نیز تغییر می‌کند. بااین‌حال، این تغییر لزوماً به معنای رسیدن دقیق به سرعت موردنظر نیست؛ زیرا کنترلر از اختلاف احتمالی میان سرعت واقعی و سرعت هدف برای اصلاح فرمان استفاده نمی‌کند.
 
یکی از چالش‌های این ساختار، وابستگی عملکرد به تغییرات بار است. برای نمونه، در یک فن BLDC اگر مقاومت مسیر عبور هوا افزایش پیدا کند، نقطه کاری فن تغییر می‌کند. در این وضعیت، ممکن است سرعت چرخش نسبت به شرایط اولیه کاهش یابد، درحالی‌که فرمان PWM همچنان ثابت باقی مانده است.

مزایای کنترل حلقه‌باز

مهم‌ترین مزیت کنترل حلقه‌باز، ساختار ساده‌تر آن در مقایسه با یک سامانه تنظیم سرعت حلقه‌بسته است. در این روش، نیازی به طراحی کامل مسیر اندازه‌گیری سرعت و الگوریتم اصلاح خطا وجود ندارد. همین موضوع می‌تواند هزینه طراحی، برنامه‌نویسی و پیاده‌سازی کنترلر را کاهش دهد.
 
از دیگر مزایای این روش می‌توان به کاهش نیاز به پردازش اطلاعات بازخورد، سهولت تنظیم اولیه و مناسب بودن برای کاربردهایی اشاره کرد که تغییرات بار محدود است. در بعضی تجهیزات کم‌هزینه، استفاده از فرمان‌های از پیش تعیین‌شده می‌تواند عملکرد قابل‌قبولی ایجاد کند.
 
همچنین کنترل حلقه‌باز در بسیاری از درایورهای بدون حسگر به‌عنوان مرحله راه‌اندازی اولیه کاربرد دارد. در لحظه توقف موتور، نیروی ضد محرکه الکتریکی وجود ندارد و کنترلر نمی‌تواند موقعیت روتور را از این سیگنال تشخیص دهد. به همین دلیل، ابتدا موتور با یک توالی تحریک برنامه‌ریزی‌شده به حرکت درمی‌آید تا سرعت و سیگنال الکتریکی آن به سطح قابل‌تشخیص برسد.

محدودیت‌های کنترل حلقه‌باز

مهم‌ترین محدودیت این روش، ناتوانی در اصلاح خودکار اختلاف سرعت واقعی و سرعت درخواستی است. اگر بار مکانیکی افزایش پیدا کند، ولتاژ تغذیه افت کند یا شرایط جریان هوا تغییر کند، سرعت موتور ممکن است از مقدار مورد انتظار فاصله بگیرد.
 
در کاربردهای تهویه مطبوع، این موضوع اهمیت ویژه‌ای دارد؛ زیرا فن‌ها معمولاً با تغییر مقاومت مسیر هوا، وضعیت فیلترها و شرایط دریچه‌ها مواجه می‌شوند. در نتیجه، استفاده از کنترل حلقه‌باز در شرایطی که حفظ سرعت ثابت اهمیت دارد، می‌تواند باعث نوسان عملکرد و کاهش دقت تنظیم هوادهی شود.
 
از طرف دیگر، انتخاب نامناسب فرمان اولیه ممکن است موجب جریان‌کشی بیش از نیاز، راه‌اندازی نامطمئن یا ایجاد صدای غیرعادی شود. بنابراین، حتی در کنترل حلقه‌باز نیز تنظیم صحیح پارامترهای درایور و رعایت محدوده مجاز کاری موتور ضروری است.
مطالعه بیشتر 1405/08/18 26

بررسی جهت چرخش موتور الکتریکی پس از تعویض، یکی از مهم‌ترین مراحل راه‌اندازی تجهیزات مکانیکی و سیستم‌های تهویه مطبوع است. موتورهای الکتریکی در بسیاری از دستگاه‌ها مانند فن‌کویل، داکت اسپلیت، هواساز، اگزاست فن، پمپ آب و فن‌های صنعتی مورد استفاده قرار می‌گیرند. هر یک از این تجهیزات برای عملکرد صحیح به جهت مشخصی از چرخش محور موتور نیاز دارند. اگر موتور پس از تعویض در جهت مخالف حالت استاندارد بچرخد، ممکن است دستگاه نتواند عملکرد مورد انتظار را ارائه دهد و حتی در بعضی شرایط به قطعات مکانیکی یا الکتریکی آسیب وارد شود.
 
این موضوع در سیستم‌های تهویه مطبوع اهمیت بیشتری دارد؛ زیرا جهت چرخش موتور مستقیماً بر عملکرد پروانه و جریان هوای تولیدشده تأثیر می‌گذارد. برای مثال، در فن‌کویل ممکن است موتور روشن شود و صدای کارکرد طبیعی داشته باشد، اما به دلیل چرخش معکوس پروانه، حجم هوای خروجی به‌شدت کاهش پیدا کند. در پمپ‌ها نیز جهت اشتباه چرخش می‌تواند باعث افت عملکرد هیدرولیکی و اختلال در گردش سیال شود.
 
بنابراین، روشن‌شدن موتور به‌تنهایی به معنای نصب صحیح آن نیست. پس از هر بار تعویض موتور، باید جهت چرخش محور با مشخصات سازنده و شرایط طراحی دستگاه مطابقت داده شود. این بررسی باید پیش از تحویل نهایی تجهیزات و در شرایط کنترل‌شده انجام گیرد.

چرا بررسی جهت چرخش موتور ضروری است؟

هر موتور الکتریکی برای تبدیل انرژی الکتریکی به حرکت مکانیکی طراحی شده است. این حرکت از طریق محور موتور به قطعه‌ای مانند پروانه، پمپ یا گیربکس منتقل می‌شود. جهت چرخش محور باید با طراحی مکانیکی مجموعه هماهنگ باشد. در صورتی که موتور در جهت مخالف بچرخد، عملکرد قطعه متصل به آن ممکن است تغییر کند.
 
در فن‌های سانتریفیوژ، شکل پره‌ها و ساختار حلزونی بدنه به‌گونه‌ای طراحی می‌شود که جریان هوا در جهت مشخصی حرکت کند. چرخش معکوس پروانه معمولاً باعث کاهش فشار و دبی هوای تولیدی می‌شود و ممکن است صدای غیرعادی ایجاد کند. در فن‌های محوری نیز جهت چرخش باید با طراحی پروانه و شکل پره‌ها هماهنگ باشد. برخلاف تصور برخی افراد، نمی‌توان برای تمام فن‌ها یک قانون ثابت درباره اثر چرخش معکوس در نظر گرفت؛ زیرا نتیجه به هندسه پروانه و طراحی آیرودینامیکی آن وابسته است.
 
در پمپ‌های گریز از مرکز نیز جهت چرخش پروانه اهمیت زیادی دارد. چرخش نامناسب می‌تواند موجب کاهش دبی، افت هد و افزایش احتمال بروز مشکلات عملکردی شود. به همین دلیل، کنترل جهت گردش موتور باید بخشی از فرایند استاندارد راه‌اندازی تجهیزات باشد.

تفاوت جهت چرخش در موتورهای تک‌فاز و سه‌فاز

یکی از نکات مهم در بررسی جهت چرخش موتور، شناخت نوع تغذیه الکتریکی آن است. موتورهای تک‌فاز و سه‌فاز از نظر روش ایجاد میدان مغناطیسی و تغییر جهت چرخش تفاوت دارند. در موتورهای سه‌فاز، میدان مغناطیسی دوار از توالی فازهای ورودی ایجاد می‌شود. تغییر ترتیب دو فاز از سه فاز، جهت میدان دوار و در نتیجه جهت چرخش موتور را معکوس می‌کند.
 
به همین دلیل، در موتورهای سه‌فاز اگر جهت چرخش پس از تعویض با حالت مورد انتظار مطابقت نداشته باشد، تکنسین متخصص می‌تواند پس از قطع کامل برق و رعایت اصول ایمنی، جای دو فاز را مطابق دستورالعمل سازنده تغییر دهد. البته پیش از انجام این کار باید نوع اتصال، نقشه سیم‌کشی و شرایط تجهیزات کنترلی بررسی شود.
 
در موتورهای تک‌فاز، شرایط متفاوت است. این موتورها معمولاً برای ایجاد میدان چرخان از سیم‌پیچ اصلی و کمکی یا ساختارهای معادل استفاده می‌کنند. در بسیاری از موتورهای خازن‌دار، جهت چرخش با تغییر اتصال مناسب سیم‌پیچ کمکی نسبت به سیم‌پیچ اصلی تغییر می‌کند. جابه‌جایی ساده دو سیم ورودی برق، معمولاً جهت چرخش این موتورها را معکوس نمی‌کند؛ زیرا قطبیت تغذیه متناوب به‌صورت دوره‌ای تغییر می‌کند.
 
برخی موتورهای تک‌فاز دارای سیم‌کشی داخلی غیرقابل تغییر هستند و فقط در یک جهت طراحی شده‌اند. بنابراین، هنگام تعویض موتور باید مشخصات جهت چرخش روی پلاک یا نقشه سازنده بررسی شود.

بررسی اطلاعات پلاک موتور پیش از راه‌اندازی

پیش از روشن‌کردن موتور جایگزین، لازم است اطلاعات درج‌شده روی پلاک آن به‌دقت مطالعه شود. پلاک موتور معمولاً شامل مشخصاتی مانند ولتاژ نامی، فرکانس، جریان، توان، سرعت چرخش، نوع اتصال و گاهی جهت مجاز گردش است. این اطلاعات کمک می‌کنند تا از سازگاری موتور جدید با تجهیزات موجود اطمینان حاصل شود.
 
در برخی موتورها، جهت چرخش با عبارت‌های مشخصی مانند CW و CCW نمایش داده می‌شود. CW به معنای گردش ساعت‌گرد و CCW به معنای گردش پادساعت‌گرد است. با این حال، تشخیص جهت باید با توجه به سمت مشاهده تعیین شود. برای مثال، ممکن است سازنده جهت چرخش را از سمت محور یا از سمت مخالف موتور تعریف کرده باشد. بنابراین، مشاهده علامت CW بدون بررسی مرجع دید می‌تواند باعث برداشت اشتباه شود.
 
همچنین باید توجه داشت که مشخصات موتور جایگزین فقط از نظر توان و ابعاد نباید بررسی شوند. جهت چرخش، سرعت نامی، نوع محور و سازگاری مکانیکی نیز اهمیت دارند. اگر موتور جدید از نظر جهت گردش با پروانه دستگاه هماهنگ نباشد، حتی در صورت یکسان‌بودن توان و ابعاد، ممکن است عملکرد مناسبی ایجاد نکند.

بررسی مکانیکی پیش از روشن‌کردن موتور

یکی از مراحل مهم کنترل جهت چرخش، بررسی وضعیت مکانیکی مجموعه پیش از اتصال برق است. ابتدا باید اطمینان حاصل شود که موتور به‌درستی روی پایه نصب شده و محور آن با قطعه متصل‌شده هم‌راستا است. نصب نامناسب می‌تواند موجب لرزش، صدای اضافی و فشار غیرطبیعی به یاتاقان‌ها شود.
 
در فن‌کویل‌ها و هواسازها باید وضعیت پروانه، بست‌های نگهدارنده و فاصله آن با بدنه بررسی شود. پروانه نباید با قاب، محفظه یا سایر قطعات تماس داشته باشد. همچنین، اگر موتور دارای پایه لرزه‌گیر است، وضعیت نصب و سلامت این قطعات باید کنترل شود.
 
در تجهیزات دارای کوپلینگ، مانند برخی پمپ‌ها، هم‌راستایی محور موتور و محور پمپ اهمیت ویژه‌ای دارد. ناهم‌راستایی می‌تواند حتی در صورت صحیح‌بودن جهت چرخش، باعث افزایش ارتعاش و خرابی زودهنگام یاتاقان‌ها شود.
 
پیش از هرگونه بررسی دستی، باید برق دستگاه قطع و از امکان راه‌اندازی ناخواسته آن جلوگیری شود. چرخاندن محور با دست فقط در شرایطی مجاز است که دستورالعمل سازنده اجازه دهد و هیچ قطعه خطرناکی در وضعیت متصل یا تحت فشار قرار نداشته باشد.

روش مشاهده جهت چرخش پس از راه‌اندازی

پس از بررسی‌های اولیه و اطمینان از صحت اتصالات، می‌توان موتور را طبق دستورالعمل سازنده برای مدت کوتاه راه‌اندازی کرد. در این مرحله باید جهت حرکت محور یا پروانه از محل ایمن و بدون تماس با قطعات متحرک مشاهده شود. استفاده از حفاظ مناسب ضروری است و نباید برای دیدن محور، دست یا ابزار به قسمت در حال چرخش نزدیک شود.
 
در برخی موتورها، جهت چرخش از طریق علامت درج‌شده روی بدنه یا نقشه فنی قابل تشخیص است. اگر چنین علامتی وجود نداشته باشد، باید اطلاعات سازنده و طراحی قطعه متصل‌شده مبنای مقایسه قرار گیرد. در موتورهایی که محور یا پروانه در محفظه قرار دارد، مشاهده مستقیم ممکن است دشوار باشد. در این شرایط می‌توان از ابزارهای مناسب و روش‌های ایمن برای تشخیص حرکت استفاده کرد.
 
نکته مهم این است که جهت چرخش باید در شرایط واقعی نصب بررسی شود. آزمایش موتور بدون اتصال صحیح به بار مکانیکی، همیشه نمی‌تواند نتیجه عملکرد مجموعه را نشان دهد. به همین دلیل، پس از اطمینان از جهت گردش، باید وضعیت هوادهی یا عملکرد مکانیکی دستگاه نیز ارزیابی شود.
مطالعه بیشتر 1405/08/17 30

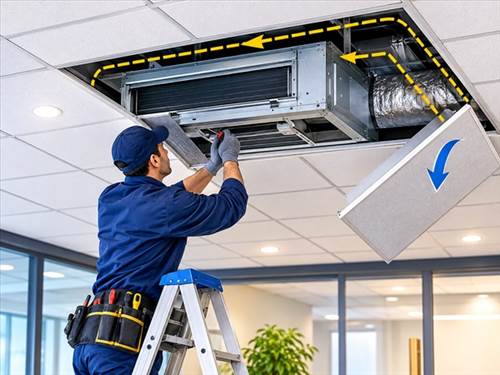
طراحی مسیر دسترسی تعمیرکار به داکت اسپلیت در سقف کاذب یکی از مهم‌ترین موضوعات در طراحی و اجرای اصولی سیستم‌های تهویه مطبوع ساختمان است. داکت اسپلیت معمولاً در فضای بالای سقف کاذب نصب می‌شود تا علاوه بر حفظ زیبایی معماری داخلی، امکان توزیع هوای مطبوع در بخش‌های مختلف ساختمان را فراهم کند. با وجود مزایای این روش نصب، قرارگیری دستگاه در فضای پنهان می‌تواند دسترسی به تجهیزات را هنگام سرویس، عیب‌یابی و تعمیر دشوار کند. اگر مسیر دسترسی از ابتدای طراحی به‌درستی پیش‌بینی نشده باشد، تعمیرکار ممکن است برای انجام یک عملیات ساده مجبور به بازکردن بخش بزرگی از سقف، جابه‌جایی تجهیزات یا تخریب پوشش‌های معماری شود.
 
این مشکل علاوه بر افزایش هزینه تعمیرات، زمان توقف سیستم تهویه را بیشتر می‌کند و ممکن است به سقف کاذب، کانال‌ها، کابل‌ها و لوله‌های تأسیساتی آسیب برساند. به همین دلیل، طراحی مسیر دسترسی تعمیرکار نباید به زمان بهره‌برداری موکول شود. محل نصب دستگاه، ابعاد دریچه بازدید، مسیر حرکت تعمیرکار، موقعیت تجهیزات جانبی و فضای لازم برای خارج‌کردن قطعات باید هم‌زمان با طراحی معماری و تأسیسات مکانیکی بررسی شوند.

چرا مسیر دسترسی تعمیرکار اهمیت دارد؟

داکت اسپلیت از اجزای مختلفی تشکیل شده است که هرکدام ممکن است در طول دوره بهره‌برداری به بازدید یا تعمیر نیاز داشته باشند. فیلتر هوا، فن، موتور، سینی تخلیه آب تقطیر، اتصالات الکتریکی، کویل و بخش‌های کنترلی از جمله قسمت‌هایی هستند که باید امکان بررسی آن‌ها فراهم باشد. برخی از این اجزا به سرویس دوره‌ای نیاز دارند و برخی دیگر ممکن است در اثر فرسودگی، آلودگی، لرزش یا اختلال عملکرد دچار مشکل شوند.
 
اگر دریچه بازدید فقط در نزدیکی یک سمت دستگاه نصب شود، ممکن است دسترسی به سایر بخش‌ها محدود بماند. برای مثال، تعمیرکار می‌تواند به فیلتر دسترسی داشته باشد، اما برای بررسی موتور فن یا اتصالات برق مجبور به بازکردن سقف در نقطه دیگری شود. بنابراین، طراحی مناسب باید بر اساس محل واقعی قطعات قابل سرویس انجام گیرد، نه صرفاً موقعیت ظاهری بدنه دستگاه.
 
دسترسی مناسب همچنین ایمنی عملیات تعمیر را افزایش می‌دهد. تعمیرکاری که فضای کافی برای قرارگیری بدن، استفاده از ابزار و مشاهده اتصالات ندارد، ممکن است هنگام انجام کار با خطر سقوط ابزار، آسیب به دست یا تماس ناخواسته با تجهیزات برقی روبه‌رو شود. مسیر دسترسی استاندارد باید امکان انجام عملیات را بدون ایجاد فشار غیرضروری بر بدن و بدون آسیب به سایر تأسیسات فراهم کند.

بررسی محل نصب داکت اسپلیت پیش از اجرای سقف کاذب

اولین مرحله در طراحی مسیر دسترسی، مشخص‌کردن محل دقیق نصب دستگاه است. در نقشه‌های اجرایی باید ابعاد واقعی داکت اسپلیت، جهت قرارگیری بدنه، محل اتصال کانال رفت و برگشت، موقعیت لوله‌های مبرد، مسیر تخلیه آب و محل ورود کابل‌های برق مشخص شود. استفاده از ابعاد کاتالوگ سازنده ضروری است؛ زیرا دستگاه‌های مختلف ممکن است از نظر طول، عرض، ارتفاع و محل قرارگیری قطعات سرویس‌پذیر تفاوت داشته باشند.
 
در این مرحله باید ارتفاع فضای خالی بین سقف اصلی و سقف کاذب نیز بررسی شود. صرف وجود فضای کافی برای قرارگیری بدنه دستگاه به معنای امکان تعمیر آن نیست. ممکن است دستگاه در فضای سقف نصب شود، اما فاصله میان بدنه و سقف اصلی برای بازکردن پنل یا خارج‌کردن موتور کافی نباشد. بنابراین، فضای مورد نیاز برای عملیات سرویس باید جدا از فضای مورد نیاز برای نصب محاسبه شود.
 
یکی از اشتباهات اجرایی رایج، جانمایی دستگاه بدون هماهنگی با مسیر تیرها، ستون‌ها، لوله‌های تأسیساتی و کابل‌کشی ساختمان است. این موضوع می‌تواند مسیر حرکت تعمیرکار را مسدود کند یا باعث شود دریچه بازدید در محل نامناسبی قرار بگیرد. هماهنگی میان مهندس مکانیک، معمار و مجری سقف کاذب در این مرحله اهمیت زیادی دارد.

تعیین محل مناسب دریچه بازدید

دریچه بازدید یکی از اصلی‌ترین اجزای مسیر دسترسی به داکت اسپلیت است. این دریچه باید در محلی قرار بگیرد که تعمیرکار بتواند به بخش‌های مورد نیاز دستگاه دسترسی مستقیم داشته باشد. نصب دریچه در فاصله زیاد از فیلتر، موتور یا تابلو برق، کارایی آن را کاهش می‌دهد. همچنین، دریچه نباید پشت چراغ ثابت، تجهیزات دکوراتیو یا اجزایی قرار بگیرد که بازکردن آن‌ها مستلزم تخریب یا جابه‌جایی سایر قسمت‌های سقف باشد.
 
ابعاد دریچه باید بر اساس نوع عملیات تعمیر انتخاب شود. دریچه‌ای که برای بازدید ظاهری مناسب است، ممکن است برای خارج‌کردن موتور یا تعویض قطعه بزرگ‌تر کافی نباشد. بنابراین، طراح باید علاوه بر ابعاد دسترسی دست، ابعاد قطعاتی را که احتمال تعویض آن‌ها وجود دارد نیز در نظر بگیرد. در برخی پروژه‌ها استفاده از یک دریچه بزرگ‌تر یا چند دریچه مستقل، نسبت به ایجاد یک دریچه کوچک و غیرکاربردی انتخاب مناسب‌تری است.
 
جهت بازشدن دریچه نیز اهمیت دارد. لولا، قفل، قاب و نوع اتصال باید به‌گونه‌ای انتخاب شوند که بازکردن آن به ابزارهای پیچیده یا تخریب پوشش سقف نیاز نداشته باشد. اگر دریچه در مسیر عبور افراد یا نزدیک تجهیزات حساس قرار دارد، باید از بازشدن ناخواسته آن جلوگیری شود. همچنین، وزن پنل و نحوه نگهداری آن هنگام سرویس باید مورد توجه قرار گیرد.

طراحی فضای کار در اطراف دستگاه

وجود دریچه بازدید به‌تنهایی برای تعمیر اصولی کافی نیست. تعمیرکار پس از ورود به فضای سقف باید فضای مناسبی برای مشاهده، استفاده از ابزار و انجام عملیات داشته باشد. اگر بدنه داکت اسپلیت در فاصله بسیار کمی از تیر یا دیوار قرار گرفته باشد، بازکردن پنل‌های جانبی یا دسترسی به اتصالات دشوار خواهد شد. به همین دلیل، باید فضای آزاد اطراف قسمت‌های قابل سرویس بر اساس دستورالعمل نصب و تعمیر سازنده حفظ شود.
 
این فضای کاری باید با مسیر کانال‌ها، لوله‌های مبرد و سایر تأسیسات هماهنگ باشد. عبور کانال از مقابل پنل سرویس یا قرارگرفتن کابل‌ها در محل بازشدن درپوش می‌تواند دسترسی را محدود کند. همچنین، نباید وزن کانال یا لوله‌های متصل به دستگاه به بدنه آن منتقل شود؛ زیرا این وضعیت ممکن است باعث ایجاد تنش، لرزش یا آسیب به اتصالات شود.
 
در طراحی فضای سرویس باید امکان استفاده از چراغ قابل حمل، ابزار دستی و تجهیزات اندازه‌گیری نیز پیش‌بینی شود. فضای بسیار تاریک یا محدود، احتمال خطای تعمیرکار را افزایش می‌دهد. در پروژه‌های بزرگ، بهتر است محل قرارگیری تجهیزات جانبی و مسیر ورود ابزار به فضای سقف نیز از قبل مشخص شود.

پیش‌بینی مسیر حرکت تعمیرکار در سقف کاذب

در ساختمان‌هایی که چندین دستگاه داکت اسپلیت در سقف کاذب نصب شده‌اند، مسیر حرکت تعمیرکار اهمیت بیشتری پیدا می‌کند. ممکن است دسترسی به یک دستگاه از طریق دریچه نزدیک آن امکان‌پذیر باشد، اما رسیدن به دستگاه دیگر مستلزم عبور از میان کانال‌ها، لوله‌ها و کابل‌های متعدد باشد. در چنین شرایطی، طراحی یک مسیر دسترسی مشخص می‌تواند زمان سرویس و احتمال آسیب به تأسیسات را کاهش دهد.
 
مسیر حرکت باید تا حد امکان مستقیم، قابل تشخیص و عاری از موانع خطرناک باشد. عبور از روی کانال‌های هوا، لوله‌های آب، سینی کابل یا سقف کاذب غیرسازه‌ای نباید به‌عنوان مسیر حرکت تعمیرکار در نظر گرفته شود. این اجزا برای تحمل وزن افراد طراحی نشده‌اند و تکیه‌کردن یا قدم‌گذاشتن روی آن‌ها می‌تواند موجب شکستگی، نشتی یا آسیب جدی شود.
 
در صورت نیاز به ورود تعمیرکار به فضای سقف، باید مسیر دسترسی ایمن و محل استقرار مناسب با توجه به شرایط سازه پیش‌بینی شود. استفاده از سکوی سرویس یا اجزای نگهدارنده مناسب، در صورت تأیید طراح سازه و رعایت الزامات ایمنی، می‌تواند دسترسی به تجهیزات را ساده‌تر کند. نکته مهم این است که هیچ‌یک از اجزای سقف کاذب نباید بدون بررسی ظرفیت باربری به‌عنوان تکیه‌گاه افراد یا ابزارهای سنگین استفاده شوند.

هماهنگی مسیر دسترسی با کانال‌کشی

کانال‌های رفت و برگشت داکت اسپلیت بخش مهمی از فضای بالای سقف را اشغال می‌کنند. اگر مسیر کانال‌کشی بدون توجه به دسترسی تعمیرکار طراحی شود، ممکن است کانال در مقابل دریچه سرویس قرار بگیرد یا فضای لازم برای بازکردن پنل دستگاه را از بین ببرد. بنابراین، طراحی کانال و مسیر دسترسی باید به‌صورت هم‌زمان انجام شود.
 
بهتر است محل انشعاب‌ها، زانویی‌ها، تبدیل‌ها و اتصالات کانال به‌گونه‌ای انتخاب شود که بخش‌های قابل سرویس دستگاه مسدود نشوند. همچنین، دریچه‌های بازدید کانال در صورت نیاز باید از دریچه دسترسی خود دستگاه تفکیک شوند؛ زیرا هدف این دو دریچه متفاوت است. دریچه سرویس داکت اسپلیت برای دسترسی به اجزای مکانیکی و الکتریکی دستگاه استفاده می‌شود، در حالی که دریچه بازدید کانال برای بررسی وضعیت داخلی مسیر هوا کاربرد دارد.
 
در طراحی اصولی، فضای کافی برای بازکردن اتصالات انعطاف‌پذیر، بررسی عایق و مشاهده وضعیت کانال نیز در نظر گرفته می‌شود. این هماهنگی باعث می‌شود عملیات نگهداری بدون بازکردن غیرضروری بخش‌های مختلف سقف انجام شود.
مطالعه بیشتر 1405/08/17 24

محاسبه هزینه برق فن‌کویل یکی از موضوعات مهم در مدیریت مصرف انرژی ساختمان‌های مسکونی، اداری، تجاری و صنعتی است. فن‌کویل‌ها به دلیل استفاده گسترده در سیستم‌های تهویه مطبوع، ممکن است ساعت‌های طولانی در طول شبانه‌روز روشن باشند. در این شرایط، حتی اختلاف نسبتاً کم در توان مصرفی موتور می‌تواند در پایان ماه یا سال به تفاوت قابل توجهی در هزینه برق منجر شود. موتورهای AC مورد استفاده در فن‌کویل معمولاً قابلیت کارکرد در سه سرعت کم، متوسط و زیاد را دارند. هر یک از این سرعت‌ها با شرایط متفاوتی از جریان هوا، سرعت چرخش پروانه و توان الکتریکی همراه است. بنابراین، برای محاسبه دقیق هزینه برق باید مصرف موتور در هر سه وضعیت به‌صورت جداگانه بررسی شود.
 
شناخت ارتباط میان سرعت موتور و توان مصرفی، علاوه بر کمک به برآورد هزینه برق، در انتخاب تنظیمات مناسب فن‌کویل نیز اهمیت دارد. بسیاری از کاربران تصور می‌کنند اگر موتور در دور پایین کار کند، مصرف برق آن دقیقاً به همان نسبت کاهش پیدا می‌کند؛ در حالی که رفتار الکتریکی موتورهای AC به نوع طراحی، روش کنترل سرعت، مشخصات سیم‌پیچ و شرایط بار مکانیکی وابسته است. به همین دلیل، نمی‌توان تنها با مشاهده سرعت چرخش پروانه یا مقدار جریان درج‌شده روی پلاک موتور، هزینه واقعی مصرف برق را با دقت کافی تعیین کرد.

اهمیت بررسی مصرف برق موتور AC در فن‌کویل

در یک فن‌کویل متداول، موتور الکتریکی وظیفه چرخاندن پروانه و ایجاد جریان هوای عبوری از روی کویل را بر عهده دارد. هوای اتاق پس از عبور از فیلتر و سطح کویل، با توجه به وضعیت آب سرد یا گرم، خنک یا گرم می‌شود و دوباره به فضای مورد نظر بازمی‌گردد. عملکرد صحیح این فرایند به هماهنگی میان موتور، پروانه، کویل و مسیر عبور هوا وابسته است. موتور AC سه‌سرعته معمولاً با استفاده از سیم‌پیچ‌ها یا انشعاب‌های مشخص، امکان انتخاب چند وضعیت کاری را فراهم می‌کند. با تغییر وضعیت انتخابی، سرعت چرخش موتور و نقطه عملکرد مجموعه فن تغییر می‌کند.
 
در سرعت پایین، حجم هوای عبوری معمولاً کمتر است و موتور برای تأمین جریان هوای مورد نیاز در شرایط بار جزئی فعالیت می‌کند. در سرعت متوسط، ظرفیت جابه‌جایی هوا افزایش می‌یابد و در سرعت زیاد، فن برای تأمین حداکثر هوادهی طراحی‌شده وارد مدار می‌شود. با این حال، مقدار توان الکتریکی در هر وضعیت باید به‌صورت واقعی اندازه‌گیری شود؛ زیرا اختلاف توان مصرفی میان دورها همیشه از یک الگوی ثابت پیروی نمی‌کند. همچنین، در برخی مدل‌ها ممکن است تفاوت مصرف برق دور متوسط و زیاد کمتر یا بیشتر از انتظار باشد.

تفاوت سرعت کم، متوسط و زیاد در مصرف انرژی

یکی از مهم‌ترین عوامل تعیین‌کننده مصرف برق فن‌کویل، وضعیت انتخاب‌شده برای موتور است. در سرعت کم، موتور معمولاً با دور پایین‌تری کار می‌کند و جریان هوای کمتری از کویل عبور می‌دهد. این وضعیت برای زمان‌هایی مناسب است که بار سرمایشی یا گرمایشی فضا پایین است و نیازی به جابه‌جایی حجم زیاد هوا وجود ندارد. اگر شرایط محیطی اجازه دهد، استفاده از دور پایین می‌تواند مصرف انرژی فن را کاهش دهد و صدای عملکرد دستگاه را نیز کمتر کند.
 
در سرعت متوسط، تعادل مناسبی میان میزان هوادهی، صدای فن و مصرف برق ایجاد می‌شود. این وضعیت در بسیاری از فضاها برای حفظ شرایط آسایش حرارتی کاربرد دارد. در سرعت زیاد، موتور باید توان بیشتری برای چرخاندن پروانه در دور بالاتر و غلبه بر مقاومت مسیر هوا تأمین کند. در نتیجه، مصرف برق معمولاً افزایش می‌یابد. البته مقدار این افزایش به طراحی موتور و پروانه، وضعیت فیلتر، تمیزی کویل و فشار استاتیکی مسیر هوا بستگی دارد.
 
نکته مهم این است که کاهش سرعت موتور الزاماً به معنای کاهش متناسب مصرف برق نیست. رابطه میان سرعت و توان به مشخصات مجموعه فن و شرایط عملکرد آن وابسته است. بنابراین، استفاده از روابط تقریبی مربوط به فن‌های ایده‌آل برای تعیین قبض برق یک فن‌کویل واقعی، بدون بررسی شرایط نصب و اندازه‌گیری توان ورودی، می‌تواند باعث خطای محاسباتی شود.

تفاوت توان نامی و توان واقعی مصرفی موتور

روی پلاک بسیاری از موتورهای فن‌کویل، اطلاعاتی مانند ولتاژ، جریان نامی، فرکانس، توان، تعداد دور و نوع اتصال درج می‌شود. این اطلاعات برای شناسایی مشخصات طراحی موتور مفید هستند، اما لزوماً نشان‌دهنده توان واقعی مصرفی دستگاه در تمام شرایط کاری نیستند. توان نامی ممکن است بیانگر توان خروجی مکانیکی یا مشخصه دیگری باشد که باید با اطلاعات فنی سازنده تفسیر شود. از این رو، نباید هر عدد درج‌شده با واحد وات را بدون بررسی به‌عنوان مصرف قطعی برق در نظر گرفت.
 
توان الکتریکی ورودی، مقدار انرژی الکتریکی است که موتور از شبکه دریافت می‌کند. بخشی از این انرژی به توان مکانیکی تبدیل می‌شود و بخش دیگر در اثر تلفات سیم‌پیچ، هسته، اصطکاک و سایر عوامل به گرما تبدیل خواهد شد. برای محاسبه هزینه برق، مقدار توان اکتیو ورودی اهمیت دارد؛ زیرا این مقدار مبنای محاسبه انرژی مصرف‌شده بر حسب کیلووات‌ساعت است.
 
در موتور تک‌فاز AC، ولتاژ، جریان و ضریب توان در تعیین توان اکتیو نقش دارند. بنابراین، حاصل‌ضرب ساده ولتاژ در جریان، توان ظاهری را نشان می‌دهد و در شرایطی که ضریب توان کمتر از یک باشد، با توان اکتیو برابر نیست. این تفاوت به‌ویژه هنگام بررسی موتورهای القایی اهمیت دارد. برای رسیدن به نتیجه قابل اعتماد، استفاده از وات‌متر یا پاورمتر مناسب که توان اکتیو را مستقیماً اندازه‌گیری کند، روش دقیق‌تری نسبت به تخمین مصرف از روی جریان است.

روش صحیح اندازه‌گیری توان در سه سرعت

برای محاسبه هزینه برق فن‌کویل، ابتدا باید توان واقعی موتور در سه وضعیت کم، متوسط و زیاد مشخص شود. بهتر است اندازه‌گیری در شرایطی انجام شود که دستگاه به وضعیت پایدار رسیده باشد؛ زیرا جریان لحظه راه‌اندازی با جریان کارکرد عادی تفاوت دارد. ثبت عددهای اولیه بلافاصله پس از روشن‌شدن موتور، ممکن است نتیجه را از مقدار واقعی مصرف در زمان کارکرد دور کند.
 
در مرحله نخست، مشخصات برق ورودی دستگاه بررسی می‌شود. ولتاژ شبکه باید در محدوده مجاز درج‌شده روی پلاک موتور قرار داشته باشد. سپس دستگاه در دور کم روشن می‌شود و پس از تثبیت عملکرد، توان اکتیو اندازه‌گیری و ثبت می‌شود. همین کار برای دور متوسط و دور زیاد نیز تکرار خواهد شد. در هر مرحله باید وضعیت دریچه‌ها، فیلتر، کویل و مسیر عبور هوا تا حد امکان ثابت بماند تا مقایسه سه سرعت معتبر باشد.
 
بهتر است هر اندازه‌گیری چند بار تکرار شود و میانگین مقادیر ثبت‌شده مبنای محاسبه قرار گیرد. اگر ولتاژ شبکه در زمان آزمایش تغییر محسوسی داشته باشد، این موضوع باید در گزارش اندازه‌گیری درج شود. همچنین، دستگاه اندازه‌گیری باید برای برق متناوب و مشخصات بار مورد نظر مناسب باشد. استفاده از تجهیزات نامناسب یا اندازه‌گیری غیراصولی در مدار برق می‌تواند هم باعث خطا شود و هم خطر برق‌گرفتگی و آسیب به دستگاه را افزایش دهد. انجام این کار باید توسط فرد دارای صلاحیت فنی صورت بگیرد.

عوامل مؤثر بر تغییر توان مصرفی در دورهای مختلف

مصرف برق موتور تنها به انتخاب کلید سرعت وابسته نیست. وضعیت پروانه، میزان آلودگی فیلتر، گرفتگی کویل، مقاومت کانال یا دریچه و کیفیت نصب می‌توانند نقطه عملکرد فن را تغییر دهند. برای مثال، کثیفی فیلتر ممکن است جریان هوا را کاهش دهد و شرایط بار آیرودینامیکی مجموعه را تغییر دهد. در چنین وضعیتی، نمی‌توان بدون اندازه‌گیری نتیجه گرفت که توان موتور حتماً بیشتر یا کمتر شده است؛ زیرا پاسخ موتور به تغییر بار به مشخصات الکتریکی و مکانیکی آن بستگی دارد.
 
همچنین، خرابی خازن در موتورهای خازن‌دار، اتصال نامناسب سیم‌پیچ‌ها، فرسودگی یاتاقان و افزایش اصطکاک می‌توانند عملکرد موتور را مختل کنند. اگر موتور در یک سرعت مشخص صدای غیرعادی داشته باشد، بیش از اندازه گرم شود یا با نوسان دور کار کند، باید علت فنی بررسی شود. در این شرایط، پایین آوردن سرعت به‌تنهایی راهکار مناسبی برای رفع مشکل نیست.

نقش مدت‌زمان کارکرد در هزینه نهایی

توان مصرفی به‌تنهایی هزینه برق را مشخص نمی‌کند. مدت‌زمان فعالیت موتور نیز عامل تعیین‌کننده‌ای است. ممکن است یک فن‌کویل در دور زیاد توان بالاتری مصرف کند، اما فقط مدت کوتاهی در این وضعیت فعال باشد. در مقابل، کارکرد طولانی در دور پایین می‌تواند سهم قابل توجهی از انرژی ماهانه را تشکیل دهد. به همین دلیل، ثبت ساعت کارکرد هر سرعت برای محاسبه واقعی هزینه اهمیت دارد.
 
برای نمونه، اگر فن‌کویل در ساعات ابتدایی فعالیت با دور زیاد کار کند و پس از رسیدن دمای اتاق به محدوده مطلوب به دور متوسط یا کم تغییر وضعیت دهد، مصرف انرژی آن باید بر اساس مدت کارکرد واقعی هر سه سرعت محاسبه شود. فرض کردن اینکه موتور در تمام ساعات روشن‌بودن دستگاه با یک توان ثابت فعالیت می‌کند، می‌تواند باعث بیش‌برآورد یا کم‌برآورد هزینه برق شود.
مطالعه بیشتر 1405/08/17 23

کولر سلولزی برای ایجاد سرمایش مطلوب، به پخش یکنواخت آب روی تمام سطح پد نیاز دارد. پمپ، آب مخزن را به لوله یا ناودانی توزیع‌کننده می‌رساند و خروجی‌های تعبیه‌شده در آن، آب را در عرض پد پخش می‌کنند. اگر بخشی از این خروجی‌ها مسدود شود، بعضی نواحی پد خشک و برخی دیگر بیش از اندازه خیس می‌شوند. در چنین شرایطی، سطح مؤثر تبخیر کاهش می‌یابد و کولر نمی‌تواند ظرفیت مورد انتظار را تأمین کند. یکی از علت‌های مهم این مشکل، رسوب املاح موجود در آب، به‌ویژه ترکیبات کلسیم و منیزیم است. شناخت اثر سختی آب کمک می‌کند گرفتگی زودتر تشخیص داده شود و با نگهداری اصولی، از افت سرمایش و هزینه تعمیر جلوگیری شود.

سختی آب به چه معناست؟

سختی آب عمدتاً به حضور یون‌های کلسیم و منیزیم محلول مربوط است. این یون‌ها هنگام عبور آب از لایه‌های خاک و سنگ‌های طبیعی وارد آن می‌شوند. مقدار سختی معمولاً بر حسب میلی‌گرم بر لیتر معادل کربنات کلسیم بیان می‌شود. هرچه غلظت کلسیم و منیزیم بیشتر باشد، امکان تشکیل رسوب در شرایط مناسب افزایش پیدا می‌کند؛ با این حال، سختی به تنهایی معیار قطعی رسوب‌گذاری نیست. قلیائیت، میزان اسیدی یا قلیایی بودن آب، دما، غلظت سایر املاح و مقدار تبخیر نیز بر نوع و سرعت تشکیل رسوب اثر دارند.
 
در آب دارای سختی موقت، بخشی از کلسیم و منیزیم با بی‌کربنات همراه است. هنگامی که آب گرم می‌شود یا دی‌اکسیدکربن آن کاهش می‌یابد، تعادل شیمیایی تغییر می‌کند و امکان تشکیل کربنات کلسیم کم‌محلول افزایش می‌یابد. این ترکیب می‌تواند به شکل لایه‌ای سفید و نسبتاً سخت روی دیواره مخزن، لوله و سوراخ‌های توزیع‌کننده بنشیند. ترکیبات منیزیم و دیگر مواد معدنی نیز بسته به شرایط آب ممکن است در رسوب نقش داشته باشند. بنابراین ظاهر سفید رسوب به تنهایی برای تشخیص دقیق ترکیب آن کافی نیست.

چرا کولر سلولزی رسوب می‌گیرد؟

در کولر تبخیری، بخشی از آب در تماس با جریان هوا تبخیر می‌شود؛ اما بیشتر املاح محلول همراه بخار آب از دستگاه خارج نمی‌شوند و در آب باقی می‌مانند. در مدل‌هایی که آب مخزن دوباره به پد فرستاده می‌شود، این چرخه بارها تکرار می‌شود. با هر بار تبخیر، نسبت املاح به آب افزایش می‌یابد و آب در گردش غلیظ‌تر می‌شود. اگر بخشی از آب به‌طور منظم تخلیه و با آب تازه جایگزین نشود، غلظت مواد معدنی می‌تواند به حدی برسد که شرایط برای تشکیل رسوب فراهم شود.
 
توزیع‌کننده آب معمولاً مجراها و سوراخ‌هایی با قطر محدود دارد. با گذشت زمان، سطح عبور آب کوچک‌تر می‌شود و ذرات جداشده از رسوب یا آلودگی‌های معلق می‌توانند در قسمت‌های باریک گیر کنند. سوراخ‌های خروجی، زانویی‌ها، اتصالات و انتهای مسیر از نقاط حساس هستند. در مسیرهایی که جریان ضعیف است یا آب در آن‌ها می‌ماند، فرصت بیشتری برای ته‌نشینی ذرات و چسبیدن رسوب وجود دارد.

تفاوت سختی با شوری و مواد محلول

سختی آب را نباید با شوری یا مقدار کل مواد جامد محلول یکسان دانست. سختی عمدتاً به کلسیم و منیزیم مربوط است، در حالی که شاخص مواد جامد محلول، نمک‌ها و ترکیبات دیگری مانند سدیم و کلرید را نیز در بر می‌گیرد. ممکن است آب دارای مواد محلول زیاد، اما سختی نسبتاً کم باشد؛ همچنین امکان دارد سختی بالا باشد، در حالی که مقدار کل مواد محلول چندان زیاد نیست. برای ارزیابی خطر رسوب، بررسی سختی کل، قلیائیت، pH و هدایت الکتریکی در کنار یکدیگر مفیدتر از اتکا به یک عدد منفرد است.

نشانه‌های گرفتگی توزیع‌کننده

مهم‌ترین نشانه، خیس نشدن یکنواخت سطح پد است. ممکن است در بخش‌هایی از پد رگه‌های خشک دیده شود، در حالی که قسمت‌های دیگر آب زیادی دریافت می‌کنند. خروج آب از بعضی سوراخ‌ها ضعیف یا قطع می‌شود و طولانی شدن زمان خیس شدن پد، کاهش آب برگشتی به مخزن و باقی ماندن لکه‌های خشک پس از روشن شدن پمپ نیز می‌توانند نشانه اختلال باشند. البته این علائم فقط به رسوب مربوط نیستند؛ فیلتر کثیف، گرفتگی مکش پمپ، شلنگ تاخورده، افت عملکرد پمپ یا وجود لجن نیز می‌توانند همین وضعیت را ایجاد کنند. به همین دلیل باید کل مسیر آب بررسی شود.

پیامد توزیع نامناسب آب

سرمایش تبخیری زمانی به‌خوبی انجام می‌شود که سطح پد به صورت یکنواخت مرطوب باشد و هوا از میان مجراهای آن عبور کند. بخش خشک پد سهم کمی در تبخیر دارد و در نتیجه ظرفیت سرمایش کل دستگاه کاهش می‌یابد. کاربر ممکن است برای جبران این افت، کولر را مدت بیشتری روشن نگه دارد؛ اقدامی که لزوماً مشکل را برطرف نمی‌کند و می‌تواند مصرف برق و آب را افزایش دهد. رسوب شدید روی سطح پد نیز ممکن است منافذ عبور هوا را محدود کند، افت فشار را افزایش دهد و جریان هوای خروجی را کاهش دهد. بازدید منظم بسیار مهم است.
مطالعه بیشتر 1405/08/17 33

موتورهای BLDC به دلیل راندمان مناسب، صدای کم، قابلیت کنترل سرعت و نداشتن جاروبک، در کولرهای آبی جدید کاربرد دارند. بااین‌حال، گاهی در محدوده دور پایین به‌جای چرخش یکنواخت، سرعت موتور مدام تغییر می‌کند، صدای ضربانی شنیده می‌شود یا لرزش افزایش می‌یابد. گاهی موتور متوقف می‌شود و کنترلر برای راه‌اندازی دوباره تلاش می‌کند. این رفتار می‌تواند کیفیت هوادهی را کاهش دهد و نشانه ناهماهنگی میان موتور، کنترلر و بار مکانیکی باشد.
 
نوسان دور لزوماً به معنی خرابی موتور نیست؛ ضعف تشخیص موقعیت روتور، تنظیم نامناسب کنترلر، بار مکانیکی متغیر یا تغذیه ناپایدار نیز می‌توانند علت باشند. تشخیص درست به بررسی هم‌زمان بخش‌های الکتریکی، مکانیکی و کنترلی نیاز دارد. تعویض بی‌دلیل موتور نیز راه‌حل مناسبی نیست؛ زیرا ممکن است علت اصلی در کنترلر یا مجموعه انتقال نیرو باقی بماند.

چرا نوسان در دور پایین آشکارتر است؟

در سرعت‌های بالا، اینرسی روتور و پروانه تا اندازه‌ای تغییرات کوتاه‌مدت گشتاور را هموار می‌کند. اما در دور پایین هر ضربان گشتاور می‌تواند اثر محسوس‌تری بر سرعت لحظه‌ای داشته باشد. اگر نیروی تولیدشده در بخشی از چرخش کمی بیشتر یا کمتر شود، مجموعه فرصت کمتری برای پوشاندن این اختلاف دارد و تغییر سرعت نمایان می‌شود.
 
عامل دیگر، دشوارتر شدن تشخیص موقعیت روتور در برخی روش‌های کنترل بدون حسگر است. در این موتورها کنترلر معمولاً از ولتاژ القایی معکوس سیم‌پیچ‌ها برای تخمین موقعیت روتور استفاده می‌کند. دامنه این ولتاژ با سرعت چرخش ارتباط دارد؛ بنابراین در سرعت بسیار پایین سیگنال ضعیف‌تر می‌شود و تشخیص لحظه مناسب برای تحریک فازها دشوارتر خواهد بود. اگر کنترلر نتواند موقعیت روتور را با دقت کافی تخمین بزند، زمان‌بندی کموتاسیون به‌هم می‌خورد و گشتاور یکنواخت تولید نمی‌شود.

ضعف تشخیص موقعیت در موتورهای بدون حسگر

در موتورهای سنسورلس، حسگر فیزیکی موقعیت وجود ندارد و مدار کنترل باید موقعیت روتور را از روی سیگنال‌های الکتریکی تخمین بزند. روش تشخیص ولتاژ القایی معکوس در سرعت متوسط و بالا معمولاً سیگنال واضح‌تری فراهم می‌کند، اما نزدیک سرعت صفر و در دورهای بسیار پایین محدودیت دارد. اگر دامنه سیگنال از آستانه تشخیص کنترلر کمتر باشد، زمان عبور از نقطه مرجع ممکن است اشتباه شناسایی شود.
 
نتیجه این خطا می‌تواند لرزش، صدای غیرعادی، تغییرات دور یا حتی از دست رفتن هم‌زمانی باشد. در برخی طراحی‌ها، کنترلر برای عبور از این محدوده از راه‌اندازی حلقه‌باز استفاده می‌کند؛ یعنی ابتدا توالی تحریک را بدون بازخورد دقیق سرعت اجرا می‌کند و پس از رسیدن موتور به محدوده قابل تشخیص، کنترل را به حالت حلقه‌بسته می‌برد. اگر زمان شتاب‌گیری، جریان راه‌اندازی یا نقطه انتقال درست تنظیم نشده باشد، موتور زیر بار ممکن است نتواند به‌درستی وارد کنترل پایدار شود.

نقش حسگرهای هال و اتصالات آن‌ها

در موتورهای دارای حسگر هال، موقعیت روتور از سیگنال حسگرها دریافت می‌شود. خرابی یکی از حسگرها، جابه‌جایی اتصالات، قطع‌و‌وصل سیم یا تداخل الکترومغناطیسی می‌تواند ترتیب سیگنال‌ها را مختل کند. در چنین شرایطی کنترلر ممکن است فازها را در زمان نامناسب تحریک کند و موتور با گشتاور ضربانی یا نوسان سرعت کار کند.

ریپل گشتاور و گشتاور دندانه‌ای

حتی اگر کنترلر سالم باشد، موتور ممکن است به دلیل ساختار مغناطیسی و روش کموتاسیون، گشتاور کاملاً یکنواخت تولید نکند. تغییرات گشتاور ناشی از کموتاسیون، شکل جریان فازها و برهم‌کنش آهنرباهای روتور با شیارهای استاتور می‌تواند به ریپل گشتاور منجر شود. گشتاور دندانه‌ای نیز به طراحی قطب‌ها، شیارها و فاصله هوایی وابسته است و در سرعت پایین ممکن است به شکل حرکت ضربانی یا نوسان محسوس دیده شود.

تنظیم نبودن حلقه کنترل سرعت

در کنترل حلقه‌بسته، سرعت واقعی با مقدار درخواستی مقایسه می‌شود و کنترلر بر اساس خطا، فرمان گشتاور یا ولتاژ را اصلاح می‌کند. اگر ضرایب تنظیم کنترل‌کننده متناسب با موتور و بار نباشند، واکنش مدار می‌تواند بیش از حد شدید یا بیش از حد کند باشد. واکنش شدید ممکن است باعث بالا و پایین رفتن پی‌درپی سرعت شود؛ واکنش کند نیز توان جبران تغییر بار را کاهش می‌دهد.

تفاوت نوسان واقعی با تغییر عمدی سرعت

ابتدا مشخص کنید تغییر دور ناخواسته است یا کنترلر عمداً سرعت را تنظیم می‌کند. بعضی کولرها حالت خودکار دارند و در پاسخ به فرمان یا شرایط محیط، دور را تغییر می‌دهند. آزمایش را در حالت دستی و با فرمان ثابت انجام دهید. اگر نوسان ادامه داشت، عیب‌یابی فنی لازم است.
این بررسی به تفکیک رفتار طبیعی دستگاه از خرابی فنی کمک می‌کند.
مطالعه بیشتر 1405/08/17 33

موتورهای BLDC به دلیل برخورداری از ساختار بدون جاروبک، قابلیت کنترل سرعت و راندمان مناسب، به یکی از گزینه‌های مهم در طراحی سیستم‌های جدید سرمایشی تبدیل شده‌اند. استفاده از این موتورها در کولرهای آبی امکان تنظیم میزان هوادهی متناسب با شرایط محیط را فراهم می‌کند و می‌تواند در مدیریت مصرف انرژی مؤثر باشد. بااین‌حال، برای ارزیابی میزان صرفه‌جویی برق، نباید فقط به مشخصات درج‌شده روی پلاک موتور یا عدد نمایش‌داده‌شده توسط کنترلر اعتماد کرد. آنچه اهمیت دارد، اندازه‌گیری توان واقعی دریافتی مجموعه در شرایط عملیاتی است.
 
مصرف برق موتور BLDC در سرعت‌های مختلف ثابت نیست و به عواملی مانند دور چرخش، بار مکانیکی، طراحی پروانه، وضعیت تسمه و عملکرد مدار الکترونیکی وابستگی دارد. بنابراین، ممکن است دو موتور با سرعت یکسان، مصرف برق متفاوتی داشته باشند. حتی یک موتور مشخص نیز در صورت تغییر شرایط نصب یا مسیر جریان هوا، رفتار مصرفی متفاوتی نشان می‌دهد.
 
هدف از اندازه‌گیری دقیق این است که مشخص شود موتور در سرعت پایین، متوسط و بالا چه مقدار توان دریافت می‌کند و آیا تغییر دور باعث کاهش متناسب مصرف انرژی می‌شود یا خیر. این اطلاعات برای انتخاب موتور مناسب، ارزیابی عملکرد کنترلر و تعیین بهترین سرعت کاری کولر آبی اهمیت زیادی دارند.

آشنایی با ساختار موتور BLDC

موتور BLDC یا موتور جریان مستقیم بدون جاروبک، از روتور دارای آهنربای دائم و سیم‌پیچ‌های قرارگرفته در استاتور تشکیل شده است. در این ساختار، برخلاف موتورهای دارای جاروبک، جابه‌جایی جریان میان بخش‌های مختلف موتور به کمک مدار الکترونیکی انجام می‌شود. کنترلر با مدیریت ترتیب تحریک سیم‌پیچ‌ها، میدان مغناطیسی لازم برای چرخش روتور را ایجاد می‌کند.
 
در کولر آبی، این مدار علاوه بر راه‌اندازی موتور، وظیفه تنظیم سرعت و مدیریت شرایط عملکرد را نیز بر عهده دارد. با تغییر فرمان سرعت، نحوه تحریک سیم‌پیچ‌ها تغییر می‌کند و موتور می‌تواند در دورهای متفاوت فعالیت کند. این قابلیت به کاربر اجازه می‌دهد میزان هوادهی را با نیاز محیط هماهنگ کند.
 
البته مصرف برق فقط به سرعت چرخش وابسته نیست. میزان گشتاور موردنیاز، مقاومت مسیر هوا و اصطکاک قطعات مکانیکی نیز بر توان دریافتی تأثیر می‌گذارند. برای مثال، اگر یاتاقان‌ها دچار اصطکاک اضافی باشند یا تسمه به‌درستی تنظیم نشده باشد، موتور برای حفظ عملکرد خود به انرژی بیشتری نیاز خواهد داشت.

تفاوت توان نامی و توان واقعی

توان نامی، مشخصه‌ای است که سازنده برای معرفی ظرفیت عملکردی موتور اعلام می‌کند. این عدد به‌تنهایی نشان نمی‌دهد موتور در تمام سرعت‌ها چه مقدار برق مصرف می‌کند. توان واقعی ورودی، میزان انرژی الکتریکی دریافت‌شده از منبع تغذیه در شرایط کاری مشخص است و باید با ابزار مناسب اندازه‌گیری شود.
 
نکته مهم این است که توان ورودی با توان خروجی مکانیکی تفاوت دارد. بخشی از انرژی الکتریکی در سیم‌پیچ‌ها، مدار کنترل، قطعات مغناطیسی و اجزای مکانیکی به گرما و سایر تلفات تبدیل می‌شود. بنابراین، برای ارزیابی راندمان باید علاوه بر توان ورودی، توان مکانیکی خروجی نیز در صورت نیاز اندازه‌گیری شود.
 
در بررسی مصرف کولر آبی، بهتر است ابتدا مشخص شود هدف اندازه‌گیری فقط موتور است یا کل مجموعه شامل کنترلر و تجهیزات وابسته. اگر هدف تعیین هزینه واقعی برق مصرفی باشد، اندازه‌گیری در ورودی مجموعه اهمیت بیشتری دارد؛ زیرا تلفات مدار الکترونیکی نیز در مصرف نهایی محاسبه می‌شوند.

تجهیزات موردنیاز برای اندازه‌گیری

مهم‌ترین وسیله برای سنجش مصرف واقعی، وات‌متر دقیق یا پاورآنالایزر است. این دستگاه باید بتواند ولتاژ، جریان مؤثر و توان اکتیو را به‌صورت هم‌زمان اندازه‌گیری کند. از آنجا که کنترلر موتور BLDC ممکن است جریان غیرسینوسی ایجاد کند، دستگاه انتخابی باید برای اندازه‌گیری توان در چنین شرایطی مناسب باشد.
 
کلمپ‌متر نیز برای بررسی جریان بسیار کاربردی است، اما همه مدل‌های آن توانایی اندازه‌گیری توان واقعی را ندارند. بنابراین، استفاده از کلمپ‌متر معمولی برای تعیین دقیق مصرف انرژی کافی نیست.
 
مولتی‌متر دیجیتال برای بررسی ولتاژ ورودی، کنترل اتصالات و تشخیص برخی مشکلات الکتریکی استفاده می‌شود. همچنین دورسنج برای اندازه‌گیری سرعت واقعی محور و دماسنج برای بررسی دمای بدنه موتور و کنترلر کاربرد دارند.
 
ترکیب این تجهیزات کمک می‌کند اطلاعات کاملی از وضعیت الکتریکی و مکانیکی موتور به دست آید. در آزمایش‌های تخصصی، ثبت هم‌زمان پارامترها اهمیت زیادی دارد؛ زیرا تغییر یک عامل می‌تواند بر سایر اندازه‌گیری‌ها اثر بگذارد.

چرا اندازه‌گیری جریان به‌تنهایی کافی نیست؟

یکی از اشتباهات رایج، برابر دانستن جریان مصرفی با توان واقعی است. در مدارهای دارای کنترلر الکترونیکی، شکل موج جریان ممکن است با موج سینوسی معمول شبکه تفاوت داشته باشد. در نتیجه، صرفاً مشاهده آمپراژ نمی‌تواند میزان دقیق انرژی مصرفی را مشخص کند.
 
برای مثال، ممکن است دو وضعیت کاری جریان مؤثر نزدیک به یکدیگر داشته باشند، اما به دلیل تفاوت ضریب توان و شکل موج، توان اکتیو آن‌ها متفاوت باشد. به همین دلیل، باید از پاورآنالایزری استفاده کرد که توان واقعی را مستقیماً اندازه‌گیری کند.
 
همچنین لازم است محل اندازه‌گیری مشخص باشد. اندازه‌گیری در ورودی برق کنترلر، مصرف کل مجموعه را نشان می‌دهد؛ اما اندازه‌گیری در بخش خروجی کنترلر فقط اطلاعات مربوط به مدار موتور را ارائه می‌کند و به تجهیزات تخصصی متناسب با نوع خروجی نیاز دارد.

آماده‌سازی کولر پیش از آزمایش

قبل از شروع اندازه‌گیری، وضعیت مکانیکی کولر باید بررسی شود. تسمه نباید بیش از حد سفت یا شل باشد و پولی‌ها باید در یک راستا قرار داشته باشند. پروانه نیز باید بدون برخورد با بدنه و لرزش غیرعادی بچرخد.
 
وضعیت یاتاقان‌ها، محور، مسیر ورود هوا و دریچه‌های خروجی نیز اهمیت دارد. اگر مسیر هوا مسدود باشد یا شرایط تهویه در طول آزمایش تغییر کند، نتایج قابل مقایسه نخواهند بود.
 
همچنین اتصالات الکتریکی و وضعیت سیم‌کشی باید توسط فرد متخصص بررسی شوند. وجود اتصال سست، افت ولتاژ یا گرم‌شدن غیرعادی محل اتصالات می‌تواند نتیجه اندازه‌گیری را تحت تأثیر قرار دهد. رعایت ایمنی و استفاده از تجهیزات دارای رده حفاظتی مناسب در تمام مراحل ضروری است.
مطالعه بیشتر 1405/08/17 32

هواساز یکی از تجهیزات اصلی سیستم‌های تهویه مطبوع است که وظیفه تأمین، تصفیه و توزیع هوای مناسب در ساختمان‌های مسکونی، تجاری، اداری، بیمارستانی و صنعتی را بر عهده دارد. یکی از مهم‌ترین اجزای این دستگاه، فیلتر هواست که با جذب ذرات گردوغبار، آلودگی‌ها و ذرات معلق، از ورود آن‌ها به فضای داخلی و آسیب دیدن تجهیزات حساس جلوگیری می‌کند. بااین‌حال، فیلتر در طول زمان و با جمع‌آوری آلودگی‌ها، به‌تدریج مقاومت بیشتری در برابر عبور هوا ایجاد می‌کند. این تغییر مقاومت باعث افزایش افت فشار و تأثیرگذاری بر عملکرد کلی هواساز می‌شود.
 
یکی از موضوعات مهم در طراحی، بهره‌برداری و نگهداری سیستم‌های تهویه، محاسبه افت فشار فیلترهای هواساز در حالت تمیز و کثیف است. این محاسبه به مهندسان و تکنسین‌ها کمک می‌کند وضعیت واقعی فیلتر را ارزیابی کنند، زمان مناسب تعویض آن را تشخیص دهند و از افت هوادهی یا افزایش غیرضروری مصرف برق جلوگیری کنند.
 
بسیاری از مشکلاتی که در هواسازها مشاهده می‌شوند، مانند کاهش حجم هوای خروجی، افزایش صدای فن، بالا رفتن مصرف انرژی و اختلال در تأمین هوای تازه، ممکن است به افزایش مقاومت فیلتر ارتباط داشته باشند. به همین دلیل، بررسی افت فشار نباید صرفاً به زمان خرابی دستگاه محدود شود، بلکه باید به‌عنوان بخشی از برنامه منظم نگهداری و کنترل عملکرد هواساز در نظر گرفته شود.
قسمت اول: شناخت افت فشار و روش محاسبه آن

افت فشار فیلتر هواساز چیست؟

افت فشار فیلتر به اختلاف فشار استاتیک هوا در دو طرف فیلتر گفته می‌شود. هنگامی که هوا از میان مدیای فیلتراسیون عبور می‌کند، به دلیل برخورد با الیاف، تغییر مسیر جریان و مقاومت ساختار داخلی فیلتر، بخشی از فشار خود را از دست می‌دهد. این اختلاف فشار نشان‌دهنده مقاومتی است که فیلتر در برابر عبور جریان هوا ایجاد می‌کند.
 
در یک هواساز سالم، هوا از قسمت ورودی وارد محفظه فیلتر می‌شود و پس از عبور از سطح فیلتراسیون، به سمت کویل و سایر بخش‌های دستگاه حرکت می‌کند. فشار هوا در سمت بالادست فیلتر معمولاً بیشتر از فشار سمت پایین‌دست است. اختلاف این دو مقدار، افت فشار فیلتر را مشخص می‌کند.
 
نکته مهم این است که افت فشار فقط به میزان آلودگی فیلتر وابسته نیست. نوع مدیای فیلتراسیون، سطح مؤثر، ضخامت، سرعت عبور هوا، نحوه نصب، آب‌بندی قاب و شرایط جریان نیز بر مقدار آن تأثیر می‌گذارند. بنابراین نمی‌توان یک عدد ثابت را برای تمام فیلترهای هواساز به‌عنوان افت فشار طبیعی در نظر گرفت.

تفاوت افت فشار فیلتر تمیز و کثیف

فیلتر تمیز، فیلتری است که هنوز مقدار قابل‌توجهی از ظرفیت جمع‌آوری ذرات آن مصرف نشده و سطح مدیا تا حد زیادی عاری از آلودگی انباشته است. بااین‌حال، حتی فیلتر نو نیز در برابر جریان هوا مقاومت ایجاد می‌کند. این مقاومت اولیه به ساختار الیاف، سطح عبور هوا، کلاس فیلتراسیون و طراحی محصول وابسته است.
 
در مقابل، فیلتر کثیف در طول زمان ذرات معلق بیشتری را جذب کرده است. تجمع این ذرات در عمق یا سطح مدیا، مسیرهای عبور هوا را محدود می‌کند و معمولاً باعث افزایش مقاومت جریان می‌شود. در نتیجه، افت فشار فیلتر نسبت به وضعیت اولیه افزایش پیدا می‌کند.
 
البته افزایش افت فشار همیشه به معنای رسیدن فیلتر به پایان عمر مفید نیست. باید مقدار اندازه‌گیری‌شده با افت فشار نهایی مجاز اعلام‌شده توسط سازنده مقایسه شود. همچنین شرایط واقعی جریان و دبی هوا باید در زمان مقایسه یکسان باشند.

عوامل مؤثر بر افت فشار فیلتر

یکی از مهم‌ترین عوامل، سرعت عبور هوا از سطح فیلتر است. هرچه سرعت جریان در سطح مؤثر فیلتراسیون بیشتر شود، معمولاً مقاومت عبور هوا نیز افزایش پیدا می‌کند. به همین دلیل، دو فیلتر یکسان که در دبی‌های متفاوت کار می‌کنند، الزاماً افت فشار مشابهی نخواهند داشت.
 
مساحت مؤثر فیلتر نیز اهمیت زیادی دارد. اگر سطح فیلتراسیون افزایش پیدا کند، سرعت عبور هوا از هر واحد سطح کاهش می‌یابد و در شرایط مشابه ممکن است افت فشار کمتری ایجاد شود. به همین دلیل، فیلترهای کیسه‌ای یا چین‌دار با سطح مؤثر بیشتر، در بسیاری از کاربردها می‌توانند نسبت به فیلترهای تخت کوچک عملکرد مناسب‌تری داشته باشند.
 
نوع و کلاس فیلتراسیون نیز بر مقاومت اولیه تأثیر می‌گذارد. فیلترهای با راندمان بالاتر معمولاً ساختار متراکم‌تر یا سطح مدیای بیشتری دارند و افت فشار آن‌ها باید بر اساس اطلاعات فنی همان محصول بررسی شود. البته راندمان بالاتر لزوماً به معنای افت فشار بیشتر نیست؛ زیرا طراحی مدیا و سطح مؤثر نیز نقش تعیین‌کننده دارند.
 
عوامل دیگری مانند رطوبت، تغییر شکل مدیا، نصب نادرست، نشتی اطراف قاب و تجمع آلودگی در محفظه فیلتر نیز می‌توانند نتیجه اندازه‌گیری را تحت تأثیر قرار دهند.

روش محاسبه افت فشار فیلتر در حالت تمیز

برای محاسبه افت فشار فیلتر تمیز، ابتدا باید هواساز در شرایط کاری مشخص قرار بگیرد. فیلتر نو یا تمیز باید در محل اصلی خود نصب شده باشد و مسیر عبور هوا نیز مطابق شرایط طراحی باز باشد.
 
در مرحله بعد، فشار استاتیک هوا در دو طرف فیلتر اندازه‌گیری می‌شود. برای این کار می‌توان از مانومتر تفاضلی یا فشارسنج دیجیتال مناسب استفاده کرد. یک نقطه اندازه‌گیری در بالادست و نقطه دیگر در پایین‌دست فیلتر قرار می‌گیرد.
 
اختلاف فشار ثبت‌شده، افت فشار فیلتر در شرایط همان لحظه است. این مقدار باید با اطلاعات کاتالوگ سازنده در دبی یا سرعت سطحی مشخص مقایسه شود.
 
برای مثال، فرض کنید فشار استاتیک بالادست یک فیلتر ۱۸۰ پاسکال و فشار پایین‌دست آن ۱۳۰ پاسکال باشد. افت فشار فیلتر در این شرایط ۵۰ پاسکال خواهد بود. این عدد به‌عنوان مقاومت اولیه اندازه‌گیری‌شده ثبت می‌شود و مبنای مقایسه در بازدیدهای بعدی قرار می‌گیرد.

روش محاسبه افت فشار فیلتر در حالت کثیف

پس از مدتی کارکرد، ذرات جمع‌آوری‌شده در مدیای فیلتر باعث افزایش مقاومت جریان می‌شوند. برای بررسی وضعیت جدید، باید همان نقاط اندازه‌گیری قبلی استفاده شوند و دبی هوا تا حد امکان در شرایط مشابه قرار داشته باشد.
 
فرض کنید افت فشار اولیه فیلتر در زمان نصب ۵۰ پاسکال بوده است. پس از مدتی بهره‌برداری، اندازه‌گیری جدید مقدار ۱۲۰ پاسکال را نشان می‌دهد. در این وضعیت، مقاومت فیلتر نسبت به شرایط اولیه افزایش یافته و اختلاف دو اندازه‌گیری برابر با ۷۰ پاسکال است.
 
این افزایش می‌تواند نشان‌دهنده تجمع آلودگی باشد، اما برای تصمیم‌گیری درباره تعویض باید مقدار نهایی مجاز سازنده بررسی شود. اگر افت فشار به حد توصیه‌شده برسد، فیلتر باید مطابق دستورالعمل نگهداری تمیز یا تعویض شود.
 
نکته مهم این است که مقایسه ۵۰ و ۱۲۰ پاسکال فقط زمانی معتبر است که دبی هوا، محل اندازه‌گیری و شرایط عملکرد دستگاه به‌اندازه کافی مشابه باشند. در غیر این صورت ممکن است بخشی از اختلاف مشاهده‌شده ناشی از تغییر شرایط جریان باشد، نه صرفاً کثیف شدن فیلتر.

تفاوت افت فشار فیلتر با افت فشار کل هواساز

افت فشار فیلتر نباید با افت فشار کل دستگاه اشتباه گرفته شود. در هواساز، هوا علاوه بر فیلتر از کویل سرمایشی، کویل گرمایشی، دمپرها، صداگیرها و سایر اجزا عبور می‌کند. هرکدام از این بخش‌ها مقاومت مخصوص خود را دارند.
 
بنابراین، اگر فشار استاتیک کل دستگاه افزایش پیدا کند، نمی‌توان بدون اندازه‌گیری مستقل نتیجه گرفت که فیلتر عامل اصلی مشکل است. برای تشخیص صحیح باید فشار دو طرف هر بخش موردنیاز اندازه‌گیری شود و سهم آن در مقاومت کلی سیستم مشخص گردد.
مطالعه بیشتر 1405/08/16 50

فن سانتریفیوژ یکی از تجهیزات مهم در سیستم‌های تهویه مطبوع، هواسازها، داکت اسپلیت‌ها، سیستم‌های تخلیه هوا و کاربردهای صنعتی است. این فن با استفاده از نیروی گریز از مرکز، هوا را از قسمت ورودی دریافت کرده و پس از تغییر جهت جریان، آن را با فشار مناسب از خروجی خارج می‌کند. عملکرد صحیح این دستگاه به عوامل مختلفی مانند قطر پروانه، تعداد پره‌ها، سرعت چرخش، طراحی محفظه، شرایط مکش و مقاومت مسیر کانال وابسته است.
 
یکی از پارامترهای مهم در بررسی عملکرد فن سانتریفیوژ، سرعت نوک پره یا سرعت محیطی پروانه است. این پارامتر نشان می‌دهد انتهای پره هنگام چرخش با چه سرعت خطی حرکت می‌کند و چه شرایطی برای انتقال انرژی به هوا به وجود می‌آورد. افزایش سرعت نوک پره می‌تواند بر فشار تولیدی، ظرفیت هوادهی، توان مصرفی، ارتعاشات و میزان صدای فن تأثیر بگذارد. به همین دلیل، بررسی این مشخصه هنگام طراحی، انتخاب، نصب و عیب‌یابی فن سانتریفیوژ اهمیت زیادی دارد.
 
گاهی تصور می‌شود هرچه سرعت چرخش پروانه بیشتر باشد، عملکرد فن بهتر خواهد بود؛ اما چنین برداشتی همیشه درست نیست. افزایش بیش از اندازه سرعت می‌تواند موجب بالا رفتن صدای آیرودینامیکی، افزایش بار مکانیکی، رشد مصرف انرژی و کاهش عمر قطعات شود. در این مقاله، روش محاسبه سرعت نوک پره، عوامل مؤثر بر آن و ارتباط این پارامتر با صدای فن سانتریفیوژ را به‌صورت علمی و کاربردی بررسی می‌کنیم.

قسمت اول: محاسبه سرعت نوک پره و عوامل مؤثر بر آن

سرعت نوک پره چیست و چرا اهمیت دارد؟
 
سرعت نوک پره به سرعت خطی انتهایی‌ترین قسمت پره پروانه در هنگام دوران گفته می‌شود. وقتی پروانه فن حول محور مرکزی می‌چرخد، نقاط مختلف آن با سرعت‌های خطی متفاوتی حرکت می‌کنند. هرچه فاصله یک نقطه از مرکز دوران بیشتر باشد، سرعت خطی آن در صورت ثابت بودن سرعت زاویه‌ای بیشتر خواهد بود.
 
به همین دلیل، نوک پره نسبت به قسمت‌های نزدیک محور، مسیر بیشتری را در هر دور طی می‌کند. این ویژگی باعث می‌شود سرعت محیطی در لبه خارجی پروانه به یکی از مشخصات مهم در تحلیل عملکرد فن تبدیل شود.
 
سرعت نوک پره با دو عامل اصلی ارتباط مستقیم دارد: قطر پروانه و تعداد دور چرخش در دقیقه. اگر قطر ثابت باشد، افزایش دور موتور باعث افزایش سرعت محیطی می‌شود. همچنین اگر دور ثابت بماند، بزرگ‌تر شدن قطر پروانه سرعت نوک پره را افزایش می‌دهد.
 
این موضوع اهمیت زیادی دارد؛ زیرا دو فن سانتریفیوژ ممکن است دور موتور یکسانی داشته باشند، اما به دلیل تفاوت قطر پروانه، سرعت نوک پره و شرایط آیرودینامیکی متفاوتی ایجاد کنند.

تأثیر قطر پروانه بر سرعت محیطی

قطر پروانه یکی از مهم‌ترین عوامل تعیین‌کننده سرعت نوک پره است. اگر دو فن با دور یکسان کار کنند اما قطر پروانه یکی از آن‌ها بیشتر باشد، سرعت محیطی فن بزرگ‌تر نیز بیشتر خواهد بود.
 
البته این موضوع به معنای برتری همیشگی فن بزرگ‌تر نیست. طراحی پره، عرض پروانه، زاویه خروج هوا، نوع محفظه و نقطه کاری دستگاه نیز بر عملکرد نهایی تأثیر می‌گذارند.
 
در بسیاری از کاربردهای تهویه مطبوع، استفاده از پروانه بزرگ‌تر با دور کمتر می‌تواند امکان تأمین هوادهی موردنیاز را با شرایط صوتی و مکانیکی مناسب‌تری فراهم کند. بااین‌حال، انتخاب قطر باید بر اساس منحنی عملکرد فن و فضای نصب انجام شود.

تأثیر دور موتور بر سرعت نوک پره

سرعت چرخش موتور مستقیماً بر سرعت محیطی پروانه اثر می‌گذارد. افزایش دور موتور، در صورت ثابت بودن قطر پروانه، موجب افزایش سرعت نوک پره می‌شود. این افزایش می‌تواند فشار و دبی تولیدی فن را نیز تغییر دهد.
 
بر اساس قوانین تشابه فن، در شرایط هندسی مشابه و با ثابت بودن چگالی هوا، دبی تقریباً با دور متناسب است، فشار با مربع دور و توان موردنیاز با مکعب دور تغییر می‌کند. البته استفاده از این روابط به معتبر بودن شرایط تشابه و قرار داشتن فن در محدوده کاری مناسب وابسته است.
 
بنابراین افزایش دور موتور تنها به معنای افزایش هوادهی نیست؛ بلکه می‌تواند بار زیادی به موتور، پروانه، یاتاقان‌ها و اتصالات مکانیکی وارد کند. اگر موتور برای این شرایط انتخاب نشده باشد، احتمال افزایش جریان، داغ شدن سیم‌پیچ و کاهش عمر تجهیزات وجود دارد.

نقش طراحی پره در عملکرد فن

شکل و هندسه پره‌ها نیز بر سرعت مناسب عملکرد فن اثرگذار است. فن‌های سانتریفیوژ با پره‌های خمیده به جلو، خمیده به عقب و شعاعی، ویژگی‌های آیرودینامیکی متفاوتی دارند.
 
پروانه‌های خمیده به عقب معمولاً در بسیاری از کاربردها راندمان مناسبی ارائه می‌دهند و برای انتقال هوا در فشارهای متوسط و بالا استفاده می‌شوند. پروانه‌های خمیده به جلو در برخی تجهیزات تهویه مطبوع به دلیل ابعاد فشرده و قابلیت تأمین دبی مناسب کاربرد دارند. فن‌های شعاعی نیز در شرایط صنعتی خاص و انتقال جریان‌های دارای ذرات مورد استفاده قرار می‌گیرند.
 
در هر یک از این طراحی‌ها، سرعت نوک پره باید متناسب با محدودیت‌های مکانیکی و شرایط آیرودینامیکی انتخاب شود. نمی‌توان یک محدوده سرعت ثابت را برای تمام فن‌های سانتریفیوژ مناسب دانست؛ زیرا جنس پروانه، شکل پره، قطر، کیفیت ساخت و شرایط کاری در این موضوع نقش دارند.

تفاوت سرعت نوک پره با سرعت جریان هوا

یکی از نکات مهم در تحلیل فن، تفاوت میان سرعت محیطی پروانه و سرعت واقعی جریان هواست. سرعت نوک پره، سرعت حرکت مکانیکی لبه پروانه است، اما سرعت هوا به شرایط عبور جریان از میان پره‌ها، سطح مقطع، فشار و هندسه مسیر بستگی دارد.
 
بنابراین نباید تصور کرد افزایش سرعت نوک پره به همان نسبت باعث افزایش سرعت هوا در خروجی فن می‌شود. بخشی از انرژی مکانیکی صرف ایجاد فشار و غلبه بر مقاومت سیستم می‌شود و شرایط واقعی جریان نیز تحت تأثیر طراحی محفظه و مسیر خروجی قرار دارد.
 
این تفاوت در بررسی صدای فن اهمیت زیادی دارد؛ زیرا صدای تولیدشده فقط به حرکت سریع پره‌ها وابسته نیست، بلکه آشفتگی جریان، برخورد هوا با زبانه حلزونی و تغییرات فشار نیز در آن نقش دارند.
مطالعه بیشتر 1405/08/16 45

فن‌کویل سقفی توکار یکی از تجهیزات پرکاربرد در ساختمان‌های مسکونی، اداری، تجاری و هتل‌هاست. این دستگاه به دلیل قرارگیری در فضای بالای سقف کاذب، ظاهر داخلی ساختمان را مرتب نگه می‌دارد و امکان توزیع مناسب هوای سرد و گرم را فراهم می‌کند. بااین‌حال، پنهان بودن دستگاه در سقف یک چالش مهم ایجاد می‌کند: تعمیرکار برای بررسی، سرویس و تعویض قطعات باید به تمام بخش‌های ضروری آن دسترسی ایمن و کافی داشته باشد.
 
در بسیاری از پروژه‌های ساختمانی، هنگام اجرای سقف کاذب بیشتر به زیبایی ظاهری، محل چراغ‌ها و هماهنگی معماری توجه می‌شود و فضای موردنیاز برای تعمیرات آینده نادیده گرفته می‌شود. نتیجه چنین تصمیمی ممکن است دشواری تعویض فیلتر، دسترسی محدود به موتور، سختی باز کردن سینی درین و حتی تخریب بخشی از سقف برای تعمیر یک قطعه ساده باشد.
 
طراحی مسیر دسترسی تعمیرکار به فن‌کویل سقفی توکار فقط به ایجاد یک دریچه بازدید محدود نمی‌شود. این طراحی باید امکان رسیدن به اجزای مختلف، باز کردن قطعات، استفاده از ابزار، کنترل اتصالات و انجام عملیات سرویس دوره‌ای را فراهم کند. اگر دسترسی از ابتدا اصولی طراحی شود، هزینه تعمیرات کاهش پیدا می‌کند، زمان توقف دستگاه کوتاه‌تر می‌شود و احتمال آسیب به سقف کاذب و تجهیزات اطراف نیز کمتر خواهد شد.
قسمت اول: اصول طراحی مسیر دسترسی به فن‌کویل سقفی توکار

چرا مسیر دسترسی تعمیرکار اهمیت دارد؟

فن‌کویل سقفی توکار از اجزای مختلفی مانند موتور الکتریکی، فن، کویل حرارتی، فیلتر هوا، سینی جمع‌آوری آب تقطیر، سیستم تخلیه درین، شیرهای کنترلی، اتصالات برقی و گاهی تجهیزات کنترلی تشکیل شده است. هرکدام از این بخش‌ها ممکن است در طول عمر دستگاه به بازدید، تمیزکاری، تنظیم یا تعویض نیاز داشته باشند.
 
برای مثال، تجمع گردوغبار روی فیلتر و سطح کویل می‌تواند جریان هوا را کاهش دهد و عملکرد حرارتی دستگاه را مختل کند. گرفتگی مسیر درین ممکن است باعث سرریز آب و ایجاد لکه‌های رطوبتی روی سقف شود. خرابی موتور یا یاتاقان نیز می‌تواند صدای غیرعادی و لرزش ایجاد کند. اگر تعمیرکار نتواند به این قسمت‌ها دسترسی مناسبی داشته باشد، حتی یک ایراد ساده به عملیات پرهزینه تبدیل خواهد شد.
 
از طرف دیگر، دسترسی نامناسب ممکن است تعمیرکار را مجبور کند از وضعیت‌های بدنی نامناسب استفاده کند، ابزار را با زاویه نامناسب وارد فضای محدود کند یا برای مشاهده قطعات به باز کردن بخش‌هایی از سقف متوسل شود. بنابراین، دسترسی مناسب علاوه بر کاهش هزینه، مستقیماً با ایمنی نیروی سرویس و کیفیت تعمیر ارتباط دارد.

شناسایی اجزای نیازمند دسترسی پیش از اجرای سقف

اولین مرحله طراحی، بررسی نقشه فنی فن‌کویل و شناسایی قسمت‌هایی است که در زمان بهره‌برداری باید قابل دسترس باشند. محل قرارگیری موتور، فیلتر، کویل، شیرهای کنترلی، جعبه برق، سینی درین و اتصالات لوله‌کشی باید روی نقشه مشخص شود.
 
نکته مهم این است که محل نصب دریچه بازدید نباید صرفاً بر اساس موقعیت ظاهری دستگاه تعیین شود. ممکن است دریچه‌ای دقیقاً زیر بدنه فن‌کویل قرار بگیرد، اما موتور یا جعبه برق در قسمت دیگری واقع شده باشد. در این شرایط، تعمیرکار با وجود داشتن دریچه بازدید همچنان نمی‌تواند عملیات موردنیاز را انجام دهد.
 
بهتر است پیش از اجرای سقف کاذب، نقشه نصب با نقشه سرویس و نگهداری دستگاه تطبیق داده شود. همچنین باید دستورالعمل سازنده درباره جهت باز شدن پنل‌ها، فضای آزاد اطراف دستگاه و فاصله موردنیاز برای خارج کردن قطعات بررسی شود.

تعیین محل مناسب دریچه بازدید

محل دریچه باید به‌گونه‌ای انتخاب شود که مهم‌ترین نقاط سرویس دستگاه از طریق آن قابل مشاهده و دسترس باشند. در برخی فن‌کویل‌ها، یک دریچه بزرگ می‌تواند امکان دسترسی به فیلتر، موتور و بخش‌های الکتریکی را فراهم کند. در مدل‌های دیگر، به دلیل تفاوت در آرایش قطعات، استفاده از چند دریچه مجزا مناسب‌تر است.
 
هنگام تعیین محل دریچه باید به مسیر حرکت دست تعمیرکار، زاویه ورود ابزار و فضای موردنیاز برای باز کردن قطعات توجه شود. دسترسی به پیچ‌ها و اتصالات نباید پشت تیر، کانال، لوله یا سایر موانع قرار بگیرد. همچنین دریچه نباید به شکلی نصب شود که باز شدن آن با چراغ‌ها، تجهیزات اعلام حریق یا سایر اجزای سقف تداخل داشته باشد.
 
ابعاد دریچه باید بر اساس عملیات واقعی سرویس تعیین شود. یک دریچه کوچک ممکن است برای مشاهده تجهیزات کافی باشد، اما برای خارج کردن موتور یا شست‌وشوی سینی درین فضای لازم را فراهم نکند. بنابراین، اندازه دریچه باید با بزرگ‌ترین قطعه‌ای که احتمال خارج کردن آن وجود دارد و مسیر واقعی جابه‌جایی آن هماهنگ باشد.

توجه به مسیر خارج کردن قطعات

یکی از اشتباهات رایج در طراحی، توجه به دسترسی اولیه و نادیده گرفتن مسیر خروج قطعات است. ممکن است تعمیرکار بتواند موتور را از داخل دریچه مشاهده کند، اما به دلیل کمبود فضای چرخش یا وجود لوله‌های مجاور نتواند آن را خارج کند.
 
برای جلوگیری از این مشکل، باید مسیر حرکت قطعه از محل نصب تا بیرون سقف بررسی شود. این مسیر باید بدون برخورد با سازه، کانال‌ها، لوله‌های آب، کابل‌ها و سایر تجهیزات باشد. علاوه بر ابعاد قطعه، فضای لازم برای چرخاندن، نگه داشتن و جابه‌جایی آن نیز اهمیت دارد.
 
در طراحی حرفه‌ای، فقط اندازه بدنه موتور یا شیر کنترل ملاک قرار نمی‌گیرد؛ بلکه فضای موردنیاز برای دست، ابزار و عملیات باز کردن اتصالات نیز در نظر گرفته می‌شود. این موضوع به‌خصوص در فن‌کویل‌هایی که موتور و فن در بخش‌های داخلی و فشرده قرار دارند اهمیت بیشتری پیدا می‌کند.

هماهنگی مسیر دسترسی با معماری و تأسیسات ساختمان

مسیر دسترسی باید با ساختار سقف کاذب و سایر تأسیسات هماهنگ باشد. محل تیرها، آویزهای سقف، کانال‌های هوا، لوله‌های آب سرد و گرم، کابل‌های برق و تجهیزات روشنایی باید پیش از تعیین نهایی دریچه بررسی شوند.
 
قرار دادن دریچه در محلی که پشت آن یک تیر سازه‌ای یا کانال بزرگ قرار دارد، عملاً دسترسی را بی‌فایده می‌کند. همچنین نباید مسیر دست تعمیرکار با کابل‌های برق بدون حفاظت یا لوله‌های حساس تداخل داشته باشد.
 
در ساختمان‌هایی که چند فن‌کویل در یک محدوده نصب شده‌اند، بهتر است موقعیت دریچه‌ها به‌صورت یکپارچه طراحی شود. این کار از ایجاد دریچه‌های پراکنده و نامنظم جلوگیری می‌کند و ظاهر سقف را نیز حفظ خواهد کرد.

ارتفاع و فضای کاری مناسب برای تعمیرکار

فاصله میان سقف کاذب و سقف اصلی باید به اندازه‌ای باشد که دستگاه، لوله‌ها و اتصالات در آن جای بگیرند و فضای عملیاتی کافی برای سرویس فراهم شود. صرفاً جا شدن بدنه فن‌کویل در فضای بالای سقف به معنای مناسب بودن ارتفاع نصب نیست.
 
تعمیرکار باید بتواند دست خود را به نقاط سرویس برساند، ابزار را در موقعیت مناسب قرار دهد و بدون فشار به لوله‌ها یا کابل‌ها عملیات موردنیاز را انجام دهد. در صورت نیاز به خارج کردن فیلتر یا باز کردن سینی درین، فضای حرکت این قطعات نیز باید پیش‌بینی شود.
 
در پروژه‌های دارای محدودیت ارتفاع، بهتر است پیش از اجرای سقف کاذب، ابعاد واقعی دستگاه و فضای موردنیاز سرویس با دقت بررسی شود. کاهش ارتفاع سقف بدون توجه به محدودیت‌های تعمیراتی می‌تواند در آینده هزینه‌های قابل‌توجهی ایجاد کند.
مطالعه بیشتر 1405/08/16 53

کلمات کلیدی
کولر کولرآبی پد پد سلولزی موتور موتور BLCD موتور بی ال دی سی کنتلر کنتلر BLCD پمپ پمپ آب پمپ آب ساختمانی پمپ سیرکولاتور کولر آبی کولر تبخیری تبخیر کولر آبی هواساز سرعت فن سرعت فن هواساز پوشال کولر کولر آبی سنسور داکت اسپلیت اسپلیت فن کویل فن کویل سقفی هزینه برق کاهش مصرف برق فن کویل کولر سلولزی موتورBLCD موتور BLCD فیلتر ها هواساز هواساز هایژنیک فن فن سانتریفیوژ سرعت نوک پره
0