موتورهای جریان مستقیم بدون جاروبک یا BLDC در بسیاری از تجهیزات تهویه مطبوع، فنکویلها، داکت اسپلیتها، پمپها و ماشینآلات صنعتی استفاده میشوند. یکی از اجزای مهم در بسیاری از این موتورها، سنسور هال است؛ قطعهای الکترونیکی که با تشخیص میدان مغناطیسی روتور، اطلاعات لازم برای تعیین موقعیت آن را در اختیار درایور قرار میدهد. اگر این اطلاعات بهدرستی تولید یا منتقل نشوند، زمانبندی کموتاسیون مختل میشود و موتور ممکن است بهدرستی راهاندازی نشود، لرزش داشته باشد یا با جریان غیرعادی کار کند. به همین دلیل، تشخیص دقیق خرابی سنسور هال باید بخشی از فرآیند عیبیابی موتورهای مجهز به این حسگر باشد.
بااینحال، هرگونه بدراهافتادن یا صدای غیرعادی موتور به معنی خرابی سنسور هال نیست. ایراد در تغذیه حسگر، سیمکشی، سوکت، برد درایور، سیمپیچها، یاتاقان یا حتی گیر مکانیکی روتور میتواند علائمی مشابه ایجاد کند. روش اصولی آن است که ابتدا نشانهها ثبت شوند و سپس تغذیه، اتصالها و شکل سیگنال هر حسگر بهترتیب بررسی شود. تعویض سنسور بدون انجام این بررسیها ممکن است هزینه اضافی ایجاد کند و عیب اصلی را برطرف نکند.
سنسور هال چه وظیفهای در موتور BLDC دارد؟
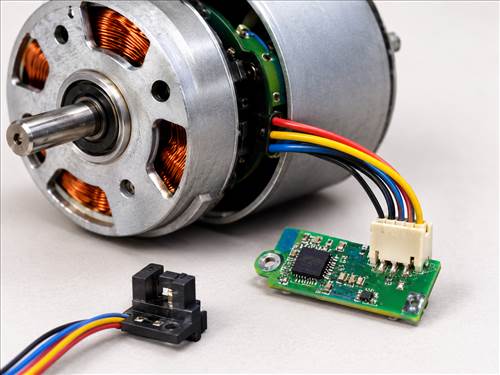
سنسور هال بر پایه اثر هال کار میکند. هنگامی که جریان از عنصر نیمهرسانا عبور میکند و میدان مغناطیسی عمود بر آن وجود دارد، ولتاژ کوچکی در جهت عرضی ایجاد میشود. مدار داخلی حسگر این تغییر را پردازش میکند و در انواع دیجیتال، خروجی را به یکی از دو وضعیت منطقی بالا یا پایین تبدیل میکند. در موتور BLDC، آهنرباهای دائم روتور هنگام چرخش از مقابل حسگرها عبور میکنند و میدان مغناطیسی دریافتی تغییر میکند. بنابراین خروجی حسگرها با موقعیت روتور تغییر میکند.
در بسیاری از موتورهای سهفاز مجهز به حسگر، سه سنسور هال با برچسبهایی مانند H1، H2 و H3 وجود دارد. ترکیب سه خروجی، یک کد سهبیتی میسازد که موقعیت روتور را در یکی از بخشهای الکتریکی مشخص میکند. کنترلر با خواندن این کد، زمان مناسب فعالسازی فازهای استاتور را تعیین میکند. در کموتاسیون ششمرحلهای متداول، در هر چرخه الکتریکی شش وضعیت معتبر و پیدرپی دیده میشود و در هر مرز، معمولاً یکی از سیگنالها تغییر میکند. ترتیب دقیق کدها به طراحی موتور، آرایش حسگرها و جهت چرخش وابسته است؛ بنابراین نباید یک جدول عمومی را بدون تطبیق با مشخصات سازنده برای همه موتورها بهکار برد.
در بعضی طراحیها حسگرها با فاصله الکتریکی ۱۲۰ درجه و در برخی با آرایش ۶۰ درجه کار میکنند. زاویه الکتریکی الزاماً با زاویه مکانیکی یکسان نیست، زیرا تعداد جفتقطبهای روتور بر ارتباط این دو اثر میگذارد. همچنین همه موتورهای BLDC الزاماً سه حسگر مجزا ندارند؛ برخی مدلها از روش تخمین موقعیت بدون حسگر استفاده میکنند. پیش از آزمون باید نقشه سیمکشی، نوع حسگر و ولتاژ تغذیه مجاز از برگه اطلاعات یا سازنده مشخص شود.
نشانههای رایج خرابی سنسور هال
یکی از نشانههای مهم، روشن نشدن موتور با وجود سالم بودن تغذیه اصلی و دریافت فرمان راهاندازی است. اگر کنترلر نتواند موقعیت روتور را تشخیص دهد، ممکن است کموتاسیون را آغاز نکند یا برای حفاظت، خروجی را غیرفعال کند. در بعضی درایورها موتور فقط صدای وزوز میدهد، کمی تکان میخورد و متوقف میشود. این حالت میتواند ناشی از قطع شدن یکی از کانالهای هال باشد، اما اتصال اشتباه فازها یا قفل بودن محور نیز باید بررسی شود.
راهاندازی نامنظم، حرکت ضربهای، لرزش و نوسان سرعت از علائم دیگر هستند. وقتی یک حسگر دیرتر از زمان مورد انتظار تغییر وضعیت دهد یا سیگنال آن قطعووصل شود، کنترلر ممکن است بخش الکتریکی نادرستی را تحریک کند. در نتیجه گشتاور یکنواخت تولید نمیشود و موتور صدای غیرعادی یا لرزش نشان میدهد. افزایش جریان ورودی و داغ شدن موتور یا درایور نیز ممکن است رخ دهد، زیرا تحریک نامناسب میتواند باعث جریانکشی بیشتر شود. ادامه کار در این وضعیت توصیه نمیشود.
گاهی موتور در یک جهت بهتر از جهت دیگر کار میکند، در دور پایین دچار مکث میشود یا پس از گرم شدن خاموش میشود. خرابی حرارتی حسگر، اتصال ناپایدار سوکت، شکستگی رشته سیم یا لحیم معیوب میتواند باعث شود ایراد فقط در شرایط خاص ظاهر شود. اگر سیگنال در حالت سرد طبیعی باشد اما پس از گرم شدن ناپدید شود، باید حسگر و اتصالات آن در همان شرایط دمایی بررسی شوند. بااینحال، قطع حرارتی درایور، حفاظت اضافهجریان و خرابی سیمپیچ نیز میتوانند رفتار مشابه داشته باشند.
تفاوت خرابی حسگر با ایرادهای مشابه
برای جلوگیری از تشخیص اشتباه، ابتدا محور موتور را در حالت بیبرق از نظر گیرپاژ، صدای یاتاقان و اصطکاک بررسی کنید. سپس سلامت تغذیه ورودی درایور، فرمان فعالسازی و وضعیت خطاهای برد را ارزیابی کنید. اگر موتور با جدا کردن بار مکانیکی همچنان مشکل دارد، احتمال ایراد الکتریکی بیشتر میشود؛ اما این آزمون بهتنهایی خرابی سنسور را ثابت نمیکند. مقاومت فازها باید با روش و ابزار مناسب مقایسه شود و اتصال ناخواسته سیمپیچ به بدنه نیز طبق دستورالعمل ایمنی بررسی گردد.
در موتورهای دارای حسگر، ترتیب نادرست سیمهای فاز و سیگنال هال ممکن است باعث لرزش، جریان بالا یا راهاندازی ناموفق شود. این وضعیت بهویژه پس از تعویض موتور، سوکت یا برد رخ میدهد. رنگ سیمها استاندارد یکسانی در همه سازندگان ندارد؛ پس تشخیص پایهها فقط بر اساس رنگ، روش مطمئنی نیست. نقشه سازنده و شماره پایهها مرجع اصلی هستند. همچنین خرابی ورودی میکروکنترلر یا مدار پولآپ روی برد میتواند سیگنال سالم حسگر را در محل کنترلر به شکل نادرست نشان دهد.
اصول ایمنی پیش از اندازهگیری
پیش از باز کردن قاب یا دست زدن به سوکتها، برق دستگاه را از منبع جدا کنید و مطابق دستورالعمل سازنده، زمان لازم برای تخلیه خازنهای باس DC را در نظر بگیرید. درایورهای موتور ممکن است حتی پس از قطع برق، ولتاژ خطرناک ذخیرهشده داشته باشند. از اتصال یا جدا کردن سوکت حسگر در حالی که مدار روشن است خودداری کنید، مگر آنکه سازنده صریحاً چنین آزمونی را مجاز دانسته باشد. برای اندازهگیری زنده، فقط فرد آموزشدیده با مولتیمتر و پراب عایق مناسب اقدام کند و از اتصال کوتاه پایهها جلوگیری شود.
شناسایی پایههای تغذیه، زمین و خروجی
در بسیاری از مجموعهها، دستهسیم حسگر شامل تغذیه، زمین و سه خروجی سیگنال است؛ اما تعداد سیمها و آرایش پایهها ممکن است متفاوت باشد. برخی بردها مقاومتهای پولآپ را درون خود دارند و برخی دیگر به مدار خارجی نیاز دارند. ابتدا نقشه موتور یا برد را پیدا کنید و ولتاژ نامی حسگر را از مستندات استخراج کنید. هرگز صرفاً بر اساس ظاهر سوکت یا رنگ سیم، ولتاژ را حدس نزنید. اعمال ولتاژ نامناسب میتواند خود حسگر را معیوب کند.
بررسی ولتاژ تغذیه با مولتیمتر
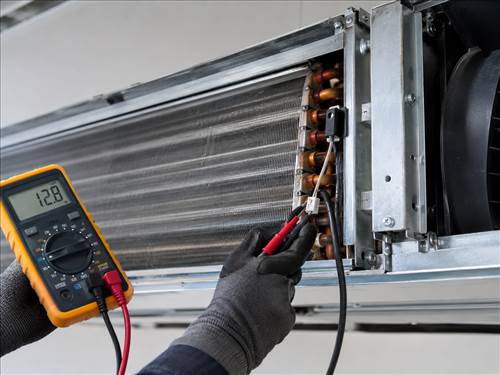
در صورت نیاز به اندازهگیری هنگام روشن بودن مدار، موتور را از بار جدا یا در وضعیت ایمن قرار دهید و روش آزمون سازنده را رعایت کنید. مولتیمتر را روی ولتاژ مستقیم قرار دهید و ولتاژ بین پایه تغذیه حسگر و زمین مرجع آن را اندازه بگیرید. مقدار باید با محدوده اعلامشده برای همان حسگر و برد مطابقت داشته باشد. در بسیاری از محصولات ولتاژهای کمولتاژ مانند ۵ ولت یا ۳٫۳ ولت دیده میشود، اما این اعداد عمومیاند و نباید جایگزین مشخصات قطعه شوند.
آزمون تغییر وضعیت خروجیها
برای آزمون عملکرد، باید بدانید خروجی حسگر از نوع کلکتور باز، درین باز یا خروجی فعال دیگر است. در خروجی کلکتور باز، حسگر معمولاً سطح ولتاژ را بهتنهایی به سطح بالا نمیبرد و برای مشاهده سطح منطقی بالا به مقاومت پولآپ نیاز دارد. نبود پولآپ ممکن است به اشتباه بهعنوان خرابی حسگر تفسیر شود. این موضوع را از نقشه مدار بررسی کنید و از افزودن مقاومت یا منبع خارجی بدون اطلاع از طراحی خودداری کنید.
در آزمون ساده، با تغذیه صحیح و رعایت شرایط ایمنی، ولتاژ خروجی هر کانال نسبت به زمین مرجع اندازهگیری میشود. با چرخاندن آرام روتور، خروجی سالم باید مطابق عبور قطبهای مغناطیسی از مقابل حسگر، بین دو سطح منطقی تغییر کند. چرخش را بدون اعمال نیروی زیاد و فقط در شرایطی انجام دهید که سازنده اجازه داده باشد. برای برخی موتورهای دارای گیربکس یا ترمز، چرخاندن دستی ممکن است مجاز یا عملی نباشد. مولتیمتر معمولی ممکن است تغییرات سریع را نشان ندهد؛ در این شرایط ثبتکننده منطقی یا اسیلوسکوپ ابزار مناسبتری است.
بررسی شکل موج با اسیلوسکوپ
اسیلوسکوپ امکان مشاهده مستقیم شکل موج و ترتیب تغییر وضعیت سه کانال را فراهم میکند. با اتصال صحیح پرابها و مرجع زمین مناسب، باید پالسهای دیجیتال منظم و متناسب با چرخش روتور دیده شوند. در چرخش یکنواخت، فاصله زمانی لبهها باید با سرعت چرخش هماهنگ باشد و توالی سه سیگنال با جدول کموتاسیون همان موتور مطابقت داشته باشد. پالس حذفشده، ثابت ماندن یک کانال، لبههای بسیار نویزی یا تغییرات نامنظم میتواند نشانه عیب حسگر، سیمکشی، تغذیه یا تداخل الکترومغناطیسی باشد.
تفسیر نتایج و تصمیم برای تعمیر
اگر تغذیه و زمین صحیح باشند، سیمکشی سالم باشد و خروجی یک حسگر هنگام عبور میدان مغناطیسی هیچ تغییری نکند، احتمال خرابی خود حسگر بالا میرود. بااینحال، فاصله نامناسب حسگر از آهنربا، جابهجایی مکانیکی، آلودگی یا آسیب قطعه مغناطیسی نیز باید بررسی شود. اگر خروجی در محل حسگر طبیعی است ولی در کانکتور برد تغییر نمیکند، مسیر انتقال سیگنال را تعمیر کنید. اگر هر سه سیگنال صحیحاند اما موتور درست نمیچرخد، عیبیابی باید به سمت ترتیب فازها، تنظیمات کموتاسیون، درایور قدرت، سیمپیچ و بار مکانیکی ادامه یابد.
در تجهیزات تهویه مطبوع، خرابی حسگر هال میتواند باعث توقف فن، نوسان دور، صدای غیرعادی و کاهش قابلیت اطمینان دستگاه شود. سرویس اصولی و استفاده از قطعه سازگار، از آسیب احتمالی به درایور و سیمپیچ جلوگیری میکند.

 تحویل سریع
 ضمانت اصل بودن کالا
 هفت روز هفته و 24 ساعته