موتورهای جریان مستقیم بدون جاروبک (BLDC) به دلیل راندمان بالا، مصرف انرژی مناسب، صدای کم و طول عمر مطلوب، در تجهیزات مختلف صنعتی و سیستمهای تهویه مطبوع مورد استفاده قرار میگیرند. برخلاف موتورهای DC معمولی، در این موتورها عملیات کموتاسیون به کمک مدار الکترونیکی انجام میشود. به همین دلیل، کنترلر الکترونیکی یکی از مهمترین اجزای مجموعه محسوب میشود و علاوه بر تنظیم سرعت و گشتاور، وظیفه محافظت از موتور در برابر شرایط غیرعادی را نیز بر عهده دارد.
یکی از مهمترین خطراتی که میتواند عملکرد موتور BLDC را مختل کند، اضافهجریان است. عبور جریان بیشتر از محدوده مجاز ممکن است باعث افزایش دمای سیمپیچ، آسیبدیدن ترانزیستورهای قدرت، تخریب عایق الکتریکی و در نهایت ازکارافتادن موتور شود. کنترلر الکترونیکی با اندازهگیری جریان، مقایسه آن با محدوده مجاز و اجرای واکنش حفاظتی مناسب، از بروز بسیاری از این مشکلات جلوگیری میکند. شناخت نحوه عملکرد این سیستم برای انتخاب، نصب و نگهداری صحیح موتورهای BLDC اهمیت زیادی دارد.
اضافهجریان در موتور BLDC چگونه ایجاد میشود؟
اضافهجریان به شرایطی گفته میشود که جریان عبوری از مدار موتور یا بخش قدرت درایور از محدوده تعیینشده فراتر برود. این وضعیت ممکن است در زمان راهاندازی، هنگام افزایش بار مکانیکی یا در اثر بروز ایراد الکتریکی ایجاد شود. برای مثال، زمانی که پروانه یک فن به دلیل تجمع گردوغبار یا گیرکردن جسم خارجی بهدرستی نمیچرخد، موتور برای حفظ حرکت به گشتاور بیشتری نیاز پیدا میکند. افزایش تقاضای گشتاور میتواند جریان مصرفی را بالا ببرد.
اتصال کوتاه در سیمپیچها، آسیبدیدن کابلهای تغذیه، خرابی قطعات قدرت و اختلال در مدار کموتاسیون نیز از عوامل احتمالی ایجاد اضافهجریان هستند. همچنین انتخاب نامناسب موتور نسبت به بار مکانیکی میتواند باعث شود مجموعه در شرایطی خارج از محدوده طراحی فعالیت کند.
البته هر افزایش لحظهای جریان به معنای خرابی نیست. هنگام شروع حرکت، موتور برای غلبه بر اینرسی روتور و بار متصل به محور به گشتاور بیشتری احتیاج دارد. بنابراین جریان راهاندازی ممکن است از جریان کارکرد پایدار بیشتر باشد. کنترلر باید بتواند میان افزایش طبیعی جریان و اضافهجریان خطرناک تفاوت قائل شود.
نقش اصلی کنترلر الکترونیکی در حفاظت
کنترلر الکترونیکی وظیفه دارد وضعیت عملکرد موتور را بهصورت پیوسته یا در بازههای زمانی مشخص بررسی کند. یکی از اطلاعات مهم برای این کار، مقدار جریان عبوری از مدار است. کنترلر این مقدار را از طریق حسگر جریان دریافت میکند و با حدود مجاز تعریفشده در طراحی مقایسه میکند.
اگر جریان از محدوده تعیینشده عبور کند، کنترلر میتواند متناسب با شدت و مدت خطا، فرمان PWM را کاهش دهد، جریان موتور را محدود کند یا خروجی مدار قدرت را بهطور کامل متوقف سازد. این واکنش مانع ادامه شرایط خطرناک میشود.
نکته مهم این است که حفاظت اضافهجریان تنها به قطع کامل موتور محدود نیست. در بسیاری از کنترلرهای پیشرفته، ابتدا تلاش میشود با محدودسازی جریان، عملکرد موتور در محدوده ایمن حفظ شود. اگر شرایط غیرعادی ادامه پیدا کند، سیستم وارد مرحله حفاظتی شدیدتر خواهد شد.
روش اندازهگیری جریان موتور
برای تشخیص اضافهجریان، کنترلر به یک سیستم اندازهگیری دقیق نیاز دارد. یکی از روشهای رایج، استفاده از مقاومت شنت است. این مقاومت با مقدار بسیار کم در مسیر جریان قرار میگیرد و هنگام عبور جریان، اختلاف ولتاژ کوچکی در دو سر آن ایجاد میشود. مقدار این اختلاف ولتاژ با جریان عبوری ارتباط مستقیم دارد.
کنترلر با دریافت و پردازش این سیگنال میتواند مقدار جریان را تخمین بزند. انتخاب مقاومت شنت باید با توجه به جریان کاری، جریان لحظهای، توان تلفاتی و دقت موردنیاز انجام شود. اگر مقاومت نامناسب انتخاب شود، ممکن است افت ولتاژ اضافی ایجاد کند یا در اثر گرمشدن، دقت اندازهگیری کاهش پیدا کند.
روش دیگر، استفاده از حسگر جریان اثر هال است. این حسگر میدان مغناطیسی ایجادشده در اطراف مسیر عبور جریان را تشخیص میدهد و متناسب با آن سیگنال خروجی تولید میکند. یکی از مزایای این روش، امکان اندازهگیری بدون قرارگرفتن مقاومت شنت در مسیر اصلی جریان است. همچنین در طراحیهای مناسب، جداسازی الکتریکی میان مدار قدرت و بخش اندازهگیری امکانپذیر خواهد بود.
اهمیت مقایسهگر در تشخیص اضافهجریان
پس از اندازهگیری جریان، مقدار بهدستآمده باید با یک حد مرجع مقایسه شود. این وظیفه در بسیاری از کنترلرها بر عهده مدار مقایسهگر قرار دارد. مقایسهگر میتواند در مدت کوتاهی تشخیص دهد که سیگنال جریان از آستانه تعیینشده عبور کرده است یا خیر.
در صورت تشخیص اضافهجریان، خروجی مقایسهگر به بخش حفاظتی کنترلر ارسال میشود تا فرمان سوئیچینگ متوقف یا محدود شود. سرعت عملکرد این بخش اهمیت زیادی دارد؛ زیرا در شرایطی مانند اتصال کوتاه، جریان ممکن است در مدت بسیار کوتاهی به مقدار خطرناک برسد.
به همین دلیل، طراحی مناسب مدار اندازهگیری و مقایسهگر نقش مهمی در افزایش قابلیت اطمینان موتور BLDC دارد.
نقش PWM در محدودسازی جریان
یکی از قابلیتهای مهم کنترلرهای موتور BLDC، استفاده از مدولاسیون پهنای پالس یا PWM برای تنظیم توان اعمالشده به موتور است. در این روش، کنترلر با تغییر مدت روشنبودن کلیدهای الکترونیکی، میزان انرژی منتقلشده به سیمپیچها را مدیریت میکند.
هنگامی که سیستم تشخیص میدهد جریان از مقدار مجاز بیشتر شده است، میتواند پهنای پالس را کاهش دهد. با این کار، انرژی ورودی به موتور کمتر میشود و جریان فرصت پیدا میکند به محدوده قابلقبول بازگردد.
در برخی کنترلرها، محدودسازی جریان بهصورت چرخهبهچرخه انجام میشود. در این روش، جریان در هر دوره سوئیچینگ بررسی شده و در صورت عبور از حد تعیینشده، پالس همان دوره زودتر خاتمه پیدا میکند. این قابلیت برای محافظت از ترانزیستورهای قدرت در برابر افزایش سریع جریان اهمیت زیادی دارد.
البته کاهش بیش از حد فرمان PWM ممکن است باعث افت سرعت، کاهش گشتاور یا ناپایداری عملکرد شود. بنابراین کنترلر باید میان نیاز حرکتی موتور و محدودیتهای الکتریکی آن تعادل برقرار کند.
تفاوت حفاظت سختافزاری و نرمافزاری
حفاظت اضافهجریان در کنترلرهای BLDC معمولاً با ترکیبی از روشهای سختافزاری و نرمافزاری انجام میشود. حفاظت سختافزاری به کمک حسگر جریان، مقایسهگر و مدار قطع سریع خروجی عمل میکند. مزیت اصلی این روش، سرعت بالای واکنش است. در شرایطی که جریان بهصورت ناگهانی افزایش پیدا میکند، مدار سختافزاری میتواند بدون انتظار برای اجرای برنامه پردازنده، فرمان قطع را صادر کند.
در مقابل، حفاظت نرمافزاری از اطلاعات اندازهگیریشده برای تحلیل وضعیت موتور استفاده میکند. کنترلر میتواند مقدار جریان، سرعت، ولتاژ تغذیه و مدتزمان وقوع خطا را بررسی کند. این اطلاعات به سیستم کمک میکنند تا میان یک افزایش کوتاهمدت جریان و یک وضعیت غیرعادی پایدار تفاوت قائل شود.
ترکیب این دو روش باعث میشود کنترلر هم در برابر خطاهای سریع واکنش مناسبی داشته باشد و هم بتواند شرایط عملکرد موتور را با دقت بیشتری تحلیل کند.
تعیین آستانه مناسب برای اضافهجریان
یکی از مهمترین مراحل طراحی سیستم حفاظتی، تعیین حد مجاز جریان است. اگر این مقدار بیش از اندازه پایین انتخاب شود، موتور ممکن است هنگام راهاندازی یا افزایش طبیعی بار خاموش شود. از طرف دیگر، انتخاب آستانه بسیار بالا میتواند باعث شود جریان خطرناک برای مدت طولانی از مدار عبور کند.
برای تعیین آستانه مناسب باید مشخصات موتور، جریان نامی، جریان مجاز لحظهای، ظرفیت قطعات قدرت، شرایط خنککاری و نوع بار مکانیکی بررسی شوند. همچنین باید توجه داشت که جریان عبوری از سیمپیچ با جریان اندازهگیریشده در باس تغذیه DC در تمام شرایط یکسان نیست. بنابراین محل اندازهگیری جریان در طراحی حفاظتی اهمیت دارد.
در کنترلرهای حرفهای ممکن است چند سطح حفاظتی تعریف شود. سطح نخست برای محدودسازی جریان در شرایط اضافهبار معمولی استفاده میشود. سطح بعدی برای افزایش شدید جریان در نظر گرفته میشود و میتواند به قطع سریع خروجی منجر شود.
ارتباط اضافهجریان با دمای موتور
افزایش جریان علاوه بر ایجاد تنش الکتریکی، موجب افزایش تلفات حرارتی در سیمپیچ میشود. عبور جریان بیشتر از سیمپیچ، گرمای بیشتری تولید میکند و اگر سیستم خنککاری نتواند این گرما را دفع کند، دمای موتور افزایش خواهد یافت.
افزایش بیش از حد دما میتواند به عایق سیمپیچ آسیب بزند و عمر مفید موتور را کاهش دهد. در شرایط شدید، حتی ممکن است اتصال کوتاه میان دورهای سیمپیچ ایجاد شود.
به همین دلیل، برخی کنترلرهای پیشرفته علاوه بر حفاظت اضافهجریان، از سیستم پایش دما نیز استفاده میکنند. این سیستم میتواند با دریافت اطلاعات حسگر حرارتی، در صورت افزایش بیش از حد دما، سرعت موتور را کاهش دهد یا عملکرد آن را متوقف کند.
بررسی علت اضافهجریان در زمان عیبیابی
هنگامی که کنترلر به دلیل اضافهجریان موتور را متوقف میکند، نباید صرفاً به راهاندازی مجدد دستگاه اکتفا کرد. ابتدا باید علت اصلی بروز خطا شناسایی شود.
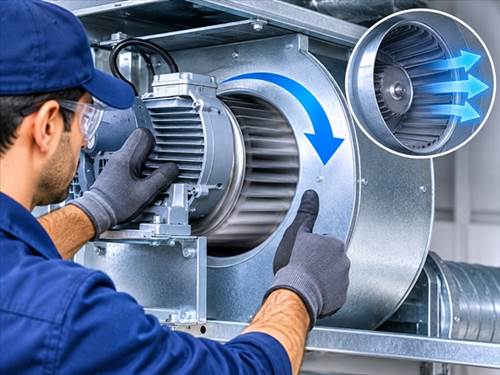
در موتورهای مورد استفاده در فنکویل و هواساز، بررسی وضعیت پروانه، یاتاقانها، شفت و مسیر حرکت هوا اهمیت دارد. وجود مانع مکانیکی یا افزایش اصطکاک میتواند بار موتور را بالا ببرد. همچنین اتصالات برق، کابلها، کانکتورها و وضعیت سیمپیچ باید از نظر آسیبدیدگی بررسی شوند.
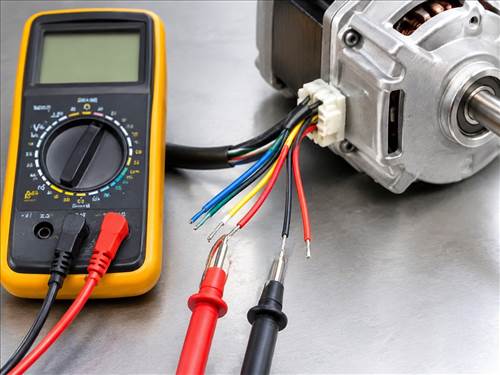
اگر اضافهجریان بدون وجود بار مکانیکی غیرعادی اتفاق بیفتد، احتمال وجود مشکل در کنترلر، ترانزیستورهای قدرت، حسگر جریان یا مدار کموتاسیون مطرح میشود. در این شرایط، بررسی تخصصی مدار با ابزار اندازهگیری مناسب ضروری است.
روشهای آزمایش عملکرد سیستم حفاظتی
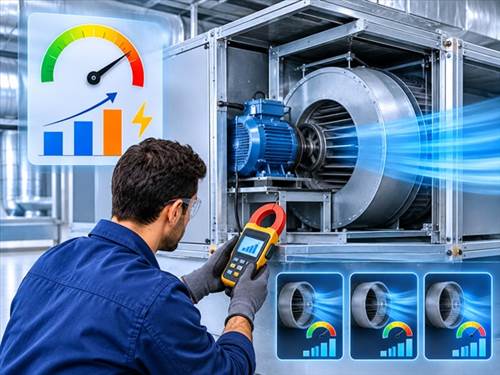
برای اطمینان از عملکرد صحیح حفاظت اضافهجریان، باید کنترلر در شرایط کاری مختلف بررسی شود. ابتدا جریان مصرفی موتور در حالت عادی اندازهگیری میشود. سپس عملکرد سیستم هنگام راهاندازی، تغییر سرعت و تغییر بار مورد ارزیابی قرار میگیرد.
در این آزمایشها باید مشخص شود که کنترلر در شرایط عادی دچار قطع اشتباه نمیشود و هنگام افزایش خطرناک جریان، واکنش مناسب نشان میدهد. همچنین زمان واکنش مدار حفاظتی و صحت عملکرد حسگر جریان باید مطابق مشخصات فنی سازنده بررسی شود.
آزمایش اتصال کوتاه یا ایجاد اضافهبار عمدی نباید بدون تجهیزات تخصصی، منبع تغذیه محدودشونده و روش آزمون استاندارد انجام شود؛ زیرا ممکن است به موتور و کنترلر آسیب جدی وارد کند.



 تحویل سریع
 ضمانت اصل بودن کالا
 هفت روز هفته و 24 ساعته