
روش بررسی سازگاری کنترلر و موتور BLDC هنگام تعویض قطعات
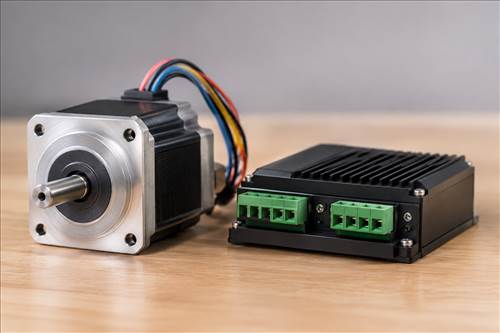
تعویض کنترلر یا موتور در سیستمهای مجهز به موتور BLDC یکی از اقداماتی است که در صورت انتخاب نادرست قطعات میتواند باعث کاهش راندمان، افزایش جریان مصرفی، ایجاد لرزش، اختلال در راهاندازی و حتی آسیبدیدن تجهیزات الکتریکی شود. برخلاف تصور برخی تعمیرکاران، یکسان بودن ولتاژ نامی یا توان درجشده روی پلاک موتور و کنترلر به معنای سازگاری کامل آنها نیست. موتورهای BLDC برای عملکرد صحیح به هماهنگی دقیق میان مشخصات الکتریکی، ساختار سیمپیچ، روش کموتاسیون، حسگرهای موقعیت و تنظیمات کنترلی نیاز دارند.
هنگامی که یکی از این قطعات تعویض میشود، باید مجموعهای از پارامترها بهصورت همزمان بررسی شوند تا موتور بتواند در شرایط ایمن و با عملکرد مطلوب فعالیت کند. در این مقاله، روش علمی بررسی سازگاری کنترلر و موتور BLDC، مهمترین مشخصات فنی و مراحل ارزیابی قطعات جایگزین را بررسی میکنیم.
قسمت اول: شناخت پارامترهای اصلی سازگاری موتور و کنترلر
۱. چرا سازگاری کنترلر و موتور اهمیت دارد؟
موتور BLDC یا موتور جریان مستقیم بدون جاروبک، برای تولید گشتاور از میدان مغناطیسی دوار استفاده میکند. ایجاد این میدان به سوئیچزنی هماهنگ جریان در سیمپیچهای استاتور وابسته است. برخلاف موتورهای ساده جریان مستقیم، در این موتورها وظیفه تغییر وضعیت جریان سیمپیچها بر عهده کنترلر الکترونیکی قرار دارد.
کنترلر باید موقعیت روتور را تشخیص دهد و بر اساس آن، ترتیب مناسب تحریک فازها را اجرا کند. اگر کنترلر از نظر ساختار الکتریکی یا روش تشخیص موقعیت با موتور سازگار نباشد، ممکن است موتور بهدرستی راهاندازی نشود، صدای غیرعادی تولید کند یا با جریان بیش از حد کار کند.
در برخی موارد، موتور در دورهای پایین عملکرد مناسبی دارد، اما هنگام افزایش سرعت دچار ناپایداری میشود. این مسئله میتواند ناشی از ناسازگاری تنظیمات کنترلر، محدودیت جریان یا تفاوت مشخصات الکتریکی موتور باشد. بنابراین بررسی سازگاری باید پیش از نصب قطعه جدید انجام شود، نه پس از بروز خرابی.
۲. بررسی ولتاژ نامی موتور و کنترلر
اولین مرحله در انتخاب کنترلر جایگزین، مقایسه ولتاژ کاری آن با ولتاژ نامی موتور است. هر موتور BLDC برای کار در محدوده مشخصی از ولتاژ طراحی میشود و کنترلر نیز باید با همان محدوده سازگاری داشته باشد.
برای مثال، اگر موتور برای تغذیه با ولتاژ ۲۴ ولت طراحی شده باشد، استفاده از کنترلری که برای یک سیستم ۴۸ ولتی تنظیم شده است، بدون قابلیت تنظیم و تأیید سازنده میتواند خطرناک باشد. افزایش ولتاژ ممکن است سرعت موتور، جریانهای لحظهای و تنش الکتریکی روی سیمپیچها را افزایش دهد.
البته تنها عدد ولتاژ نامی اهمیت ندارد. باید محدوده واقعی ولتاژ ورودی کنترلر، تغییرات ولتاژ منبع تغذیه و حداکثر ولتاژ قابل تحمل قطعات قدرت نیز بررسی شوند. همچنین لازم است مشخص شود که کنترلر در برابر افزایش ولتاژ هنگام ترمز الکتریکی یا کاهش ناگهانی سرعت چه واکنشی نشان میدهد.
۳. تطبیق جریان نامی و حداکثر جریان مجاز
یکی از مهمترین معیارهای انتخاب کنترلر، ظرفیت جریان خروجی آن است. کنترلر باید بتواند جریان موردنیاز موتور را در شرایط کاری عادی تأمین کند و در برابر جریانهای لحظهای راهاندازی نیز عملکرد مناسبی داشته باشد.
جریان نامی موتور نشاندهنده میزان جریان موردنیاز آن در شرایط تعریفشده کاری است؛ اما جریان راهاندازی یا جریان لحظهای ممکن است بیشتر باشد. به همین دلیل، انتخاب کنترلری که ظرفیت جریان آن کمتر از نیاز واقعی موتور است، میتواند موجب فعالشدن مکرر حفاظت اضافهجریان، افت گشتاور یا خاموششدن ناگهانی سیستم شود.
از طرف دیگر، بالا بودن ظرفیت جریان کنترلر بهتنهایی به معنای خطرناک بودن آن نیست. آنچه اهمیت دارد، تنظیم صحیح محدودیت جریان متناسب با توانایی سیمپیچها، شرایط خنککاری و مشخصات موتور است. کنترلر قدرتمندتر نیز باید بهدرستی پیکربندی شود تا جریان غیرمجاز به موتور وارد نکند.
۴. بررسی تعداد فازها و آرایش سیمپیچ
بیشتر موتورهای BLDC متداول دارای سه فاز هستند و سیمپیچهای استاتور آنها به شکل مشخصی آرایش یافتهاند. کنترلر نیز باید با ساختار فازبندی موتور هماهنگ باشد.
در زمان تعویض موتور، باید تعداد سیمهای فاز، ترتیب اتصالات و مشخصات سیمپیچ بررسی شوند. وجود سه سیم فاز بهتنهایی برای تأیید سازگاری کافی نیست؛ زیرا ترتیب الکتریکی فازها و نحوه اتصال سیمپیچها نیز بر عملکرد تأثیر میگذارند.
در صورت اتصال نادرست فازها، موتور ممکن است حرکت نکند، با لرزش و صدای غیرعادی بچرخد یا جریان زیادی مصرف کند. بنابراین رنگ سیمها نباید تنها معیار اتصال باشد؛ زیرا استاندارد رنگبندی در تمام تولیدکنندگان یکسان نیست.
۵. بررسی نوع کموتاسیون و روش کنترل
کنترلرهای BLDC ممکن است از روشهای مختلفی برای مدیریت جریان فازها استفاده کنند. برخی کنترلرها از کموتاسیون ششمرحلهای یا بلوکی استفاده میکنند و برخی دیگر با روشهای پیشرفتهتر، جریان و گشتاور را کنترل میکنند.
موتور و کنترلر باید از نظر روش کموتاسیون و الگوریتم کنترلی با یکدیگر سازگار باشند. استفاده از کنترلری با روش کنترلی نامتناسب ممکن است موجب کاهش راندمان، افزایش صدای الکترومغناطیسی و ایجاد نوسان در گشتاور شود.
در انتخاب قطعه جایگزین باید مشخص شود که کنترلر برای چه نوع موتور و چه ساختار سیمپیچی طراحی شده است. صرفاً مشابه بودن ظاهر کنترلرها یا یکسان بودن تعداد سیمهای خروجی، سازگاری عملکردی آنها را تضمین نمیکند.
۶. تطبیق حسگرهای هال و سیستم تشخیص موقعیت روتور
یکی از حساسترین مراحل بررسی سازگاری کنترلر و موتور BLDC، بررسی حسگرهای هال است. این حسگرها موقعیت مغناطیسی روتور را تشخیص میدهند و اطلاعات لازم برای زمانبندی تحریک سیمپیچها را در اختیار کنترلر قرار میدهند.
موتورهای مجهز به حسگر هال معمولاً سه خروجی سیگنال دارند. این خروجیها با تغییر موقعیت روتور، الگوهای مشخصی از سیگنالهای دیجیتال ایجاد میکنند. کنترلر باید بتواند این الگوها را دریافت و مطابق ترتیب صحیح، فازهای موتور را فعال کند.
در بررسی سازگاری باید موارد زیر کنترل شوند:
- تعداد حسگرهای هال و نوع خروجی آنها
- ولتاژ تغذیه موردنیاز حسگرها
- ترتیب سیمهای سیگنال و اتصال زمین
- زاویه الکتریکی قرارگیری حسگرها
- ترتیب تغییر وضعیت سیگنالهای هال
- هماهنگی اطلاعات حسگرها با خروجی فازهای کنترلر
یکی از تفاوتهای مهم در موتورهای BLDC، فاصله الکتریکی حسگرهای هال است. در برخی موتورها این فاصله ۶۰ درجه و در برخی دیگر ۱۲۰ درجه الکتریکی است. این تفاوت میتواند ترتیب سیگنالهای دریافتی را تغییر دهد و در صورت انتخاب کنترلر نامناسب، باعث اختلال در کموتاسیون شود.
همچنین باید توجه داشت که ولتاژ تغذیه حسگر هال با ولتاژ اصلی موتور یکسان نیست و باید مطابق مشخصات فنی حسگر تأمین شود. اتصال اشتباه تغذیه یا سیگنالها ممکن است به حسگر یا ورودی کنترلر آسیب برساند. بنابراین استفاده از نقشه سیمبندی معتبر اهمیت زیادی دارد.
۷. بررسی موتورهای سنسوردار و بدون سنسور
کنترلرهای BLDC از نظر روش تشخیص موقعیت روتور به دو گروه اصلی تقسیم میشوند: سنسوردار و بدون سنسور.
در سیستم سنسوردار، اطلاعات موقعیت روتور از طریق حسگرهایی مانند هال دریافت میشود. این روش به کنترلر کمک میکند تا در سرعتهای پایین و هنگام راهاندازی، موقعیت روتور را بهتر تشخیص دهد.
در مقابل، کنترلرهای بدون سنسور معمولاً از اطلاعات ولتاژ القایی معکوس سیمپیچها یا روشهای تخمین موقعیت برای تشخیص وضعیت روتور استفاده میکنند. این ساختار به سیمکشی حسگرهای هال نیاز ندارد، اما عملکرد آن در سرعتهای بسیار پایین و لحظه شروع حرکت به طراحی و الگوریتم کنترل وابسته است.
بنابراین هنگام تعویض کنترلر باید مشخص شود که موتور و کنترلر از یک روش تشخیص موقعیت پشتیبانی میکنند یا خیر. سنسوردار بودن موتور بهتنهایی به این معنا نیست که هر کنترلر سنسورداری با آن سازگار خواهد بود؛ زیرا ترتیب سیگنالها و زمانبندی کموتاسیون نیز اهمیت دارند.
۸. بررسی مقاومت، اندوکتانس و مشخصات الکتریکی سیمپیچ
دو موتور BLDC با ولتاژ و توان نامی یکسان ممکن است از نظر مشخصات داخلی تفاوت زیادی داشته باشند. مقاومت سیمپیچ، اندوکتانس فازها و ویژگیهای نیروی محرکه الکتریکی معکوس از جمله پارامترهایی هستند که بر عملکرد سیستم تأثیر میگذارند.
مقاومت سیمپیچ بر میزان افت ولتاژ و تلفات حرارتی تأثیر دارد. اندوکتانس نیز در نحوه تغییر جریان فازها و پاسخ موتور به فرمانهای کنترلی نقش مهمی ایفا میکند.
یکی دیگر از مشخصات مهم، ثابت نیروی محرکه الکتریکی معکوس یا مشخصه ولتاژ تولیدشده در اثر چرخش روتور است. این ویژگی با سرعت موتور ارتباط دارد و در تعیین محدوده سرعت قابل دستیابی و سازگاری کنترلر اهمیت پیدا میکند.
همچنین باید تعداد جفتقطبهای مغناطیسی موتور بررسی شود. این مشخصه در ارتباط میان سرعت مکانیکی و فرکانس الکتریکی نقش دارد. اگر کنترلر برای تعداد جفتقطب متفاوتی تنظیم شده باشد، ممکن است نمایش سرعت، کنترل دور یا عملکرد کموتاسیون با مشکل مواجه شود.
۹. تطبیق محدوده سرعت و گشتاور موردنیاز
کنترلر جایگزین باید بتواند محدوده سرعت موردنیاز موتور را پوشش دهد. حداکثر سرعت قابل دستیابی به ولتاژ تغذیه، مشخصات الکتریکی موتور، محدودیتهای کنترلی و بار مکانیکی وابسته است.
در زمان تعویض قطعات باید سرعت نامی موتور، حداکثر سرعت مجاز و شرایط کاری واقعی بررسی شوند. همچنین گشتاور موردنیاز در لحظه شروع حرکت و هنگام کار با بار اهمیت دارد.
اگر کنترلر نتواند گشتاور راهاندازی کافی فراهم کند، موتور ممکن است با تأخیر روشن شود، در شروع حرکت لرزش داشته باشد یا زیر بار متوقف شود. از طرف دیگر، تنظیم نامناسب سرعت میتواند باعث افزایش تلفات، دمای سیمپیچ و فشار مکانیکی به مجموعه شود.
برای مثال، در یک فن مجهز به موتور BLDC، کنترلر باید بتواند موتور را در محدوده دور موردنیاز به حرکت درآورد و هنگام تغییر فشار هوا یا مقاومت مسیر، پایداری مناسبی ایجاد کند.
۱۰. بررسی ورودی فرمان و پروتکل ارتباطی
یکی از مواردی که هنگام تعویض کنترلر کمتر موردتوجه قرار میگیرد، نوع فرمان ورودی و روش ارتباطی آن است. کنترلرها ممکن است از ورودی PWM، سیگنال آنالوگ، پالس فرکانسی یا پروتکلهای ارتباطی دیجیتال استفاده کنند.
اگر برد اصلی دستگاه فرمان سرعت را با سیگنال مشخصی ارسال کند، کنترلر جدید نیز باید قابلیت دریافت همان نوع فرمان را داشته باشد. در غیر این صورت، حتی اگر از نظر ولتاژ و جریان با موتور سازگار باشد، ممکن است نتواند بهدرستی با سیستم اصلی ارتباط برقرار کند.
علاوه بر نوع سیگنال، دامنه ولتاژ ورودی، محدوده فرکانس، قطبیت، منطق فرمان و نحوه تعریف سرعت نیز باید بررسی شوند. در برخی تجهیزات، فرمانهای روشن و خاموش، تغییر جهت، توقف اضطراری و کنترل دور از طریق ورودیهای مجزا ارسال میشوند.
بنابراین پیش از خرید کنترلر جایگزین باید نقشه ارتباطی برد اصلی و مشخصات ورودیهای کنترلر جدید بررسی شود.
۱۱. بررسی حفاظتهای الکتریکی و حرارتی
کنترلر و موتور باید از نظر حفاظتهای ایمنی نیز با یکدیگر هماهنگ باشند. مهمترین حفاظتهایی که باید در زمان تعویض قطعات بررسی شوند عبارتاند از:
- حفاظت در برابر اضافهجریان
- حفاظت در برابر افزایش بیش از حد ولتاژ
- حفاظت در برابر افت ولتاژ تغذیه
- حفاظت حرارتی ترانزیستورهای قدرت
- حفاظت در برابر اتصال کوتاه فازها
- کنترل افزایش دمای موتور در صورت وجود حسگر حرارتی
ظرفیت حفاظتی کنترلر باید متناسب با شرایط واقعی کار موتور انتخاب شود. برای مثال، اگر محدودیت جریان کنترلر بیش از ظرفیت حرارتی سیمپیچ تنظیم شود، احتمال افزایش دمای موتور و آسیب به عایق آن وجود دارد.
همچنین عملکرد حفاظت حرارتی باید با شرایط نصب و خنککاری هماهنگ باشد. کنترلری که در محفظه بسته و بدون تهویه مناسب نصب میشود، ممکن است حتی در جریانهای کمتر از حداکثر ظرفیت اسمی نیز دچار افزایش دما شود.
۱۲. مراحل عملی بررسی سازگاری پیش از نصب
برای جلوگیری از اشتباه در انتخاب قطعات، بهتر است فرآیند تعویض موتور یا کنترلر بهصورت مرحلهای انجام شود.
مرحله اول: جمعآوری اطلاعات فنی
مشخصات پلاک موتور، اطلاعات دیتاشیت، مدل کنترلر قبلی و نقشه سیمبندی را بررسی کنید. ولتاژ، جریان، توان، سرعت نامی و مشخصات حسگرها باید ثبت شوند.
مرحله دوم: بررسی اتصالات
سیمهای قدرت، فازهای موتور، سیمهای حسگر هال و ورودیهای فرمان را شناسایی کنید. برای تشخیص سیمها از نقشه فنی و ابزار اندازهگیری مناسب استفاده کنید.
مرحله سوم: بررسی مشخصات داخلی موتور
مقاومت فازها، پیوستگی سیمپیچها و وضعیت عایقی موتور بررسی شوند. اندازهگیری مقاومت باید با روش و ابزار مناسب انجام شود و برای ارزیابی عایق، از تجهیزات آزمون متناسب با مشخصات موتور استفاده شود.
مرحله چهارم: تطبیق تنظیمات کنترلر
پارامترهایی مانند تعداد جفتقطبها، نوع کموتاسیون، محدودیت جریان، محدوده سرعت، جهت چرخش و نوع بازخورد باید با مشخصات موتور هماهنگ شوند.
مرحله پنجم: آزمایش اولیه
پس از اطمینان از صحت اتصالات، موتور را بدون بار مکانیکی و با محدودیت جریان مناسب آزمایش کنید. شروع حرکت، جهت چرخش، صدای موتور و پایداری سرعت را بررسی کنید.
مرحله ششم: ارزیابی در شرایط کاری
پس از تأیید عملکرد اولیه، موتور را بهتدریج تحت بار قرار دهید. جریان مصرفی، دمای موتور، دمای کنترلر، لرزش و پاسخ به تغییر سرعت را بررسی و با مقادیر مجاز مقایسه کنید.
۱۳. نشانههای ناسازگاری کنترلر و موتور BLDC
برخی علائم میتوانند نشاندهنده انتخاب نادرست کنترلر یا تنظیمات نامناسب باشند. البته هر علامت ممکن است علت دیگری نیز داشته باشد و نباید بدون اندازهگیری به ناسازگاری قطعات نسبت داده شود.
- روشن نشدن موتور: احتمال اشتباه در اتصال فازها، تغذیه حسگرها یا دریافتنشدن سیگنال فرمان وجود دارد.
- لرزش هنگام راهاندازی: ممکن است از ناهماهنگی ترتیب فازها و سیگنالهای هال ناشی شود.
- افزایش جریان مصرفی: اتصال نامناسب، بار مکانیکی زیاد یا تنظیم نادرست کموتاسیون میتواند عامل آن باشد.
- کاهش گشتاور: محدودیت جریان، تنظیمات نامناسب کنترلر یا تفاوت مشخصات سیمپیچ ممکن است باعث این وضعیت شود.
- افزایش دمای موتور: جریان غیرمجاز، تهویه نامناسب یا کارکرد خارج از محدوده طراحی میتواند دمای سیمپیچ را بالا ببرد.
- تغییرات ناخواسته سرعت: اختلال در سیگنال بازخورد، نویز الکتریکی یا تنظیم نادرست کنترل دور از عوامل احتمالی هستند.
در صورت مشاهده جریان غیرعادی، صدای شدید، لرزش یا افزایش سریع دما، آزمایش باید متوقف شود تا علت مشکل مشخص شود.
۱۴. نکات مهم برای جلوگیری از خرابی پس از تعویض
برای افزایش عمر مفید موتور و کنترلر، رعایت چند نکته ضروری است. نخست اینکه هیچگاه صرفاً بر اساس شباهت ظاهری یا یکسان بودن توان نامی، دو قطعه را جایگزین یکدیگر نکنید. مشخصات فنی و نقشه اتصالات باید مبنای انتخاب قرار گیرند.
دوم اینکه در زمان آزمایش اولیه، از منبع تغذیه دارای محدودیت جریان و تجهیزات اندازهگیری مناسب استفاده شود. اتصال مستقیم قطعات ناشناخته به منبع تغذیه پرقدرت میتواند باعث آسیب جدی شود.
سوم اینکه ترتیب فازها و سیگنالهای حسگر هال باید بر اساس اطلاعات فنی تأیید شود. روش آزمونوخطای تصادفی، بهخصوص در کنترلرهای حساس، توصیه نمیشود؛ زیرا بعضی ترکیبهای اشتباه ممکن است موتور را به حرکت درآورند، اما با گشتاور نامناسب و جریان زیاد کار کنند
همچنین پس از نصب باید عملکرد موتور در شرایط واقعی بررسی شود. ممکن است یک موتور در حالت بدون بار کاملاً طبیعی کار کند، اما هنگام اتصال به فن، پمپ یا سایر تجهیزات دچار افت سرعت و افزایش دما شود. بنابراین تأیید نهایی سازگاری تنها با آزمایش تحت بار امکانپذیر است.
کلمات کلیدی:
موتور موتور BLCD


دیدگاه کاربران (۰)