چرا موتور BLDC در سرعت مشخصی دچار لرزش میشود؟
تاریخ انتشار : 1405/08/20 09:46
تعداد بازدید : 10
موتورهای BLDC یا موتورهای جریان مستقیم بدون جاروبک به دلیل راندمان بالا، صدای کم، قابلیت کنترل دقیق سرعت و طول عمر مناسب، در تجهیزات مختلفی مانند فنکویل، داکت اسپلیت، پمپهای سیرکولاتور، فنهای صنعتی و سیستمهای تهویه مطبوع استفاده میشوند. یکی از ویژگیهای مهم این موتورها، امکان تنظیم سرعت چرخش روتور در محدودههای مختلف است. با وجود این مزایا، گاهی موتور BLDC در یک سرعت مشخص دچار لرزش میشود؛ در حالی که در سرعتهای پایینتر یا بالاتر، عملکرد نسبتاً طبیعی دارد.
این نوع لرزش معمولاً نشانه وجود یک مشکل در هماهنگی میان بخش الکتریکی، سیستم کنترل، ساختار مکانیکی یا بار متصل به موتور است. نکته مهم این است که لرزش وابسته به سرعت همیشه به معنای خرابی موتور نیست. در برخی شرایط، ممکن است فرکانس تحریک موتور با فرکانس طبیعی یکی از اجزای مکانیکی برابر شود و پدیده تشدید رخ دهد. در شرایط دیگر، ناهماهنگی جریان فازها، تنظیم نامناسب کنترلر یا ایراد در سنسورهای موقعیت روتور میتواند عامل اصلی باشد. شناخت دقیق این عوامل به عیبیابی اصولی و جلوگیری از آسیب بیشتر کمک میکند.
۱. آشنایی با رفتار لرزشی موتور BLDC
در موتور BLDC، تولید گشتاور از طریق تعامل میدان مغناطیسی استاتور و آهنرباهای دائمی روتور انجام میشود. کنترلر با توجه به موقعیت روتور، جریان فازهای موتور را در زمان مناسب تغییر میدهد تا چرخش پیوسته ایجاد شود.
در حالت ایدهآل، گشتاور خروجی موتور باید تا حد امکان یکنواخت باشد. با این حال، در موتور واقعی ممکن است گشتاور در طول هر دور تغییرات محدودی داشته باشد. این تغییرات میتوانند به شکل نوسان سرعت، صدای غیرعادی یا لرزش مکانیکی ظاهر شوند.
اگر این نوسانات در تمام محدوده سرعت وجود داشته باشند، احتمال دارد مشکل به ساختار موتور یا تنظیمات عمومی کنترلر مربوط باشد. اما اگر لرزش فقط در یک محدوده مشخص اتفاق بیفتد، باید علاوه بر عوامل الکتریکی، احتمال تشدید مکانیکی و رفتار دینامیکی مجموعه نیز بررسی شود.
۲. نقش نوسان گشتاور الکترومغناطیسی
یکی از دلایل مهم لرزش موتور BLDC، نوسان گشتاور الکترومغناطیسی است. این پدیده زمانی رخ میدهد که نیروی تولیدشده توسط میدان مغناطیسی در طول چرخش روتور کاملاً یکنواخت نباشد.
عوامل مختلفی میتوانند موجب این وضعیت شوند؛ از جمله شکل نامناسب جریان فازها، تغییرات شار مغناطیسی، طراحی نامناسب سیمپیچها و هماهنگ نبودن زمانبندی کموتاسیون.
در موتورهایی که از کموتاسیون ششمرحلهای استفاده میکنند، جریان فازها در بازههای مشخص تغییر میکند. هنگام جابهجایی وضعیت کلیدهای قدرت، ممکن است گشتاور لحظهای دچار افت یا افزایش شود. اگر این تغییرات در یک محدوده سرعت با ویژگیهای مکانیکی مجموعه همزمان شوند، لرزش محسوستر خواهد شد.
برای کاهش این مشکل، تنظیم دقیق زمان کموتاسیون، کنترل مناسب جریان و استفاده از روشهای پیشرفتهتر کنترل گشتاور اهمیت دارد.
۳. تأثیر تنظیم نامناسب پارامترهای کنترلر
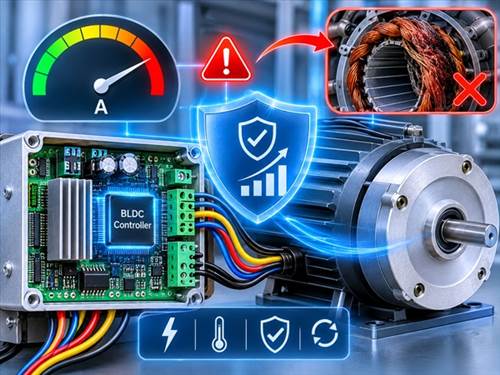
کنترلر BLDC نقش مهمی در پایداری سرعت و گشتاور موتور دارد. در بسیاری از سیستمها، تنظیمات کنترل سرعت و جریان به کمک الگوریتمهای کنترلی انجام میشود.
اگر ضرایب کنترلکننده متناسب با مشخصات موتور و بار انتخاب نشده باشند، ممکن است سیستم در بعضی سرعتها دچار نوسان شود. برای مثال، بهره بیش از حد کنترلکننده سرعت میتواند باعث اصلاحات مکرر و شدید در فرمان گشتاور شود. این اصلاحات گاهی به شکل نوسان سرعت و لرزش بدنه موتور مشاهده میشوند.
از طرف دیگر، پاسخ کند کنترلر نیز ممکن است باعث شود تغییرات بار بهدرستی جبران نشوند. در چنین شرایطی، موتور برای حفظ سرعت با نوسانات بیشتری کار میکند.
برای تشخیص این مشکل، باید سرعت واقعی موتور، فرمان سرعت و جریان مصرفی در زمان بروز لرزش بررسی شوند. اگر سرعت بهصورت دورهای بالا و پایین برود، احتمال ناپایداری حلقه کنترل وجود دارد.
۴. خرابی یا اختلال در سنسورهای هال
برخی موتورهای BLDC برای تشخیص موقعیت روتور از سنسورهای هال استفاده میکنند. این سنسورها اطلاعات موقعیت مغناطیسی روتور را به کنترلر ارسال میکنند تا زمان مناسب تغییر جریان فازها مشخص شود.
اگر یکی از سنسورها خراب باشد، اتصالات آن دچار قطعی شوند یا سیگنال خروجی نویز داشته باشد، کنترلر ممکن است موقعیت روتور را اشتباه تشخیص دهد.
این وضعیت میتواند موجب کموتاسیون نامناسب، کاهش گشتاور، افزایش جریان و ایجاد لرزش شود. گاهی اختلال فقط در محدوده مشخصی از سرعت محسوس است؛ زیرا در سرعتهای مختلف، شرایط دریافت و پردازش سیگنال تغییر میکند.
برای بررسی این بخش، باید سیگنال هر سه سنسور هال با ابزار مناسب و در محدوده سرعتهای مختلف بررسی شود. ترتیب سیگنالها، پایداری سطح منطقی و نبود قطعی لحظهای اهمیت زیادی دارد.
۵. پدیده تشدید مکانیکی و ارتباط آن با سرعت موتور
یکی از مهمترین دلایل لرزش در یک سرعت مشخص، پدیده تشدید مکانیکی است. هر مجموعه مکانیکی دارای فرکانسهای طبیعی ارتعاش است. اگر فرکانس تحریک ایجادشده توسط موتور با یکی از این فرکانسها برابر یا به آن نزدیک شود، دامنه لرزش میتواند بهشدت افزایش یابد.
در موتور BLDC، تحریک مکانیکی ممکن است از عدم تعادل روتور، نیروی مغناطیسی، تغییرات گشتاور یا بار متصل به محور ایجاد شود.
برای مثال، اگر موتور به پروانه فن متصل باشد، عدم بالانس پروانه میتواند نیروی تناوبی ایجاد کند. با افزایش سرعت، فرکانس این نیرو نیز افزایش مییابد. هنگامی که این فرکانس به محدوده تشدید مجموعه نزدیک شود، لرزش بیشتری مشاهده خواهد شد.
در این شرایط ممکن است موتور در سرعتهای پایین و بالا عملکرد نسبتاً آرامی داشته باشد، اما در یک محدوده مشخص لرزش قابلتوجهی ایجاد کند. بنابراین، بررسی پایهها، اتصالات، شفت و بار مکانیکی برای تشخیص این پدیده ضروری است.
۶. تأثیر عدم بالانس روتور و بار متصل به موتور
عدم تعادل جرمی یکی از دلایل رایج ایجاد ارتعاش در موتورهای الکتریکی است. اگر جرم روتور یا قطعه متصل به محور بهصورت یکنواخت توزیع نشده باشد، هنگام چرخش نیروی گریز از مرکز ایجاد میشود. مقدار این نیرو با افزایش سرعت بیشتر میشود و میتواند لرزش موتور را تشدید کند.
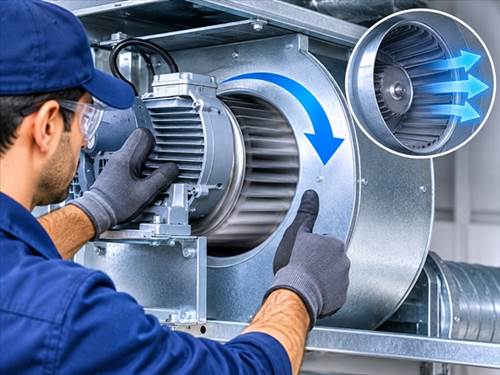
در کاربردهای تهویه مطبوع، پروانه فن یکی از قطعاتی است که باید از نظر بالانس بررسی شود. تجمع گردوغبار، شکستگی پرهها، تغییر شکل پروانه یا نصب نامناسب آن میتواند تعادل مجموعه دوار را برهم بزند.
در این وضعیت، ممکن است موتور در سرعتهای پایین لرزش کمی داشته باشد، اما با افزایش دور، ارتعاش بیشتر شود. اگر در یک سرعت مشخص شدت لرزش بهطور ناگهانی افزایش پیدا کند، احتمال تشدید مکانیکی نیز باید بررسی شود.
برای رفع این مشکل، ابتدا باید پروانه، روتور و اتصالات بررسی شوند. سپس در صورت نیاز، بالانس دینامیکی مجموعه انجام شود. تعویض قطعات آسیبدیده و اطمینان از نصب صحیح پروانه نیز اهمیت زیادی دارد.
۷. خرابی بلبرینگ و مشکلات محور موتور
بلبرینگها وظیفه نگهداری محور و کاهش اصطکاک هنگام چرخش را بر عهده دارند. اگر بلبرینگ دچار فرسودگی، آسیب سطحی، آلودگی یا روانکاری نامناسب شود، حرکت روتور ممکن است با نوسان و ارتعاش همراه شود.
در برخی موارد، خرابی بلبرینگ در تمام سرعتها قابل تشخیص است؛ اما گاهی شدت صدا و لرزش در محدوده خاصی از دور افزایش پیدا میکند. این اتفاق میتواند به دلیل تغییر شرایط بارگذاری و پاسخ دینامیکی مجموعه رخ دهد.
همچنین لقی غیرمجاز محور، خمیدگی شفت یا نصب نامناسب بلبرینگ میتواند موجب تغییر فاصله روتور و استاتور شود. چنین وضعیتی علاوه بر ارتعاش مکانیکی، ممکن است باعث افزایش اصطکاک و حتی تماس ناخواسته اجزای داخلی شود.
برای بررسی این بخش، باید لقی شعاعی و محوری شفت، وضعیت چرخش آزاد روتور و صدای بلبرینگ کنترل شود. در صورت مشاهده آثار خرابی، تعویض بلبرینگ با قطعه دارای مشخصات فنی مناسب ضروری است.
۸. تأثیر فرکانس PWM بر لرزش موتور
در کنترلرهای BLDC، مدولاسیون پهنای پالس یا PWM برای تنظیم مقدار ولتاژ مؤثر اعمالشده به سیمپیچها استفاده میشود. فرکانس PWM مشخص میکند که کلیدهای قدرت با چه سرعتی روشن و خاموش شوند.
انتخاب نامناسب فرکانس PWM میتواند بر میزان ریپل جریان، تلفات سوئیچینگ و نویز الکترومغناطیسی تأثیر بگذارد. اگر ریپل جریان در سیمپیچها افزایش یابد، ممکن است گشتاور موتور نیز نوسان بیشتری داشته باشد.
در بعضی شرایط، فرکانس تحریک الکتریکی یا هارمونیکهای ناشی از سوئیچینگ میتوانند با یکی از فرکانسهای طبیعی اجزای مکانیکی همپوشانی پیدا کنند. در نتیجه، لرزش یا صدای موتور در یک محدوده مشخص بیشتر میشود.
البته نباید هر لرزش وابسته به سرعت را به فرکانس PWM نسبت داد. برای تشخیص صحیح، لازم است سیگنال جریان، فرکانس سوئیچینگ، سرعت واقعی موتور و طیف ارتعاش بهصورت همزمان بررسی شوند.
۹. تأثیر نصب نامناسب موتور و پایههای نگهدارنده
ساختار نصب موتور نقش مهمی در انتقال و تقویت ارتعاش دارد. اگر پایههای نگهدارنده استحکام کافی نداشته باشند، پیچها شل باشند یا سطح نصب ناهموار باشد، ارتعاشات کوچک موتور میتوانند به لرزش محسوس مجموعه تبدیل شوند.
همچنین در موتورهایی که به فن، پمپ یا تجهیزات دیگر متصل هستند، ناهممحوری محور محرک و بار میتواند نیروهای اضافی ایجاد کند. این نیروها ممکن است در جهت شعاعی یا محوری به بلبرینگها و بدنه موتور منتقل شوند.
در سیستمهای فنکویل و داکت اسپلیت، وضعیت شاسی، لرزهگیرها، محل اتصال موتور و فاصله پروانه از بدنه باید بررسی شود. گاهی مشکل اصلی نه در خود موتور، بلکه در ساختار نگهدارنده یا قطعه متصل به آن قرار دارد.
۱۰. روش اصولی تشخیص علت لرزش در سرعت مشخص
برای عیبیابی دقیق، بهتر است موتور در شرایط کنترلشده و در چند سرعت مختلف بررسی شود. ابتدا باید مشخص شود لرزش در چه محدودهای آغاز میشود، در چه سرعتی به بیشترین مقدار میرسد و در چه شرایطی کاهش پیدا میکند.
یکی از روشهای مفید، ثبت ارتعاش هنگام افزایش تدریجی سرعت و سپس کاهش سرعت موتور است. اگر یک قله مشخص در دامنه ارتعاش مشاهده شود، احتمال وجود تشدید مکانیکی مطرح میشود.
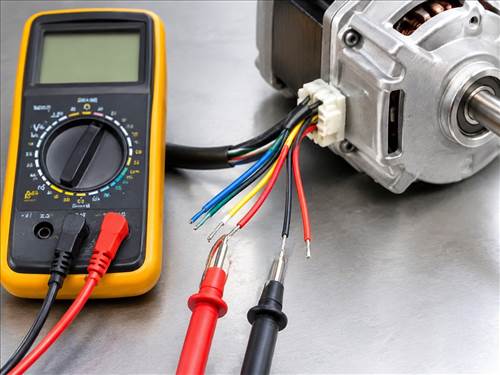
همچنین اندازهگیری جریان فازها میتواند به شناسایی نوسان گشتاور یا اختلال کموتاسیون کمک کند. در صورت وجود سنسور هال، سیگنال خروجی آنها نیز باید از نظر ترتیب، پایداری و زمانبندی بررسی شود.
در این فرایند، موارد زیر اهمیت دارند:
- ثبت سرعتی که لرزش در آن آغاز میشود.
- بررسی تغییرات جریان فازها در سرعت موردنظر.
- کنترل وضعیت پروانه، شفت و بلبرینگها.
- بررسی محکم بودن پایهها و اتصالات.
- اندازهگیری ارتعاش در جهت شعاعی و محوری.
- بررسی تنظیمات کنترلر و فرکانس PWM.
طبق راهنمای فنی ASHRAE، بررسی تغییرات دامنه ارتعاش هنگام افزایش و کاهش سرعت یکی از روشهای مهم تشخیص احتمال تشدید مکانیکی است.
۱۱. راهکارهای کاهش و جلوگیری از لرزش موتور BLDC
برای جلوگیری از لرزش موتور در یک سرعت مشخص، ابتدا باید منشأ اصلی مشکل شناسایی شود. اگر علت، نوسان گشتاور باشد، اصلاح زمانبندی کموتاسیون، بررسی سیگنال سنسورهای هال و تنظیم پارامترهای کنترلر میتواند مؤثر باشد.
اگر مشکل از بخش مکانیکی باشد، بالانس پروانه، اصلاح هممحوری، تعویض بلبرینگ معیوب و محکم کردن پایههای نگهدارنده باید در اولویت قرار بگیرند.
همچنین در صورت شناسایی تشدید مکانیکی، میتوان با اصلاح سختی سازه، تغییر شرایط نصب یا کاهش انتقال ارتعاش، دامنه لرزش را کنترل کرد. تغییر محدوده کاری سرعت نیز در بعضی کاربردها راهکار مناسبی است؛ البته این کار نباید جایگزین رفع عیب اصلی شود.
در نهایت، انجام سرویس دورهای، تمیز نگه داشتن پروانه، کنترل اتصالات الکتریکی و بررسی عملکرد کنترلر میتواند از بروز بسیاری از مشکلات جلوگیری کند.
۱۲. اهمیت بررسی هماهنگ بخش الکتریکی و مکانیکی
یکی از نکات مهم در عیبیابی موتور BLDC این است که بخش الکتریکی و مکانیکی نباید جدا از یکدیگر بررسی شوند. برای مثال، خرابی سنسور هال میتواند باعث نوسان جریان و گشتاور شود و این نوسان در نهایت به شکل ارتعاش مکانیکی ظاهر شود. از طرف دیگر، بار مکانیکی نامتعادل ممکن است موجب افزایش جریان مصرفی و تغییر شرایط عملکرد کنترلر شود.
مطالعات منتشرشده در مجله علمی Energies نیز نشان میدهند که اختلال در سنسورهای موقعیت روتور میتواند باعث نوسان جریان، گشتاور و ارتعاش مکانیکی شود.
بنابراین، تشخیص صحیح نیازمند بررسی همزمان دادههای الکتریکی، سرعت چرخش، وضعیت مکانیکی و الگوی ارتعاش است. تعویض قطعات بدون شناسایی علت اصلی ممکن است مشکل را بهصورت موقت برطرف کند، اما احتمال بازگشت آن همچنان وجود خواهد داشت.









دیدگاه کاربران (0)