تفاوت کنترل دور حلقهباز و حلقهبسته در موتور BLDC
تاریخ انتشار : 1405/08/18 09:21
تعداد بازدید : 5
موتورهای جریان مستقیم بدون جاروبک یا BLDC به دلیل راندمان بالا، مصرف انرژی کمتر، صدای عملکرد پایین و قابلیت کنترل دقیق سرعت، در سالهای اخیر جایگاه مهمی در تجهیزات تهویه مطبوع، فنکویلها، داکت اسپلیتها، پمپهای سیرکولاتور و سیستمهای صنعتی پیدا کردهاند. یکی از مهمترین ویژگیهای این موتورها، امکان تنظیم سرعت چرخش متناسب با نیاز واقعی سیستم است. بااینحال، کیفیت عملکرد موتور تنها به نوع سیمپیچ، توان نامی یا ساختار آهنربای روتور وابسته نیست؛ بلکه روش کنترل دور نیز تأثیر مستقیمی بر پایداری، راندمان و طول عمر مجموعه دارد.
در سیستمهای کنترلی موتور BLDC دو روش اصلی برای تنظیم سرعت وجود دارد که با عنوان کنترل حلقهباز و کنترل حلقهبسته شناخته میشوند. این دو روش از نظر نحوه دریافت اطلاعات از موتور، واکنش به تغییرات بار، دقت تنظیم سرعت و پیچیدگی مدار الکترونیکی تفاوتهای قابلتوجهی دارند. شناخت این تفاوتها به مهندسان، طراحان سیستمهای تهویه مطبوع و تکنسینهای تعمیرات کمک میکند تا متناسب با شرایط کاری، کنترلر مناسبی انتخاب کنند.
آشنایی با مفهوم کنترل دور در موتور BLDC
موتور BLDC برخلاف موتورهای دارای جاروبک، برای ایجاد چرخش به یک سیستم الکترونیکی نیاز دارد که جریان سیمپیچهای استاتور را در زمان مناسب تغییر دهد. این فرآیند کموتاسیون الکترونیکی نام دارد. درایور موتور با استفاده از مدار قدرت، معمولاً متشکل از ترانزیستورهای قدرت، ولتاژ و جریان موردنیاز فازها را تأمین میکند.
سرعت چرخش روتور تحت تأثیر عوامل مختلفی مانند ولتاژ تغذیه، بار مکانیکی، مشخصات سیمپیچ، میدان مغناطیسی و نحوه تحریک فازها قرار دارد. کنترلر با تغییر الگوی فرمان و میزان انرژی الکتریکی اعمالشده به موتور، سرعت موردنظر را تنظیم میکند. یکی از روشهای رایج برای این کار، مدولاسیون پهنای پالس یا PWM است. در این روش، کنترلر با تغییر نسبت زمان روشن بودن کلیدهای الکترونیکی به زمان یک دوره، مقدار مؤثر انرژی اعمالشده به سیمپیچها را کنترل میکند.
نکته مهم این است که تنظیم فرمان سرعت با اندازهگیری واقعی سرعت یکسان نیست. ممکن است کنترلر فرمان مشخصی برای چرخش موتور صادر کند، اما به دلیل افزایش بار یا افت ولتاژ، سرعت واقعی با مقدار درخواستی تفاوت داشته باشد. همین مسئله اساس تفاوت میان کنترل حلقهباز و حلقهبسته را تشکیل میدهد.
کنترل دور حلقهباز چیست؟
در روش حلقهباز، کنترلر بدون آنکه سرعت واقعی شفت را بهصورت پیوسته اندازهگیری و با سرعت درخواستی مقایسه کند، فرمان مشخصی برای راهاندازی و تنظیم موتور صادر میکند. در این ساختار، مقدار فرمان ورودی مبنای تعیین شرایط تحریک موتور است و سیستم اصلاح خودکار سرعت بر اساس خطای اندازهگیریشده ندارد.
برای مثال، زمانی که کاربر سرعت فن را روی یک سطح مشخص تنظیم میکند، کنترلر متناسب با این فرمان، مقدار مشخصی برای PWM در نظر میگیرد. سپس مدار قدرت مطابق برنامه، سیمپیچها را تحریک میکند. اگر شرایط مکانیکی و الکتریکی ثابت باقی بمانند، موتور میتواند با سرعت نسبتاً قابلپیشبینی کار کند؛ اما در صورت تغییر بار، کنترلر الزاماً متوجه اختلاف سرعت واقعی با مقدار موردنظر نمیشود.
در این روش ممکن است از اطلاعات اولیه موتور، جدولهای از پیش تعیینشده یا الگوهای زمانی برای تنظیم فرمان استفاده شود. بنابراین، عملکرد سیستم به دقت طراحی اولیه، مشخصات موتور و میزان ثبات شرایط کاری وابستگی زیادی دارد.
البته حلقهباز به معنای نبود هرگونه حسگر در موتور BLDC نیست. برخی کنترلرها برای تشخیص موقعیت روتور و اجرای صحیح کموتاسیون از حسگرهای هال استفاده میکنند، اما همچنان حلقه تنظیم سرعت آنها باز است؛ زیرا سرعت اندازهگیریشده به مسیر مقایسه و اصلاح فرمان سرعت بازگردانده نمیشود. این تمایز از نظر فنی اهمیت زیادی دارد.
نحوه عملکرد کنترل حلقهباز
در یک سیستم حلقهباز، ابتدا فرمان سرعت از طریق پنل، برد اصلی یا سیگنال کنترلی به درایور ارسال میشود. پردازنده بر اساس این فرمان، مقدار اولیه PWM و توالی مناسب تحریک فازها را تعیین میکند. پس از آن، مدار اینورتر با کلیدزنی الکترونیکی، جریان لازم را در سیمپیچهای موتور برقرار میکند.
با تغییر فرمان ورودی، نسبت روشن و خاموش بودن کلیدهای قدرت تغییر میکند و شرایط الکتریکی موتور متناسب با سطح جدید تنظیم میشود. در نتیجه، سرعت موتور نیز تغییر میکند. بااینحال، این تغییر لزوماً به معنای رسیدن دقیق به سرعت موردنظر نیست؛ زیرا کنترلر از اختلاف احتمالی میان سرعت واقعی و سرعت هدف برای اصلاح فرمان استفاده نمیکند.
یکی از چالشهای این ساختار، وابستگی عملکرد به تغییرات بار است. برای نمونه، در یک فن BLDC اگر مقاومت مسیر عبور هوا افزایش پیدا کند، نقطه کاری فن تغییر میکند. در این وضعیت، ممکن است سرعت چرخش نسبت به شرایط اولیه کاهش یابد، درحالیکه فرمان PWM همچنان ثابت باقی مانده است.
مزایای کنترل حلقهباز
مهمترین مزیت کنترل حلقهباز، ساختار سادهتر آن در مقایسه با یک سامانه تنظیم سرعت حلقهبسته است. در این روش، نیازی به طراحی کامل مسیر اندازهگیری سرعت و الگوریتم اصلاح خطا وجود ندارد. همین موضوع میتواند هزینه طراحی، برنامهنویسی و پیادهسازی کنترلر را کاهش دهد.
از دیگر مزایای این روش میتوان به کاهش نیاز به پردازش اطلاعات بازخورد، سهولت تنظیم اولیه و مناسب بودن برای کاربردهایی اشاره کرد که تغییرات بار محدود است. در بعضی تجهیزات کمهزینه، استفاده از فرمانهای از پیش تعیینشده میتواند عملکرد قابلقبولی ایجاد کند.
همچنین کنترل حلقهباز در بسیاری از درایورهای بدون حسگر بهعنوان مرحله راهاندازی اولیه کاربرد دارد. در لحظه توقف موتور، نیروی ضد محرکه الکتریکی وجود ندارد و کنترلر نمیتواند موقعیت روتور را از این سیگنال تشخیص دهد. به همین دلیل، ابتدا موتور با یک توالی تحریک برنامهریزیشده به حرکت درمیآید تا سرعت و سیگنال الکتریکی آن به سطح قابلتشخیص برسد.
محدودیتهای کنترل حلقهباز
مهمترین محدودیت این روش، ناتوانی در اصلاح خودکار اختلاف سرعت واقعی و سرعت درخواستی است. اگر بار مکانیکی افزایش پیدا کند، ولتاژ تغذیه افت کند یا شرایط جریان هوا تغییر کند، سرعت موتور ممکن است از مقدار مورد انتظار فاصله بگیرد.
در کاربردهای تهویه مطبوع، این موضوع اهمیت ویژهای دارد؛ زیرا فنها معمولاً با تغییر مقاومت مسیر هوا، وضعیت فیلترها و شرایط دریچهها مواجه میشوند. در نتیجه، استفاده از کنترل حلقهباز در شرایطی که حفظ سرعت ثابت اهمیت دارد، میتواند باعث نوسان عملکرد و کاهش دقت تنظیم هوادهی شود.
از طرف دیگر، انتخاب نامناسب فرمان اولیه ممکن است موجب جریانکشی بیش از نیاز، راهاندازی نامطمئن یا ایجاد صدای غیرعادی شود. بنابراین، حتی در کنترل حلقهباز نیز تنظیم صحیح پارامترهای درایور و رعایت محدوده مجاز کاری موتور ضروری است.
محصول پیشنهادی این مقاله
الکتروموتور BLDCیک سوم اسب کولر آبی کم مصرف الکترومگا
سفارش و خرید
کنترل دور حلقهبسته چیست؟
کنترل حلقهبسته روشی پیشرفتهتر برای تنظیم سرعت موتور BLDC است که در آن سرعت واقعی موتور اندازهگیری میشود و با مقدار سرعت درخواستی مقایسه میگردد. در این ساختار، اطلاعات حاصل از اندازهگیری به کنترلر بازمیگردد تا در صورت مشاهده اختلاف، فرمان خروجی اصلاح شود.
برای مثال، اگر سرعت موردنظر یک فن روی مقدار مشخصی تنظیم شده باشد، کنترلر بهصورت پیوسته یا در بازههای زمانی معین سرعت واقعی شفت را بررسی میکند. اگر سرعت به دلیل افزایش بار کاهش پیدا کند، سیستم این اختلاف را تشخیص میدهد و متناسب با شرایط، فرمان PWM را تغییر میدهد تا سرعت به محدوده مطلوب بازگردد.
این فرآیند را بازخورد یا فیدبک مینامند. وجود بازخورد باعث میشود سیستم در برابر تغییرات شرایط کاری واکنش فعال داشته باشد و برخلاف کنترل حلقهباز، تنها به فرمان اولیه وابسته نباشد.
اجزای اصلی سیستم کنترل حلقهبسته
یک سیستم حلقهبسته برای عملکرد صحیح به چند بخش اصلی نیاز دارد. نخست، ورودی مرجع سرعت است که مقدار موردنظر کاربر یا سیستم را مشخص میکند. این مقدار ممکن است از طریق پنل دیجیتال، برد فرمان یا سیگنال ارتباطی به کنترلر منتقل شود.
بخش دوم، واحد اندازهگیری سرعت است. این وظیفه میتواند توسط حسگرهای اثر هال، انکودر یا روشهای تخمین سرعت بدون حسگر انجام شود. اطلاعات دریافتی به پردازنده منتقل میشود تا سرعت واقعی موتور محاسبه شود.
بخش سوم، واحد مقایسه و کنترل است. این بخش اختلاف بین سرعت هدف و سرعت واقعی را تعیین میکند و براساس آن فرمان اصلاحی تولید میکند. یکی از روشهای رایج در این قسمت، استفاده از کنترلکننده تناسبی انتگرالی یا PI است. این کنترلکننده با توجه به میزان و مدت خطا، فرمان خروجی را تنظیم میکند.
در نهایت، مدار قدرت و اینورتر سهفاز فرمان اصلاحشده را اجرا میکنند و انرژی موردنیاز سیمپیچهای موتور را تأمین میکنند. این چرخه در طول کار موتور تکرار میشود تا سرعت واقعی در محدوده مطلوب باقی بماند.
نقش حسگرها در کنترل حلقهبسته
اندازهگیری صحیح سرعت یکی از مهمترین عوامل موفقیت کنترل حلقهبسته است. اگر اطلاعات بازخورد دارای خطا، تأخیر یا نویز باشد، کنترلر ممکن است فرمان نامناسبی صادر کند.
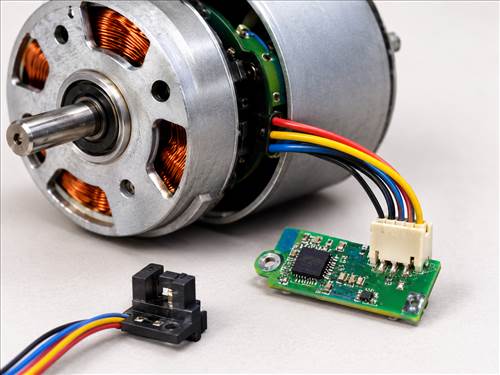
حسگرهای هال از رایجترین تجهیزات تشخیص موقعیت روتور در موتورهای BLDC هستند. این حسگرها با تشخیص میدان مغناطیسی آهنرباهای روتور، سیگنالهای الکتریکی تولید میکنند. کنترلر با بررسی فاصله زمانی بین تغییر وضعیت این سیگنالها میتواند سرعت چرخش را تخمین بزند.
انکودر نیز میتواند اطلاعات دقیقتری درباره حرکت شفت فراهم کند. در کاربردهایی که دقت اندازهگیری سرعت اهمیت بالایی دارد، استفاده از انکودر مناسب میتواند کیفیت بازخورد را افزایش دهد. البته انتخاب آن باید با توجه به هزینه، شرایط محیطی و سطح دقت موردنیاز انجام شود.
در برخی موتورهای BLDC بدون حسگر، سرعت و موقعیت روتور از طریق بررسی نیروی ضد محرکه الکتریکی یا Back EMF تخمین زده میشود. این روش نیاز به حسگر فیزیکی را کاهش میدهد، اما در سرعت صفر و دورهای بسیار پایین محدودیت دارد؛ زیرا دامنه نیروی ضد محرکه در این شرایط ناچیز است.
نقش کنترلکننده PI در تنظیم سرعت
کنترلکننده PI یکی از روشهای متداول برای تنظیم سرعت موتور BLDC است. این کنترلکننده از دو بخش تناسبی و انتگرالی تشکیل شده است. بخش تناسبی متناسب با میزان اختلاف سرعت هدف و سرعت واقعی واکنش نشان میدهد. بخش انتگرالی نیز خطای باقیمانده را در طول زمان بررسی میکند تا اختلاف پایدار کاهش پیدا کند.
تنظیم صحیح ضرایب این کنترلکننده اهمیت زیادی دارد. اگر پاسخ سیستم بیش از حد تهاجمی باشد، ممکن است سرعت موتور دچار نوسان شود. در مقابل، اگر واکنش کنترلر بسیار کند تنظیم شود، موتور برای رسیدن به سرعت موردنظر به زمان بیشتری نیاز خواهد داشت.
بنابراین، تنظیم پارامترهای PI باید براساس مشخصات الکتریکی موتور، اینرسی روتور، نوع بار و رفتار مکانیکی مجموعه انجام شود. استفاده از تنظیمات نامناسب حتی در یک سیستم دارای بازخورد نیز میتواند کیفیت کنترل را کاهش دهد.
تفاوت کنترل حلقهباز و حلقهبسته در عملکرد واقعی
مهمترین تفاوت این دو روش، نحوه واکنش به تغییرات شرایط کاری است. در کنترل حلقهباز، کنترلر فرمان اولیه را اجرا میکند و سرعت واقعی را برای اصلاح خودکار فرمان به کار نمیگیرد. در مقابل، کنترل حلقهبسته با اندازهگیری سرعت، اختلاف عملکرد را تشخیص میدهد و فرمان جدید صادر میکند.
از نظر پایداری سرعت، روش حلقهبسته معمولاً عملکرد بهتری دارد؛ بهخصوص زمانی که بار موتور دائماً تغییر میکند. از نظر هزینه و پیچیدگی نیز کنترل حلقهباز در بسیاری از طراحیها سادهتر است. بااینحال، نمیتوان گفت کنترل حلقهبسته در تمام شرایط الزاماً بهترین انتخاب است؛ زیرا کیفیت حسگر، تنظیم کنترلر و طراحی مدار قدرت نیز بر نتیجه نهایی تأثیر میگذارند.
کاربرد کنترل حلقهباز و حلقهبسته در فنهای BLDC
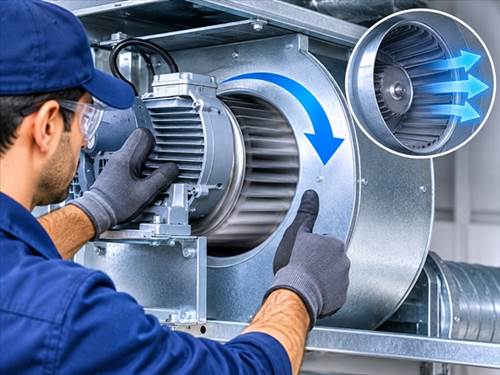
در سیستمهای تهویه مطبوع، انتخاب روش کنترل باید با توجه به نوع تجهیزات و شرایط بهرهبرداری انجام شود. برای نمونه، در یک فن کوچک با بار نسبتاً ثابت، کنترل حلقهباز ممکن است پاسخگوی نیاز سیستم باشد. اما در فنکویل یا داکت اسپلیت که مقاومت مسیر هوا در اثر کثیفی فیلتر، تغییر وضعیت دریچهها و شرایط کانال تغییر میکند، کنترل حلقهبسته میتواند به حفظ سرعت و هوادهی کمک کند.
در سیستمهایی که تنظیم دقیق دبی هوا اهمیت دارد، کنترل حلقهبسته امکان مدیریت بهتر تغییرات سرعت را فراهم میکند. البته برای کنترل دقیق دبی، اندازهگیری سرعت بهتنهایی کافی نیست و در صورت نیاز باید از حسگر فشار یا جریان هوا نیز استفاده شود؛ زیرا سرعت ثابت فن همیشه به معنای دبی هوای ثابت نیست.
در پمپهای مجهز به موتور BLDC نیز کنترل حلقهبسته میتواند در تنظیم سرعت متناسب با نیاز مدار کاربرد داشته باشد. بااینحال، اگر هدف حفظ فشار یا دبی مشخص باشد، استفاده از بازخورد فشار یا جریان سیال میتواند عملکرد سیستم را دقیقتر کند.
نکات مهم هنگام انتخاب روش کنترل
برای انتخاب میان کنترل حلقهباز و حلقهبسته باید ابتدا شرایط واقعی کار موتور بررسی شود. توان نامی، محدوده سرعت، نوع بار، تعداد دفعات راهاندازی، میزان تغییرات بار و دقت موردنیاز از عوامل اصلی تصمیمگیری هستند.
همچنین باید مشخص شود که کنترلر از چه روشی برای تشخیص موقعیت روتور استفاده میکند. وجود حسگر هال بهتنهایی به معنای حلقهبسته بودن کنترل سرعت نیست. ممکن است این حسگر صرفاً برای تعیین زمان کموتاسیون استفاده شود و هیچ اطلاعاتی برای تنظیم سرعت به کنترلکننده بازگردانده نشود.
در زمان تعمیر یا تعویض درایور نیز باید سازگاری موتور و برد بررسی شود. اختلاف در ترتیب فازها، مشخصات حسگرها، پارامترهای PWM و تنظیمات کنترلی میتواند باعث راهاندازی نامناسب، لرزش یا افزایش جریان شود.





دیدگاه کاربران (0)